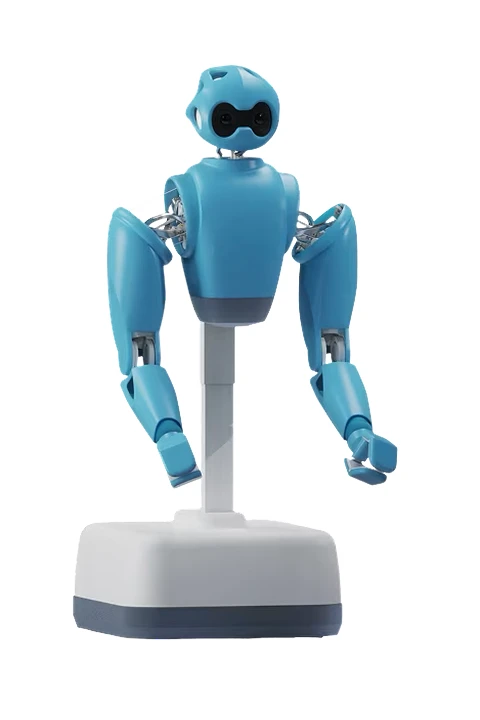
 Pilotes industriels (30-40 unités) / Série 2027FR • 2026
Genesis AI Eno
Genesis AI • France / États-Unis
« Le robot polyvalent franco-américain sans tête ni jambes à mains 20 DoF, porté par 605 M$ de financement. »
Pour qui est fait ce robot ? (Verdict d'Achat)
Notre analyse indépendante basée sur les fiches techniques officielles, les essais terrain et les contraintes d'infrastructure.
Profil Idéal & Cas d'Usage Recommandés
- ✓Intégrateurs industriels et logistiques (dont LG CNS) testant la manipulation bimanuelle fine sur sol d'usine plat
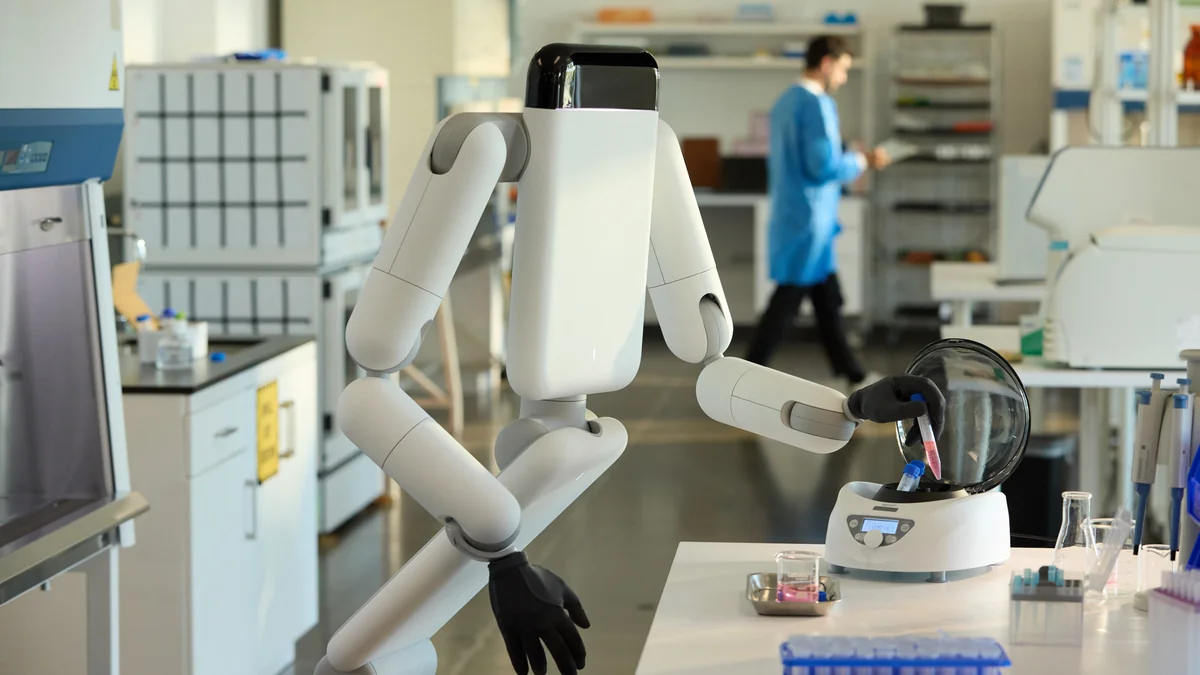
- ✓Laboratoires automatisant le transfert de liquides, le bouchage de tubes et le chargement de centrifugeuses sans modifier les équipements
- ✓Équipes robotiques évaluant la capture par gants à capteurs humains (mapping 1:1:1) couplée au modèle de fondation GENE
Contre-indications & Cas à Éviter
- ✕Sites à étages ou escaliers exigeant une locomotion bipède (la version actuelle d'Eno repose sur une base roulante rotative)
- ✕Achats immédiats en grand volume à tarif catalogue fixe (diffusion élargie prévue en 2027 ; usure rapide des mains à ce stade)
- ✕Manutention lourde dépassant quelques kilogrammes par bras (charge provisoire rapportée par Forbes autour de 3 à 5 kg par bras)
Modalités d'Achat & Disponibilité Réelle : Comment l'obtenir concrètement ?
Pilotes directs avec des clients industriels (dont le partenariat LG CNS) ; priorité aux chaînes américaines et sous-traitance aux États-Unis avant l'extension en 2027.
Vérité Terrain : Autonomie IA vs Téléopération
Évaluation du degré d'indépendance du robot en conditions réelles d'exploitation.
💡 Synthèse SpecsLib : Modèle de fondation complet GENE (dont GENE-26.5) entraîné par gants capteurs (mapping 1:1:1) et simulateur Genesis World ; câblage et manipulation en laboratoire démontrés en temps réel, endurance longue durée encore en validation pilote.
Fonctions 100% Autonomes Confirmées
- ✓Faisceautage bimanuel de câbles et pose de ruban isolant avec rattrapage autonome d'erreur (observé par Forbes)
- ✓Transfert de liquides, bouchage de tubes et insertion millimétrique en centrifugeuse sur matériel de laboratoire standard
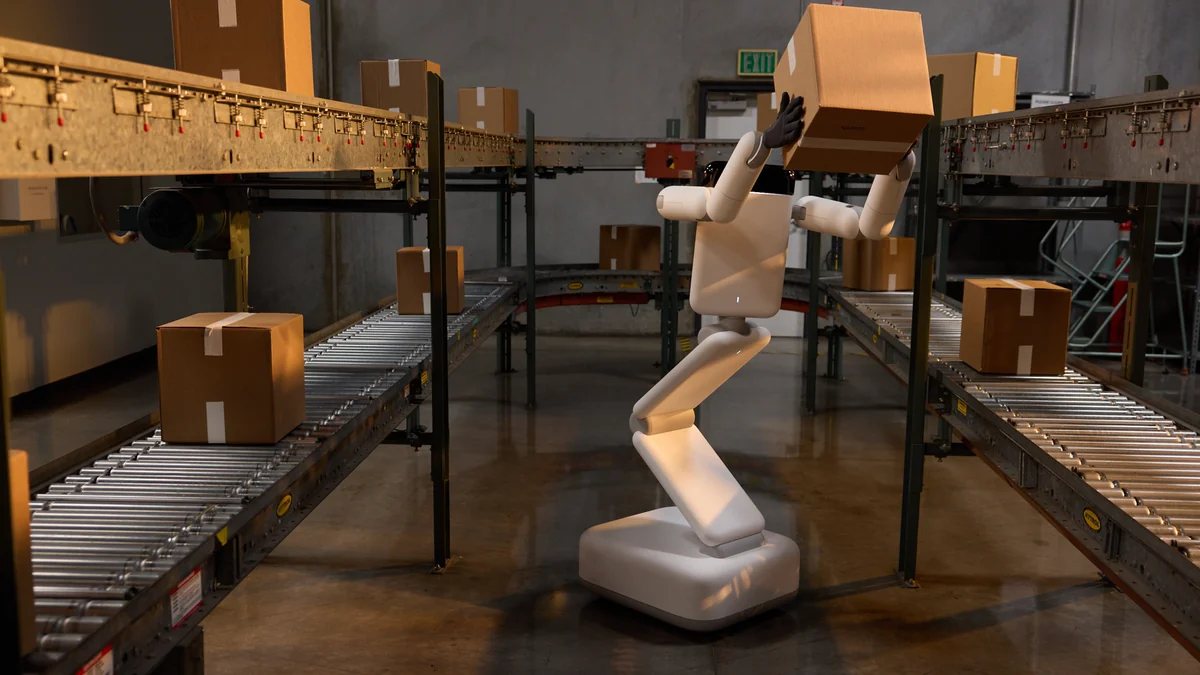
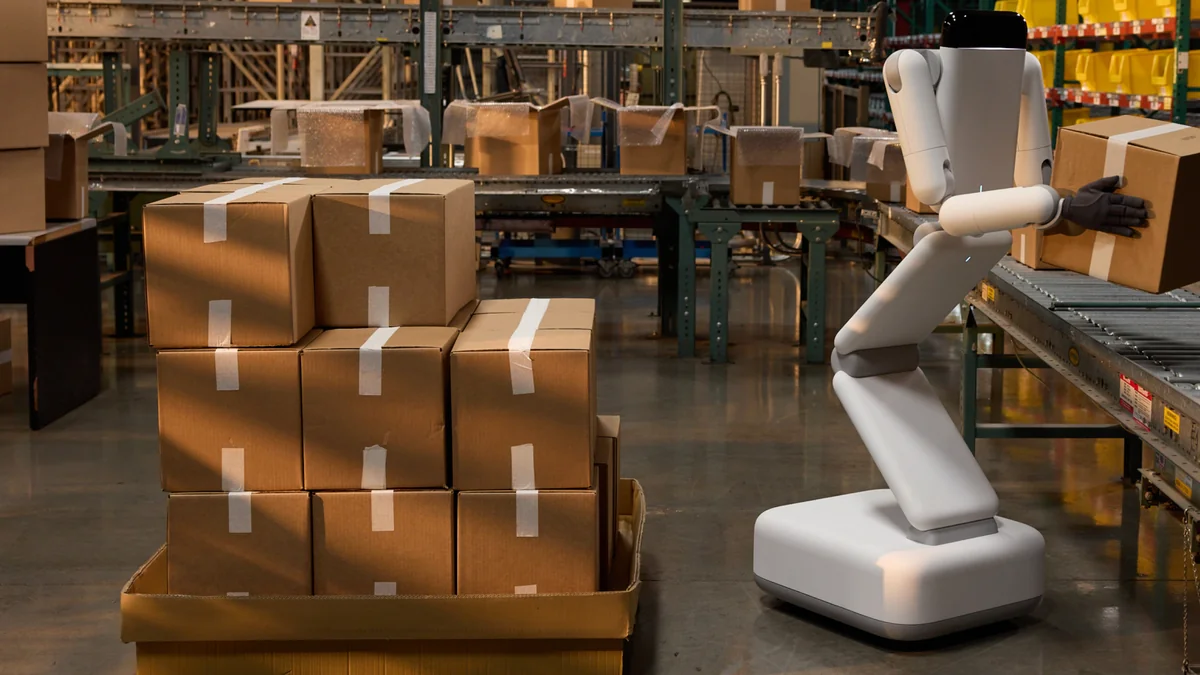
- ✓Manutention de colis entre convoyeurs à rouleaux et palettes en entrepôt
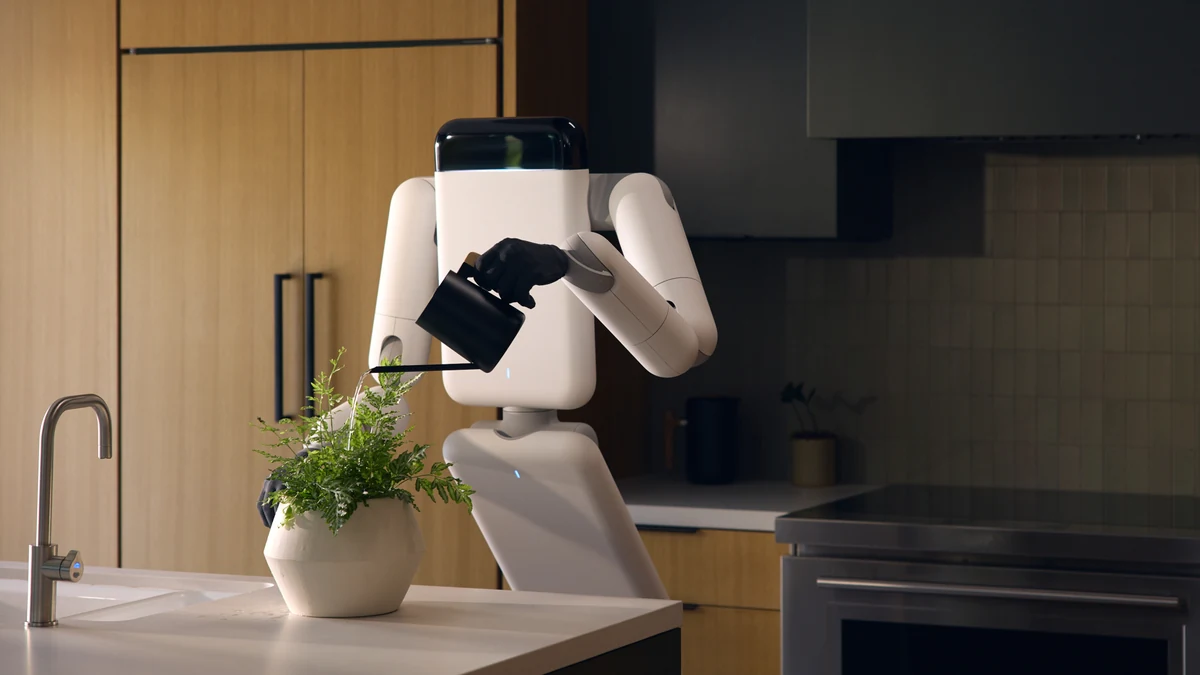
- ✓Séquences multi-étapes complexes et domestiques (piano, cuisine, Rubik's Cube en démonstration GENE)
Opérations Nécessitant Téléopération / Supervisions
- ⚠Collecte de données 1:1:1 assurée par plus de 100 opérateurs équipés de gants à capteurs de force et de caméras frontales
- ⚠Calibration des flux sur site client lors des pilotes en usine et logistique (notamment avec LG CNS)
Cinématique & Moteurs
Décomposition détaillée des degrés de liberté (DoF) et puissance d'actionnement.
- DoF Total
- N/A
- Mains & Doigts
- 40 DoF
- Bras
- N/A
- Jambes
- N/A
- Buste & Cou
- N/A
- Type d'actionneurs
- In-house back-drivable electric actuators, motors, and gearboxes (20-DoF human-proportioned dexterous hands with hidden internal cabling)
Capteurs & Calculateurs
Composants de vision, calculateurs embarqués et gestion de la puissance.
- Capteurs de Vision
- Upper camera sensor bar, per-hand onboard cameras, and palm/finger tactile force sensors (compatible with 1:1:1 Genesis sensor gloves)
- Capteur LiDAR
- Non communiqué
- Plateforme de Calcul
- NVIDIA computing chips (exact SoC tier and TOPS rating undisclosed)
- Modèle IA Embarqué
- GENE robotics-native foundation model (including GENE-26.5) trained via Genesis World simulator and human-glove demonstrations
Énergie & Charge
Capacité du pack lithium et charge utile admissible.
- Capacité Batterie
- N/A
- Autonomie Estimée
- N/A
- Charge Totale
- N/A
- Charge par Main
- N/A
- Mode de Recharge
- Provisional runtime reported at 4 to 6 hours during Forbes June 2026 inspection (pack kWh, voltage, and charging interface undisclosed)
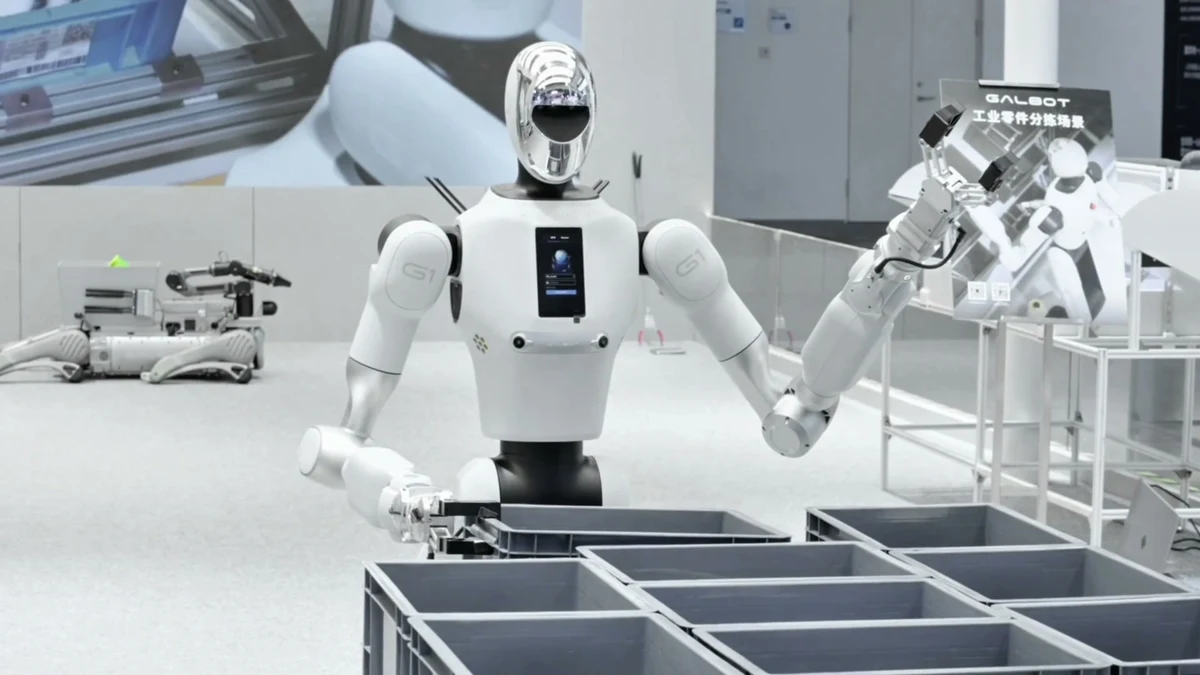
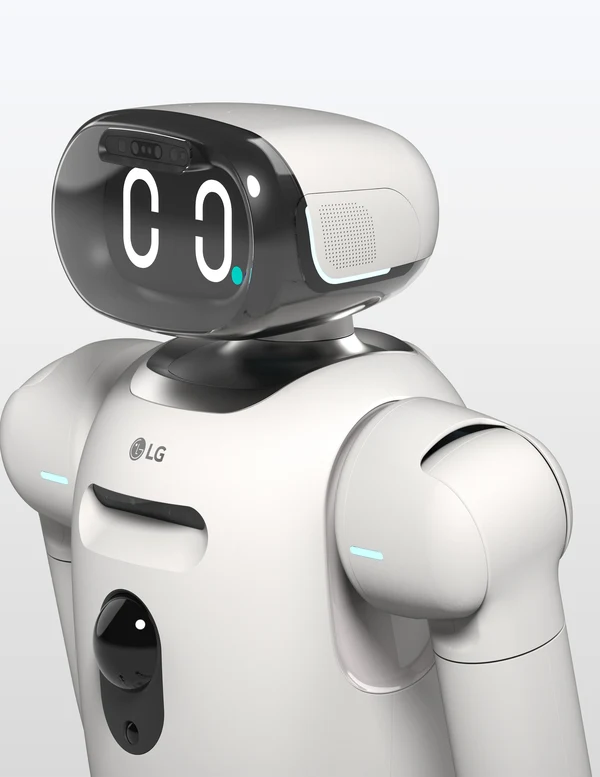
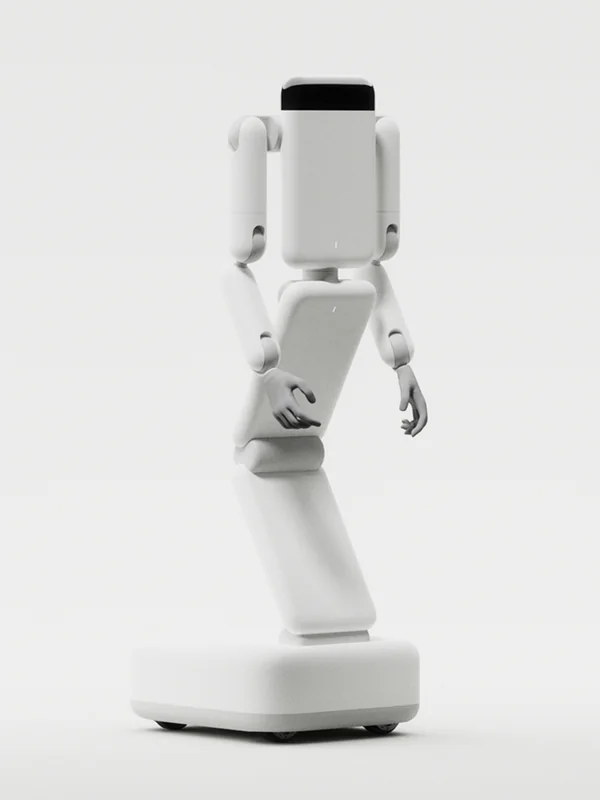
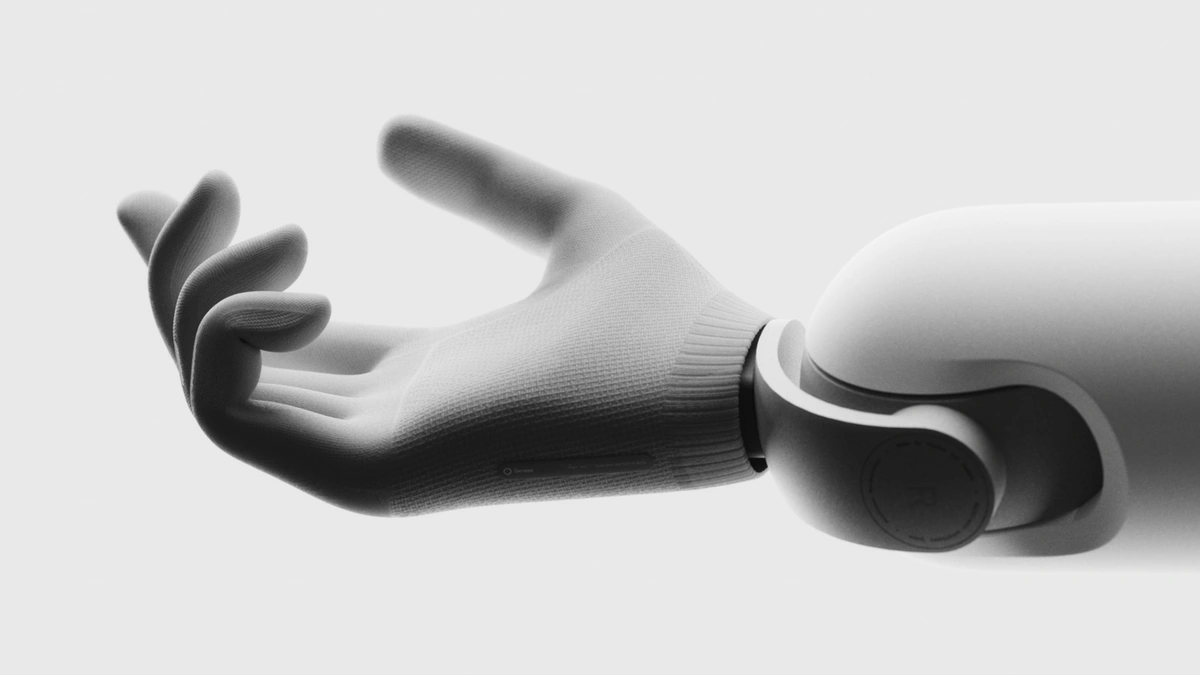
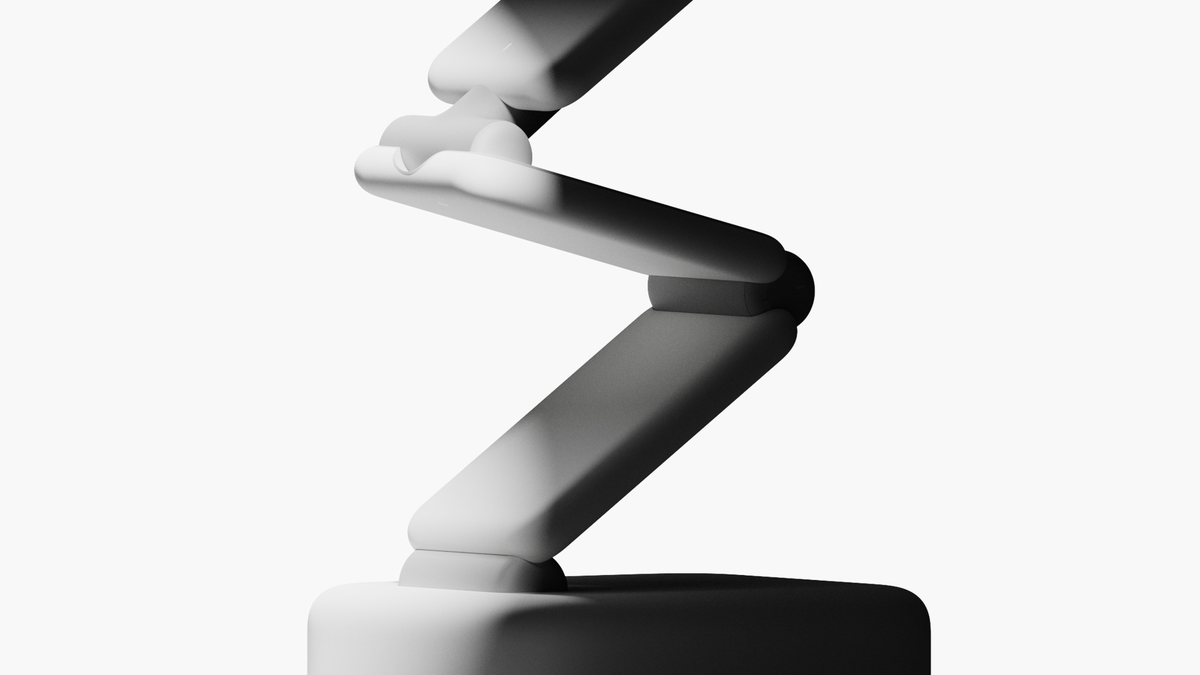
Galerie Matérielle : Genesis AI Eno
Vues officielles de l'architecture, des effecteurs et des essais en environnement réel.
Questions Fréquentes & Réponses d'Experts : Genesis AI Eno
Tout ce qu'il faut savoir avant d'envisager l'intégration ou l'acquisition de ce robot.
1Qu'a annoncé Genesis AI le 17 novembre 2026 ?
Genesis AI a annoncé une série A de 500 millions de dollars à une valorisation post-money de 3,5 milliards de dollars, co-dirigée par Premji Invest, Khosla Ventures et Eclipse avec NVIDIA, AMD Ventures, Bpifrance, Samsung Next, Ericsson, Zoom, Eric Schmidt et Xavier Niel. Avec les 105 millions d'amorçage de 2025, la start-up franco-américaine totalise 605 millions levés en 16 mois pour industrialiser Eno en vue d'un déploiement élargi en 2027.
2Pourquoi le robot Genesis AI Eno n'a-t-il ni tête ni jambes bipèdes ?
Les cofondateurs Zhou Xian et Théophile Gervet ont suivi le principe « humain dans la fonction, pas dans la forme ». Remplacer les jambes et le visage par une base roulante rotative, un bandeau optique supérieur et trois panneaux articulés pliables simplifie la mécanique, évite la vallée de l'étrange, ajuste la hauteur de travail jusqu'à l'échelle humaine et permet de compacter le robot au repos. Une version à jambes est évoquée ultérieurement sans calendrier publié.
3Comment fonctionnent les mains à 20 DoF d'Eno et quelle est leur limite actuelle ?
Chaque main d'Eno reproduit les proportions humaines avec 20 degrés de liberté motorisés (40 DoF mains au total), des actionneurs réversibles, un revêtement souple façon peau, une caméra embarquée et des capteurs tactiles. Comme les mains du robot enfilent les mêmes gants à capteurs de force que les plus de 100 collecteurs humains, le transfert vers GENE s'opère en mapping 1:1:1. Zhou Xian a toutefois reconnu en novembre 2026, selon des propos rapportés par ActuIA, que ces mains ne tiennent pour l'instant que quelques semaines de travail régulier avant remplacement.
Duels Face-à-Face Recommandés
Confrontez ce robot directement aux autres plateformes du marché en 1 clic :