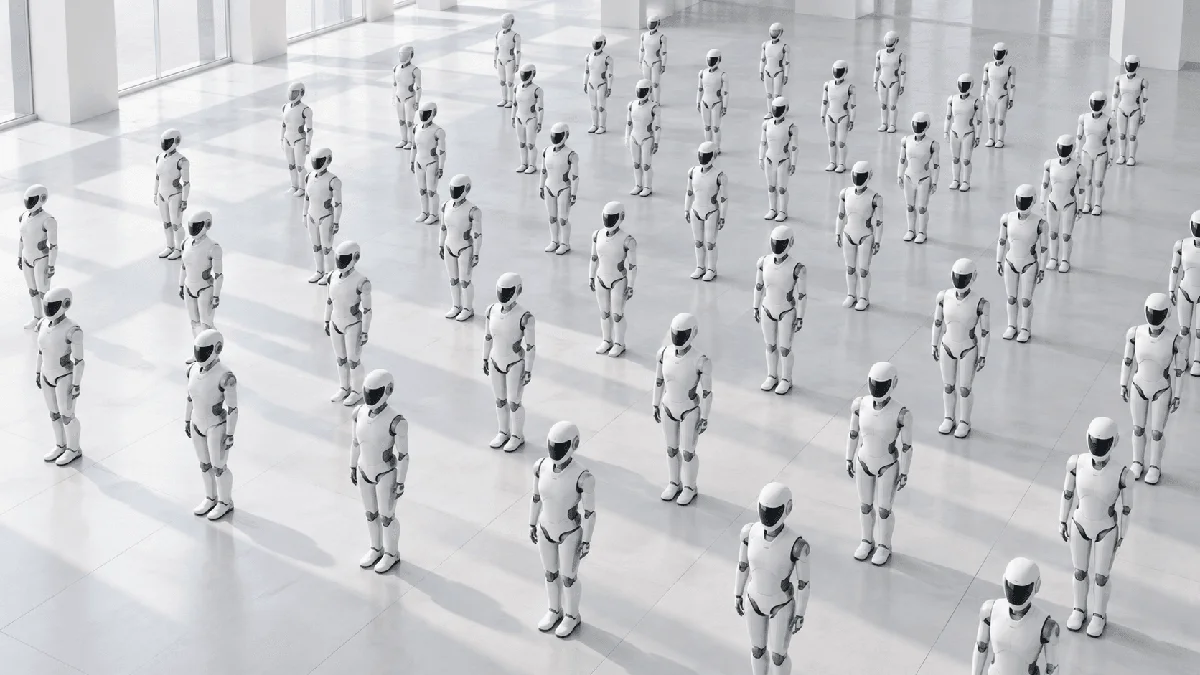
Le 24 octobre 2026, le constructeur robotique Agibot (Zhiyuan Robotics) a officiellement inscrit son nom au livre Guinness des records pour la plus grande performance synchronisée de robots humanoïdes au monde. Organisé au centre international des expositions du Fleuve Jaune à Jinan, en Chine, l’événement a rassemblé 110 robots humanoïdes bipèdes Expedition A3 de série, évoluant à l’unisson pendant 5 minutes et 43 secondes sans aucune interruption technique ni collision.
Un juge officiel du Guinness World Records était présent sur place pour certifier le décompte des 110 machines opérationnelles. Si les évolutions de groupe peuvent sembler festives au premier abord, la portée technique de cette démonstration franchit un palier déterminant pour l’IA incarnée : prouver que plus de cent robots bipèdes issus de lignes d’assemblage standard peuvent recalculer leurs trajectoires en temps réel à la milliseconde près, sans pilotage humain à distance ni simple relecture aveugle de fichiers de mouvements.
Au-delà du spectacle : l’orchestration distribuée en essaim
Selon les précisions techniques apportées par Wang Chuang, associé et vice-président senior chez Agibot, le critère d’évaluation fondamental du record ne portait pas sur l’esthétique de la danse, mais sur l’aptitude d’une flotte industrielle de plus de cent unités à s’autocalibrer dès la sortie des caisses de transport et à accomplir des manœuvres dynamiques sans intervention humaine.
Aucun ingénieur ne pilotait les machines individuellement avec une télécommande. L’ensemble des 110 humanoïdes était coordonné par LinkBots, la plateforme logicielle propriétaire de planification multi-robots d’Agibot. Cette architecture repose sur trois piliers d’ingénierie :
- Calcul dynamique des trajectoires : Les changements de formation, les vagues et les figures synchronisées sont calculés en continu à partir de l’état réel et de la posture de chaque robot, évitant les dérives cumulatives inhérentes aux trajectoires préenregistrées.
- Fusion de positionnement UWB centimétrique : Un maillage d’émetteurs-récepteurs Ultra-Wideband (UWB) assure une précision spatiale inférieure à 10 centimètres dans le hall d’exposition, compensant les masquages visuels créés par les carénages des autres robots ou le public.
- Communication hybride et tolérance aux pannes locale : Connectée en 5G-Advanced et Wi-Fi bi-bande, la flotte reçoit ses ordres globaux tandis que des boucles locales d’évitement d’obstacles garantissent que si une unité subit un micro-décalage, les robots voisins ajustent instantanément leurs espacements sans bloquer la formation générale.
Wang Chuang a rappelé que la maîtrise conjointe du positionnement multi-agents, de l’arbitrage distribué et de l’anticipation des trajectoires constitue précisément la frontière technique séparant un prototype de laboratoire d’une véritable flotte robotique exploitable en entreprise.
Répétabilité industrielle des machines de série
Le principal enseignement mécanique de ce record réside dans la consistance de fabrication des lignes d’Agibot. En robotique humanoïde bipède, faire évoluer 110 machines de front révèle impitoyablement les moindres tolérances d’usinage des réducteurs harmoniques, des trains épicycloïdaux, des capteurs de position angulaire ou de la dissipation thermique. Un écart de couple de seulement 2 % sur les articulations de genoux suffit à créer une dérive de marche menant à un carambolage en formation serrée.
Toutes les machines réunies à Jinan étaient des modèles standard Agibot A3, identiques à la version primée par l’IFA Innovation Award 2026 à Berlin. Mesurant 1,73 m pour 55 kg, chaque A3 dispose de 52 degrés de liberté actifs, d’un couple d’articulation de 360 Nm en crête, d’un module de batterie de 1,8 kWh remplaçable à chaud en 10 secondes et de mains préhensiles OmniHand.
Le constructeur a confirmé que les 110 robots du record rejoignent immédiatement des déploiements opérationnels réels. Plusieurs exemplaires sont déjà en service dans les stations du métro de Jinan (notamment aux stations Olympic Sports Center et Zhuanshan West Road) pour guider les usagers, réguler les flux de passagers et mener des rondes de surveillance. Les autres unités intégreront des sites touristiques culturels, des pavillons municipaux et des centres de recherche universitaire.
L’essor des flottes robotiques dans l’IA incarnée
Après la livraison de son 20 000e robot commercial et l’intégration de 300 unités au parc Chimelong Spaceship, cette démonstration de 110 humanoïdes illustre la rapidité avec laquelle les industriels chinois passent du stade de prototype à la fabrication en grand volume. Alors que des acteurs comme Figure AI ou Tesla Optimus privilégient des modèles d’action neuronaux individuels en environnement automobile balisé, Agibot valide la coordination d’essaim et la robustesse matérielle au contact direct du grand public.
Consultez l’ensemble des données cinématiques, puissances d’actionneurs et caractéristiques d’alimentation sur la fiche technique de l’Agibot A3, ou évaluez ses atouts face à la concurrence :
Découvrez toutes les plateformes bipèdes industrielles et de recherche référencées dans notre catalogue des robots humanoïdes.