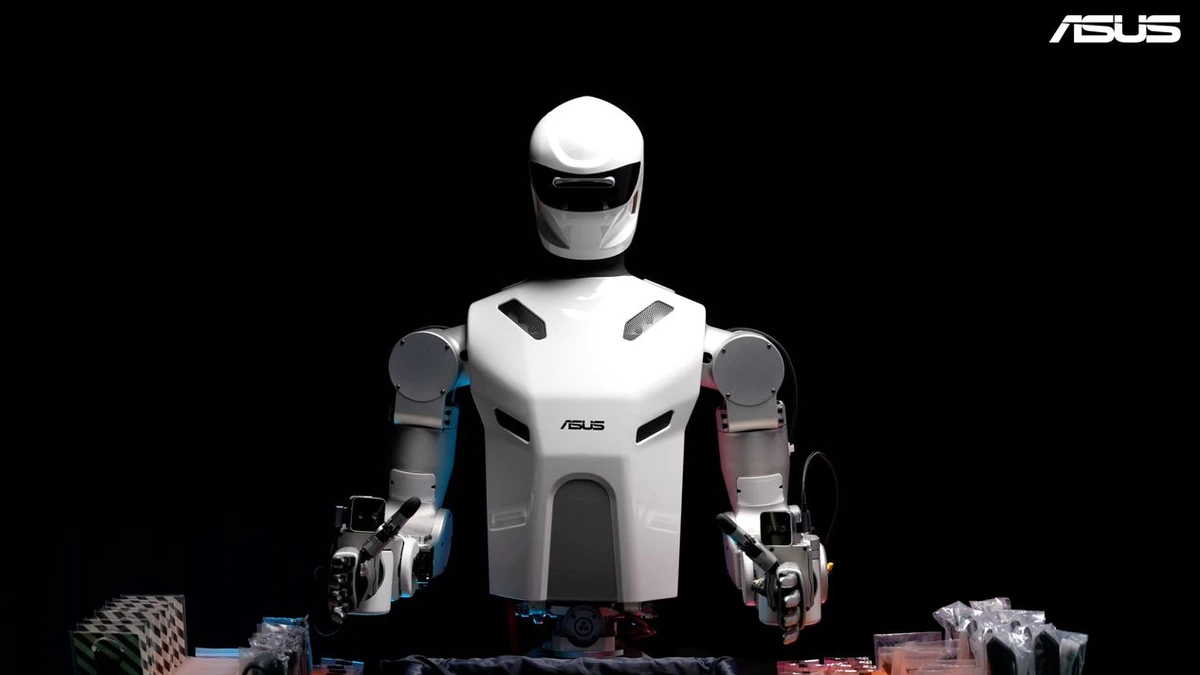
Le constructeur taïwanais d’électronique et de matériel informatique ASUSTeK Computer (ASUS) dévoile officiellement son initiative majeure dans l’intelligence artificielle incarnée : Gallop, son premier robot humanoïde industriel à deux bras. Pilotée par la division dédiée Humanoid Robotics Business Unit au sein du groupe Physical AI Solutions (PAS BG), cette annonce formulée par le vice-président Dr Albert Chang et le co-directeur général S.Y. Hsu marque une étape stratégique. Après des décennies passées à concevoir des cartes mères, des ordinateurs portables, des cartes graphiques et des serveurs d’entreprise, ASUS fait sortir l’IA des écrans pour l’intégrer directement dans des machines de production physique.
Loin des démonstrations promotionnelles scénarisées montrant des robots exécutant des chorégraphies, des saltos ou pliant du linge en laboratoire, ASUS a choisi d’immerger immédiatement Gallop sur des lignes d’assemblage actives au sein d’une usine de sous-traitance électronique (EMS) du groupe. L’objectif d’ingénierie est limpide : vérifier si un robot humanoïde autonome peut assurer des shifts complets de façon ininterrompue, avec une cadence humaine et en respectant les normes de qualité industrielle les plus strictes.
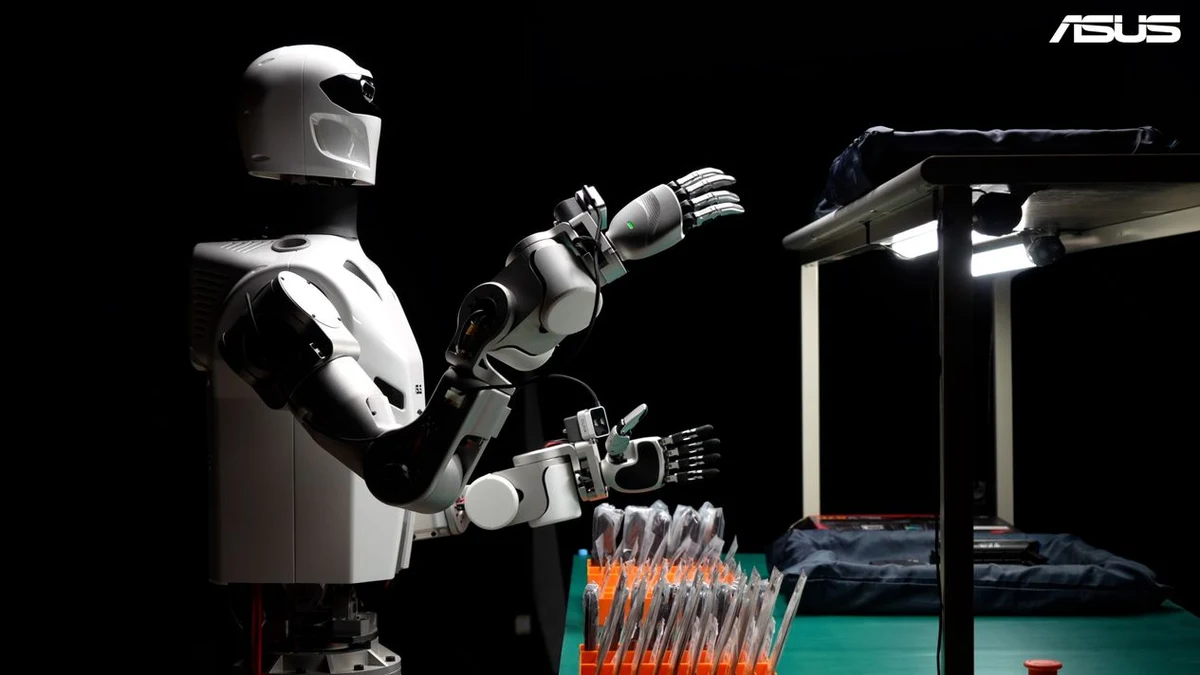
Le choix du poste le plus ardu : 15 pièces souples emballées en 20 secondes
Plutôt que d’assigner son robot à une tâche simpliste comme la saisie de blocs rigides calibrés, l’équipe d’ingénierie d’ASUS a placé Gallop sur l’un des postes manuels les plus complexes d’une usine électronique : le conditionnement des kits d’accessoires de cartes mères.
Ce poste impose des contraintes mécaniques et sensorielles sévères :
- Matériaux déformables et transparents : Chaque boîte de carte mère requiert 15 composants distincts, notamment des câbles SATA, des modules d’antenne Wi-Fi, des vis de fixation M.2, des colliers de serrage et des tampons thermiques. La quasi-totalité de ces petites pièces est emballée dans des sachets plastiques transparents et souples.
- Échec de l’automatisation classique : Les automates d’usine traditionnels, équipés de ventouses pneumatiques ou de préhenseurs rigides à deux doigts, échouent systématiquement face à des sachets déformables qui glissent, changent de forme au contact ou génèrent des reflets perturbant les capteurs optiques.
- Cadence alignée sur l’humain : ASUS a calibré l’objectif de Gallop sur la cadence d’un opérateur qualifié, visant un taux de réussite de 99,5 % sur un cycle complet de 20 secondes par boîte.
- Zéro réaménagement d’usine : Gallop travaille directement aux postes existants, exploitant les tables, bacs et gabarits dimensionnés pour les opérateurs, évitant aux usines des dépenses colossales de reconfiguration de leurs bâtiments.
En démontrant sa viabilité sur des éléments souples où les robots industriels conventionnels calent, Gallop vise à décharger les techniciens des tâches de conditionnement répétitives et physiquement contraignantes pour les réaffecter au paramétrage et à la supervision des systèmes automatisés.
Architecture découplée en quatre couches sur puce NVIDIA Jetson AGX Thor
Au cœur de la structure de Gallop se trouve une architecture informatique embarquée reposant sur un unique supercalculateur NVIDIA Jetson AGX Thor. Exploitant la microarchitecture GPU NVIDIA Blackwell, cette puce offre la puissance de calcul tensoriel en précision FP4 indispensable pour exécuter des modèles de fondation multimodaux de type Vision-Langage-Action (VLA) sans recourir au cloud externe.
Afin de pérenniser le matériel face au rythme effréné des avancées en intelligence artificielle, ASUS a structuré la suite logicielle en quatre couches indépendantes reliées par des interfaces standardisées :
- La couche Planificateur (Planner) : Analyse la scène visuelle en temps réel, interprète l’ordonnancement du poste et décompose le travail en sous-objectifs logiques successifs.
- L’IA Superviseur (Supervisor) : Fonctionne comme un réseau de contrôle qualité permanent, surveillant chaque micro-étape et déclenchant des routines de reprise autonome si une pièce glisse ou se positionne de travers.
- La bibliothèque de Compétences (Skills) : Regroupe des briques motrices spécialisées pour l’approche spatiale, la prise adaptative, l’orientation et l’insertion dans les compartiments de la boîte.
- La commande temps réel (Control) : Convertit les trajectoires globales en couples moteurs précis pour le torse, les bras et les doigts, tout en garantissant un arrêt d’urgence instantané en cas de résistance imprévue.
Ce découplage permet aux équipes d’ASUS d’actualiser les modèles d’IA tous les quelques mois sans devoir reconcevoir le châssis physique ou les servomoteurs du robot.
Mains tactiles propriétaires : lever le goulet d’étranglement mondial
L’un des enseignements techniques majeurs partagés par ASUS concerne les mains robotiques : elles demeurent le composant le plus rare et le plus fragile de toute la robotique humanoïde mondiale. Les solutions commerciales actuelles s’avèrent soit trop rigides, soit dépourvues de sensibilité tactile, soit proposées à des tarifs expérimentaux prohibitifs.
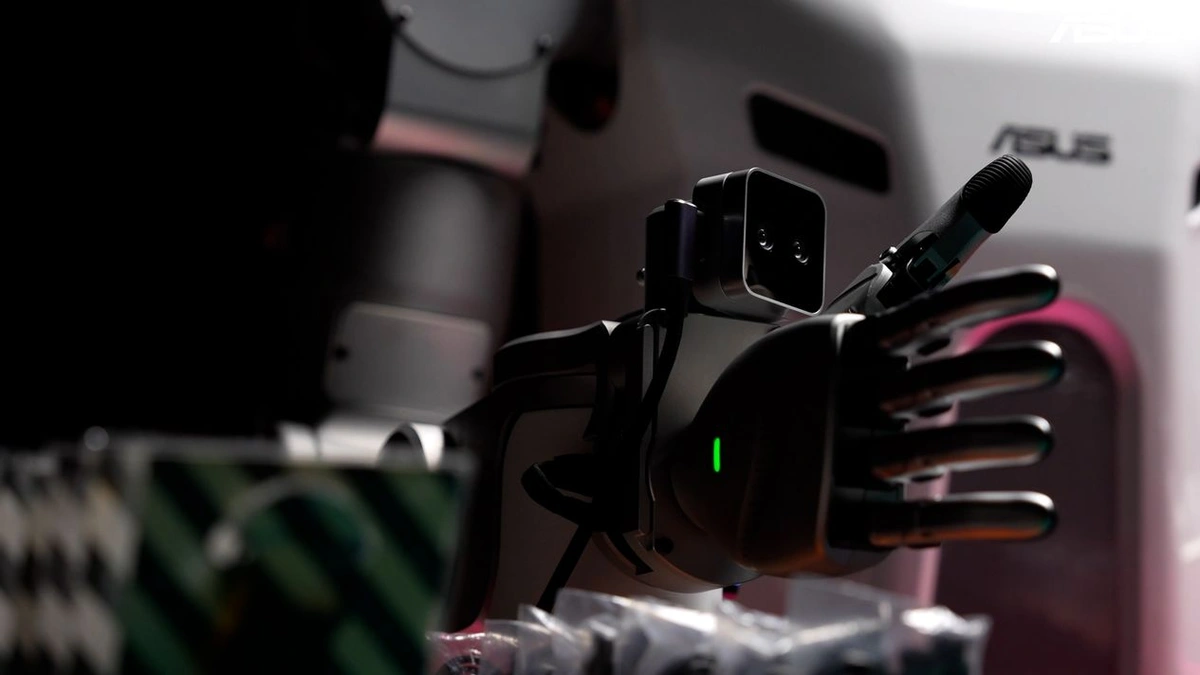
Pour surmonter cet obstacle, ASUS a conçu sa propre main articulée multi-doigts. Dotée d’actionneurs miniatures intégrés et de capteurs de pression pulpaires haute sensibilité, elle permet un contrôle d’effort en boucle fermée. Le robot ressent immédiatement si le sachet plastique est correctement saisi entre ses doigts ou s’il commence à glisser, reproduisant fidèlement le retour tactile humain.
Une caméra de profondeur RGB-D montée sur chaque poignet complète la vision stéréoscopique de la tête, éliminant les angles morts lors des manipulations d’insertion rapprochées.
Calendrier industriel : présentation à Computex 2027 et commercialisation en 2028
Lancé au niveau de la recherche interne début 2026, le programme Gallop suit une feuille de route rigoureuse :
- 2026 à début 2027 : Validation continue sur base fixe d’atelier dans les usines d’assemblage EMS d’ASUS, puis intégration d’une base mobile sur roues pour les déplacements entre postes.
- Computex 2027 : Première démonstration publique grandeur nature de Gallop en direct au salon Computex de Taipei.
- Fin 2027 : Lancement des programmes pilotes avec des entreprises industrielles partenaires.
- Second semestre 2028 : Commercialisation à grande échelle sous forme de vente directe et de contrats de location robotique en service (Robotics-as-a-Service ou RaaS), avec une extension prévue vers la logistique hospitalière et les services.
Avec Gallop, ASUS fait une entrée remarquée dans la robotique d’IA physique avec des atouts industriels uniques : sa maîtrise du matériel électronique, ses propres usines d’assemblage comme terrain d’entraînement permanent et son intégration native avec l’écosystème de calcul robotique NVIDIA.
Consultez l’ensemble des caractéristiques techniques sur la fiche technique de l’ASUS Gallop, ou analysez ses performances face aux autres manipulateurs d’usine dans nos comparatifs dédiés : duel ASUS Gallop vs Agibot G2 Max et duel ASUS Gallop vs Figure 02.