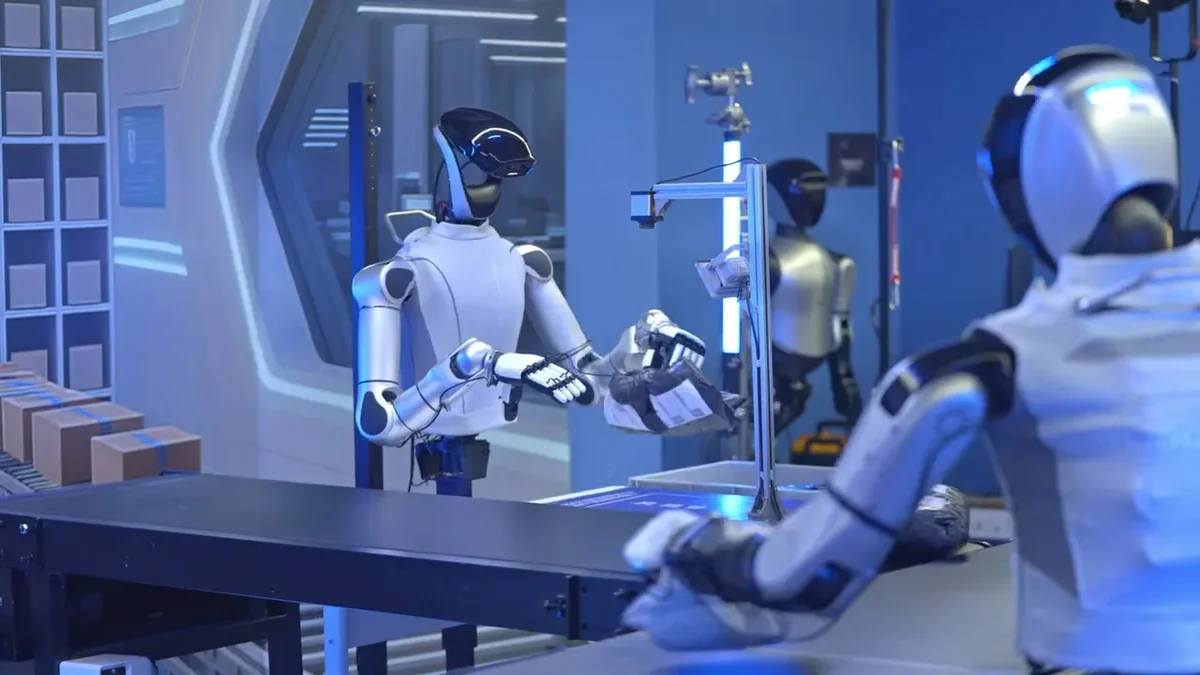
L’entreprise pékinoise ROBOTERA (Beijing Xingdongjiyuan Technology Co., Ltd.) a enchaîné trois annonces industrielles et matérielles majeures entre le 16 et le 19 novembre 2026. Après un pilote démarré en mars 2026 au centre postal de Canton, ROBOTERA et la branche du Guangdong de China Post Group ont étendu le tri automatisé de colis à 11 centres postaux répartis dans huit villes, avec une cadence moyenne supérieure à 1 500 colis par heure.
Lors du sommet APEC CEO 2026 (du 17 au 19 novembre à Shenzhen), le PDG Jianyu Chen et le cofondateur Yue Xi ont également présenté le tri de colis en direct sur le robot ROBOTERA M7, tout en confirmant des déploiements actifs chez China Post et SF Express sur plus de 10 centres logistiques. Quelques jours plus tôt, le 16 novembre, ROBOTERA ouvrait les commandes de sa main dextre XHAND 1 Pro-U à 16 DoF alignée sur l’exosquelette NVIDIA GEAR DexUMI pour l’entraînement de NVIDIA GR00T 2.
11 centres China Post, Chine de l’Est et SF Express
Selon le communiqué officiel publié le 17 novembre sur PR Newswire, le déploiement au Guangdong couvre Canton, Shenzhen, Dongguan, Jiangmen, Shantou, Shanwei, Jieyang et Heyuan, dans la première province chinoise en volume de colis express, en plus d’installations postales en Chine de l’Est et de centres SF Express.
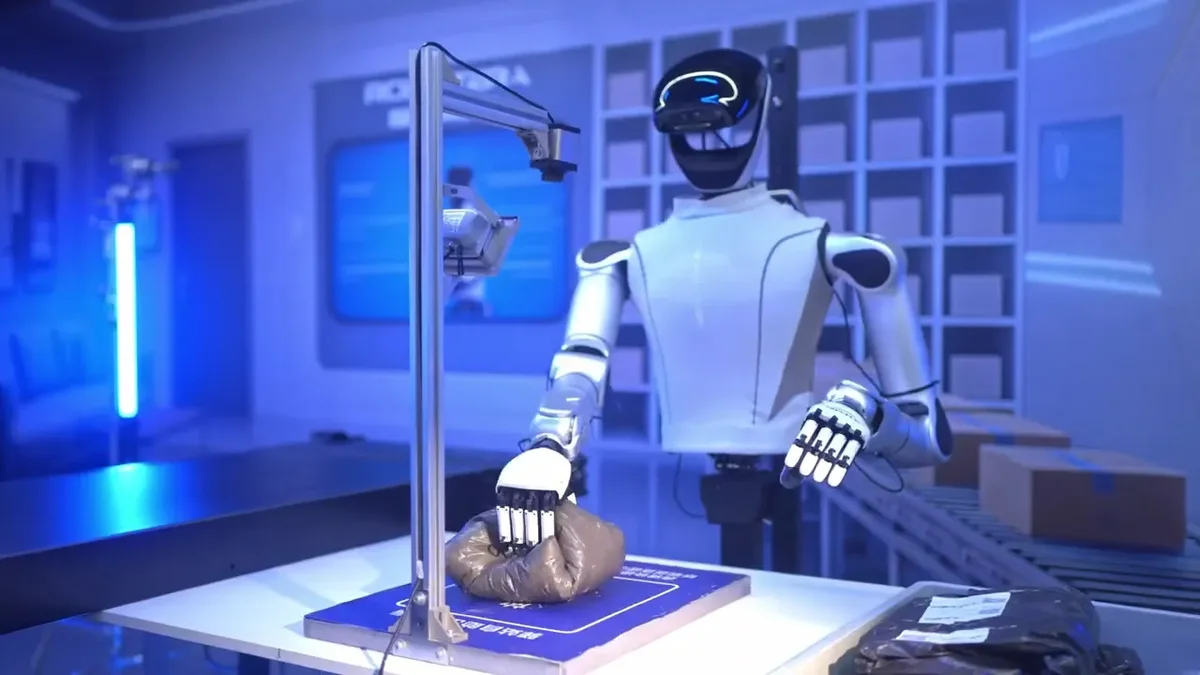
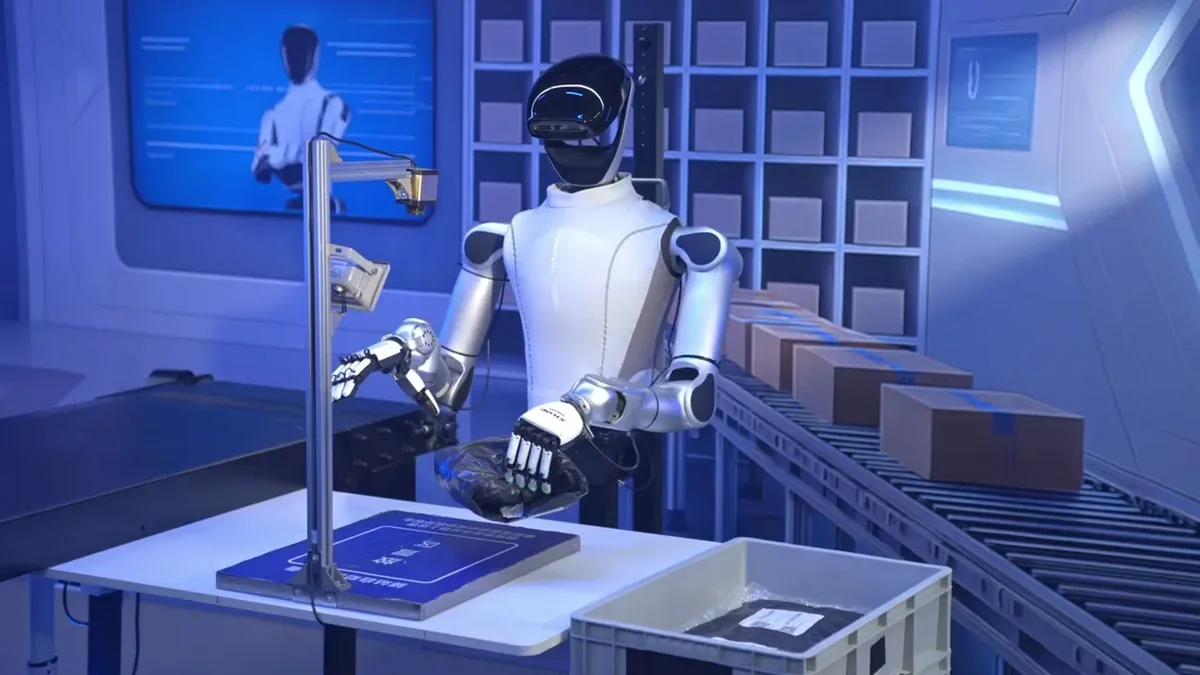
Sur ligne de tri, ROBOTERA associe ses mains dextres maison à cinq doigts à un rejet automatique des colis irréguliers, un contrôle adaptatif de vitesse de convoyeur et plusieurs options d’alimentation selon les besoins des sites afin de limiter bourrages, collisions et erreurs d’aiguillage lors des pics e-commerce. Depuis mars 2026, le système maintient une moyenne supérieure à 1 500 injections par heure, un rendement comparable à celui d’opérateurs humains expérimentés, permettant au personnel de se recentrer sur la maintenance, le contrôle qualité et la supervision. Comme le souligne Unite.AI, le véritable test porte désormais sur la régularité de cette cadence à travers onze sites hétérogènes.
Architecture M7 face au transfert zéro-shot vers le bipède L7
Fait notable sur le plan technique, le communiqué China Post du 17 novembre évoque des « robots humanoïdes » sans détailler les références déployées centre par centre. Le 19 novembre, l’annonce APEC précise explicitement que les démonstrations de tri en direct ont été exécutées par le ROBOTERA M7, tandis que la fiche officielle du L7 documente la compatibilité par transfert zéro-shot ERA-42 entre le buste M7 et le robot bipède complet ROBOTERA L7.
| Caractéristique | ROBOTERA M7 (Torse supérieur) | ROBOTERA L7 (Bipède complet) | XHAND 1 / XHAND 1 Pro-U |
|---|---|---|---|
| Architecture | Torse modulaire / fixe (792 mm) | Bipède complet (1,71 m) | Main 5 doigts à entraînement direct (191 x 94 x 47 mm sur XHAND 1) |
| Masse | 65 kg | 65 kg (hors mains dextres) | 1 100 g (XHAND 1) |
| Degrés de liberté | 43 DoF (19 corps + 24 mains) | 55 DoF (31 corps + 24 mains) | 12 DoF actifs (XHAND 1) / 16 DoF (Pro-U) |
| Actionneurs & couple | Non communiqué (/product/M7) | QDD aux jambes : 400 Nm genou, 25 rad/s | Force >25 kg main complète (XHAND 1), 10 CPS |
| Allonge & vitesse | Bras 717 mm / espace 2,1 m | Espace 2,1 m / course 4 m/s (14,4 km/h) | Répétabilité ±0,20 mm (XHAND 1) |
| Charge utile | Non communiqué (/product/M7) | 20 kg max bimanuels | >5 kg par doigt / >20 kg sur 4 doigts (XHAND 1) |
| Calcul & téléopération | Téléop Meta Quest + Intel RealSense / stéréo | 80 TOPS x86 + 275 TOPS Jetson Orin | Ubuntu, C++/Python/ROS 1/2 (XHAND 1) ; alignement DexUMI (Pro-U) |
| Alimentation | Non communiqué (/product/M7) ; options multiples en logistique | Batterie 60 V 15 Ah / 900 Wh (autonomie non publiée) | Entrée 24 V à 72 V, 7 W statique / 120 W max à 48 V (XHAND 1) |
Le partage exact des bras 7 DoF, du cou 2 DoF, de la taille 3 DoF, du LiDAR 3D, des caméras stéréo et du volume de travail de 2,1 m permet d’entraîner les politiques sur postes M7 avant de les transférer sans réapprentissage sur le châssis bipède L7.
Mains XHAND 1 (12 DoF) et XHAND 1 Pro-U (16 DoF) sous GR00T 2
Dans un centre postal, la préhension anthropomorphe évite les échecs d’aspiration pneumatique sur sachets froissés et enveloppes souples. La XHAND 1 standard offre 12 DoF actifs (3 sur le pouce et l’index, 2 sur chacun des trois autres doigts), des matrices tactiles 3D circonférentielles à 270° (120 points de mesure par doigt selon la fiche XHAND), une vitesse directe de 10 clics par seconde (CPS) et une répétabilité de ±0,20 mm.
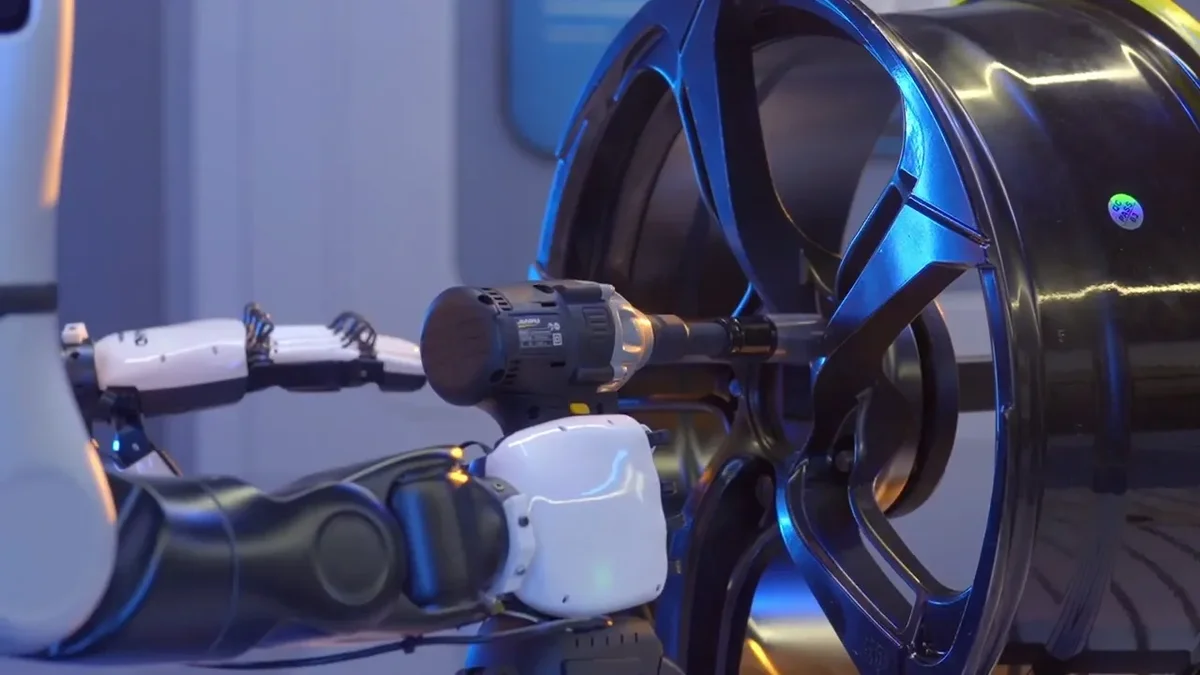
Pour la recherche, la nouvelle XHAND 1 Pro-U passe à 16 DoF directement alignés sur la cinématique de l’exosquelette portable DexUMI du laboratoire NVIDIA GEAR, avec géométrie du pouce optimisée et capteurs palmaires pour enregistrer mouvements et forces de contact directement depuis la main humaine, sans téléopération à distance du robot cible ni conversion intermédiaire de mouvement. Lors de la démonstration NVIDIA GR00T 2 présentée par Jim Fan à la conférence CoRL, un robot bimanuel équipé de deux XHAND 1 Pro-U et post-entraîné via DexUMI a atteint 60 % de réussite pour préparer un yaourt à la banane, 80 % pour servir du granola et 75 % sur une séquence chimique délicate (gratter une allumette, allumer une lampe, puis placer l’allumette dans l’eau). Le premier lot commercial est limité à 40 unités.
Tarifs, données non publiées et points de vigilance
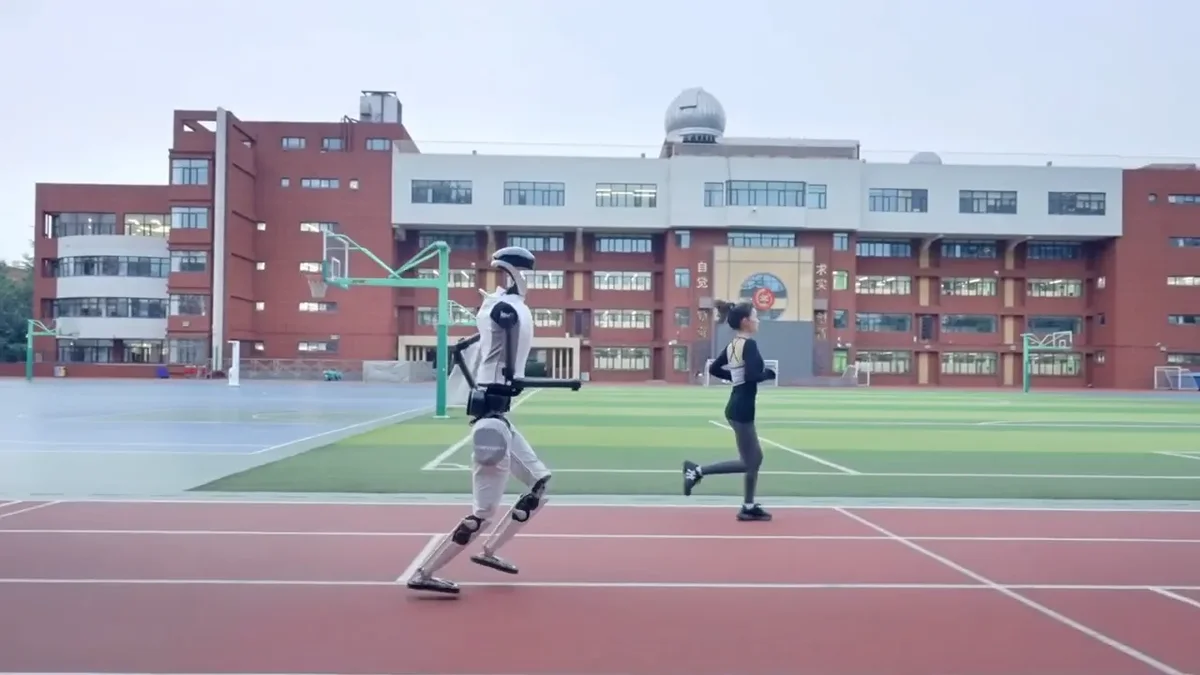
Trois réserves s’imposent pour un acheteur professionnel. D’abord, la fiche officielle du L7 ne publie ni autonomie en heures ni indice d’étanchéité IP (et /product/M7 omet actionneurs, charge utile, calcul et alimentation) : la batterie 60 V 15 Ah (900 Wh) sert aux essais mobiles, mais le tri postal continu recourt à plusieurs options d’alimentation adaptées aux contraintes des centres plutôt qu’à une autonomie sur batterie garantie sur un poste complet. Ensuite, ROBOTERA ne publie pas de tarif catalogue direct (vente sur devis B2B) : le distributeur Robots International affiche le L7 (99 999,95 $) et le M7 (99 999,99 $) autour de 100 000 $ et chaque main XHAND 1 à 15 800 $, tandis que Humanoid.guide indique 120 000 $ pour le L7. Enfin, la preuve commerciale actuelle porte sur des lignes de convoyage structurées plutôt que sur une marche autonome libre en entrepôt. Consultez nos fiches techniques ROBOTERA L7 et ROBOTERA M7 et comparez-les directement à leurs concurrents :