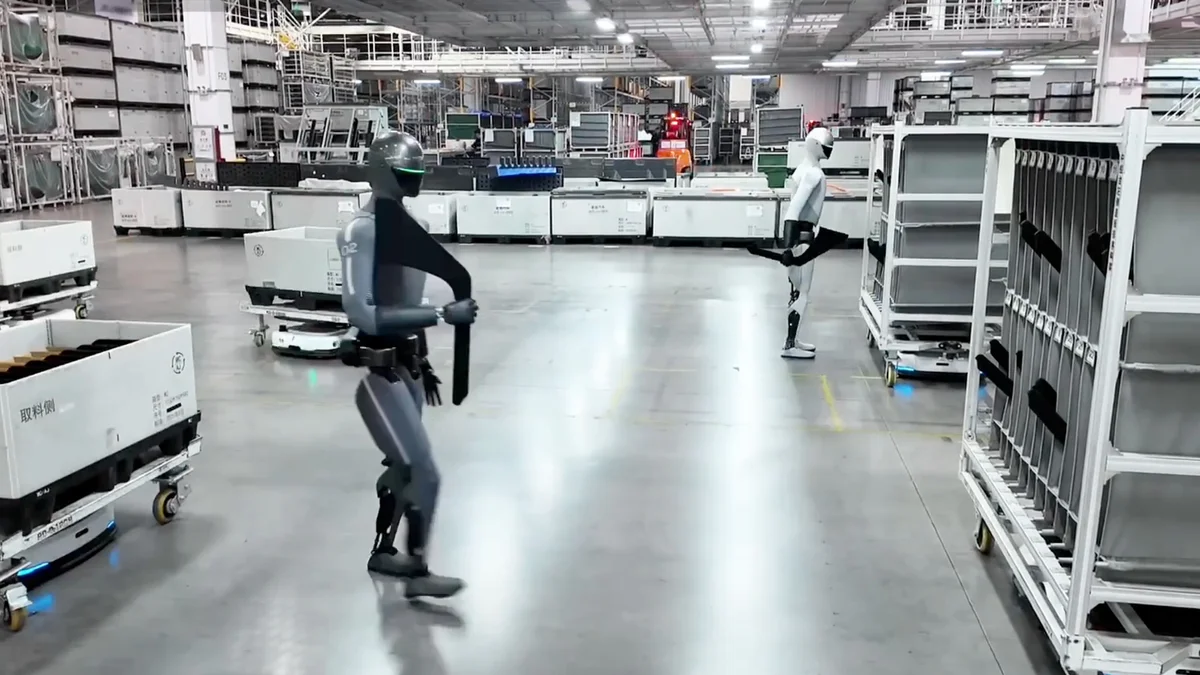
Le déploiement des robots humanoïdes polyvalents dans l’industrie automobile vient de franchir un cap opérationnel majeur. À l’occasion de la Conférence mondiale sur l’Internet à Wuzhen, Xiaomi a rendu publiques des séquences vidéo complètes montrant sa plateforme robotique humanoïde adulte en service continu pendant un poste complet de 8 heures (officiellement chronométré à 8 heures et 5 minutes) sur une ligne de production active de la Xiaomi Auto Factory à Pékin. Positionnés dans l’atelier logistique d’assemblage final, les robots ont assuré le tri de pièces destinées à la berline électrique Xiaomi SU7, concrétisant la transition entre les démonstrations de laboratoire et le travail en usine.
Alors que les démonstrations d’humanoïdes dans l’industrie se résumaient souvent jusqu’ici à de courtes chorégraphies scénarisées ou à de la téléopération masquée, Xiaomi présente cet essai comme un test d’endurance thermique, d’autonomie face aux imprévus et de synchronisation de flotte.
Le poste de tri des garnitures latérales de console centrale
L’automatisation industrielle conventionnelle se heurte régulièrement aux composants dépourvus de rigidité mécanique stricte. Le poste confié aux robots humanoïdes de Xiaomi est dédié aux garnitures latérales de la console centrale du véhicule. Il s’agit de panneaux plastiques longs, flexibles et aux courbures complexes, livrés en vrac dans des bacs mobiles avec des orientations aléatoires, ce qui met en échec les bras robotiques fixes traditionnels sans convoyeurs dédiés très onéreux.
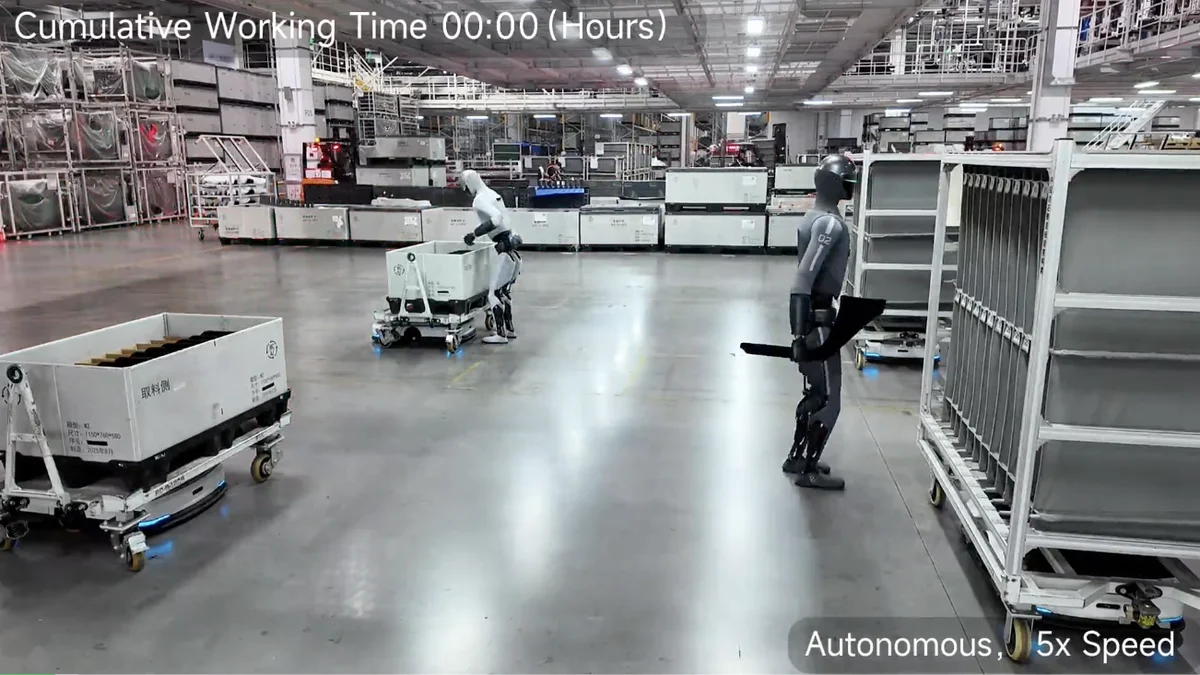
La séquence opérationnelle a imposé aux robots de :
- Extraire les panneaux latéraux flexibles depuis les bacs mobiles acheminés directement par des robots mobiles autonomes (AMR).
- Déterminer l’orientation spatiale 3D de chaque pièce via un module de vision stéréoscopique en profondeur en temps réel.
- Transporter chaque pièce à travers la zone de travail tout en maintenant un équilibre bipède dynamique sur le sol d’usine poli.
- Glisser chaque panneau dans les fentes étroites d’un casier de stockage vertical, au rythme imposé par la ligne d’assemblage (environ un composant par minute).
D’après Xiaomi, les deux unités humanoïdes ont couvert l’intégralité des besoins de production de ce poste sur un shift complet, sans bloquer la chaîne située en aval.
Récupération d’anomalie et collaboration multi-robots
L’un des défis majeurs de la robotique en usine réside dans les arrêts de production provoqués par de petits incidents matériels, comme une pièce qui glisse ou un mauvais positionnement. Dans une cellule classique, une chute de composant déclenche un arrêt d’urgence de la chaîne et requiert l’intervention physique d’un opérateur humain.
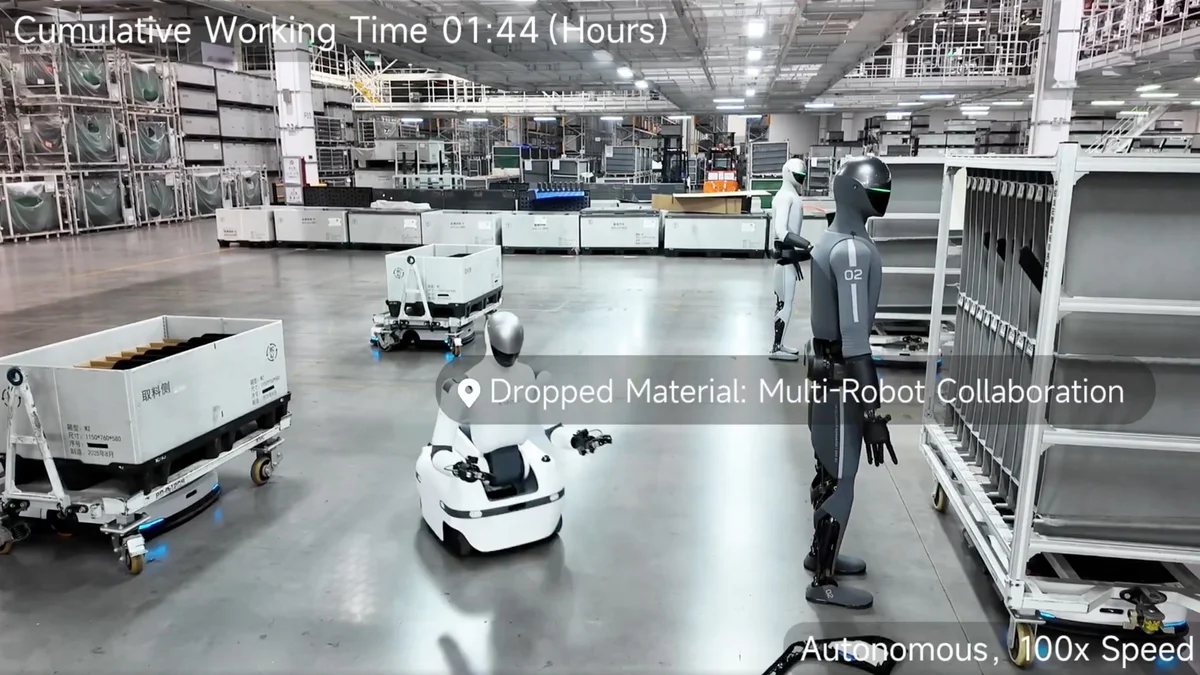
Au cours de ces 8 heures de test, Xiaomi a documenté une séquence de récupération autonome intitulée « Dropped Material: Multi-Robot Collaboration ». Lorsqu’un panneau a échappé à la prise d’un robot bipède, ce dernier a détecté l’anomalie grâce à ses retours d’effort, s’est immobilisé et a relayé l’information au système de gestion d’atelier. Un robot humanoïde monté sur base à roues est alors intervenu pour ramasser la pièce au sol et rétablir le flux normal.
Cette approche hybride met en lumière un compromis d’ingénierie pragmatique : les bases roulantes offrent un rendement énergétique et une stabilité supérieurs sur sols industriels plats, tandis que les jambes bipèdes permettent de naviguer au plus près des casiers et des postes conçus initialement pour l’ergonomie humaine.
Le modèle de fondation incarnée Xiaomi-Robotics-1
Au cœur de cette exécution se trouve Xiaomi-Robotics-1, un modèle de fondation propriétaire de type Vision-Langage-Action (VLA). Pré-entraîné sur plus de 100 000 heures de données télémétriques robotiques multimodales issues de situations réelles, ce système s’appuie sur un apprentissage en deux phases combinant simulation massive et apprentissage par renforcement sur bancs physiques.
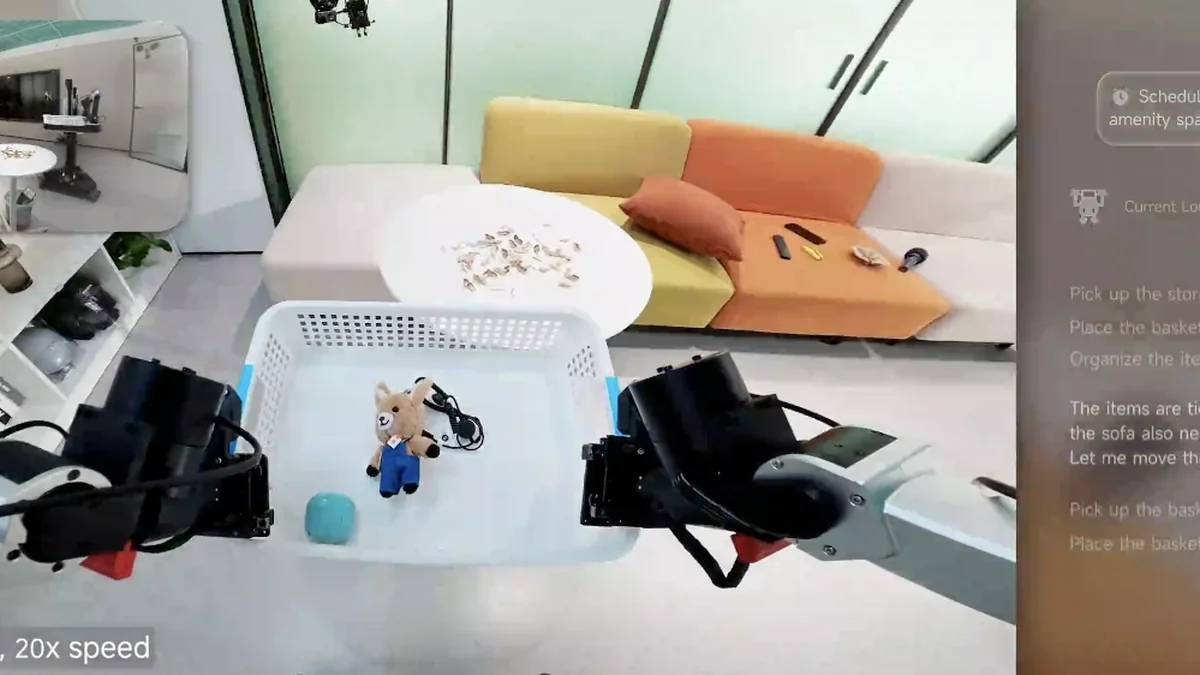
Au-delà de l’atelier automobile, Xiaomi a également présenté les capacités de généralisation de son modèle dans un environnement résidentiel au sein des appartements d’entreprise Xiaomi Youth. Lors d’un essai de 30 minutes, le système a interprété des instructions en langage naturel, décomposé des environnements domestiques non structurés et enchaîné plus de 50 étapes de manipulation dans trois pièces distinctes sans intervention humaine.
Regard d’ingénierie : les points qui restent à vérifier
L’évolution de Xiaomi en 2026 s’inscrit dans une progression méthodique : un galop d’essai en mars sur la pose d’écrous autotaraudeurs avec 90,2 % de réussite sur trois heures, une consolidation en juillet à 98 %, et désormais un shift complet de 8 heures sur une tâche de tri de pièces flexibles. Contrairement aux acteurs limitant leurs annonces à des vidéos promotionnelles très découpées, Xiaomi documente son apprentissage directement en situation de production.
Plusieurs éléments d’ingénierie méritent toutefois d’être précisés avant de conclure à une maturité industrielle totale :
- Volume réel et fréquence d’erreurs : Le nombre exact de pièces triées sur les 485 minutes de travail effectif et la fréquence des corrections automatiques nécessaires ne sont pas détaillés dans le rapport public.
- Gestion de l’alimentation électrique : Faire fonctionner des actionneurs bipèdes pendant 8 heures impose une consommation énergétique lourde. Le recours à des batteries interchangeables à chaud, à des micro-recharges inductives programmées ou à une alimentation filaire temporaire lors des phases statiques n’a pas été explicité.
- Temps de cycle face à l’humain : Si la cadence du poste a été respectée, la vitesse gestuelle d’un robot généraliste reste inférieure à celle d’un automate cartésien dédié ou d’un opérateur spécialisé.
Malgré ces réserves techniques légitimes, cette expérimentation grandeur nature prouve que les robots humanoïdes bipèdes sortent des laboratoires de recherche pour devenir des outils industriels fonctionnels capables de cohabiter avec des flottes d’AMR au cœur d’une usine automobile en activité.