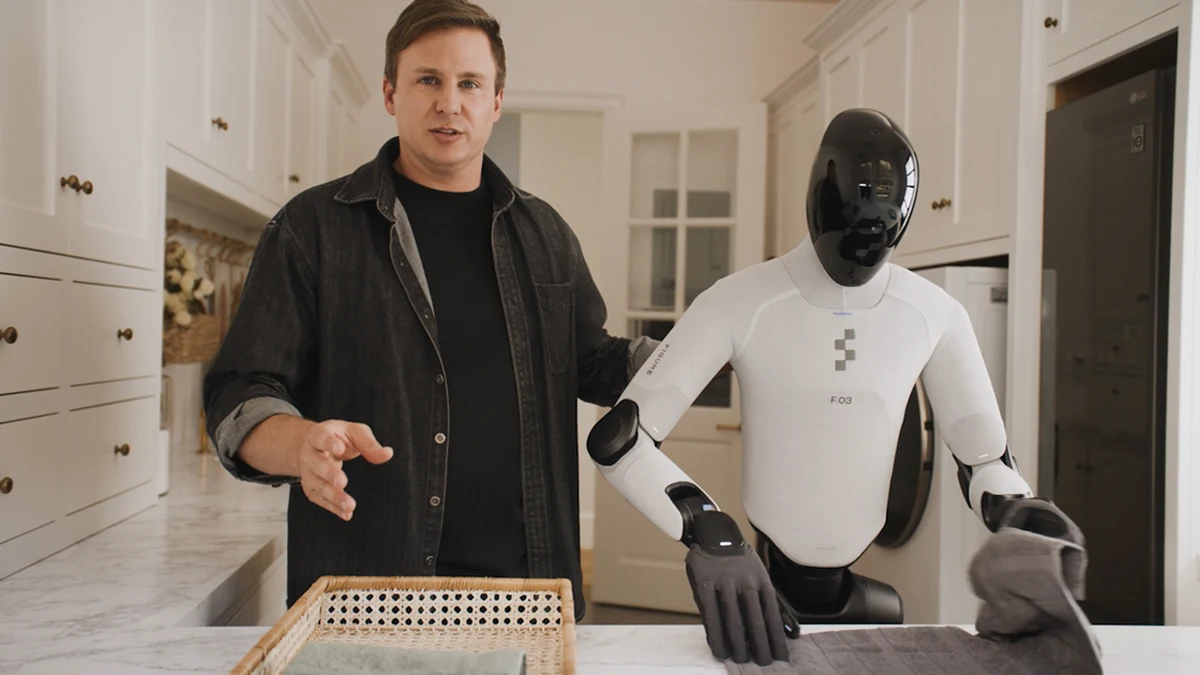
Le 17 septembre 2026, Brett Adcock et l’équipe d’ingénierie de Figure AI ont levé le voile sur Helix 2.5, le modèle de fondation neuronal le plus ambitieux jamais conçu par l’entreprise. Contrairement aux générations précédentes de robots contraints d’apprendre laborieusement chaque recoin de leur espace de travail, Helix 2.5 réussit une rupture fondamentale : l’autonomie du corps entier en mode zero-shot dans des environnements domestiques totalement imprévisibles.
Chez SpecsLib, nous avons décortiqué les données brutes, les protocoles d’évaluation et l’architecture logicielle pour comprendre comment Figure AI transforme la robotique humanoïde d’une démonstration scriptée en une véritable intelligence physique généraliste.
Le dilemme de la généralisation physique : pourquoi le monde réel brise les robots
Jusqu’à ce jour, l’autonomie robotique se heurtait à un mur méthodologique. Qu’il s’agisse d’un bras industriel sur socle ou d’un châssis sur roues, les systèmes traditionnels exigent un environnement modelé sur mesure : des sols parfaitement dégagés, des éclairages calibrés et un gabarit géométrique constant.
Dans une maison réelle, ces compromis sont impossibles :
- Diversité géométrique infinie : La hauteur d’un lit, la souplesse d’un matelas ou la disposition des meubles varient d’une pièce à l’autre.
- Manipulation d’objets déformables : Plier une serviette ou tendre une couette exige une lecture visuelle et tactile continue des tensions du tissu, impossible à encoder avec de simples trajectoires cartésiennes fixes.
- Le couplage locomotion-manipulation : Pour ramasser un jouet coincé sous une table basse, le robot ne peut pas séparer la marche de la préhension : il doit simultanément plier les genoux, incliner le torse, orienter ses caméras et stabiliser son centre de gravité.
Helix 02 avait déjà démontré qu’une politique neuronale pouvait coordonner le corps entier sur des cycles longs (notamment 200 heures d’opérations logistiques autonomes). Mais ce système apprenait à partir de trajectoires collectées directement sur le site d’opération. Helix 2.5 franchit un cap décisif : pénétrer dans une maison jamais vue et commencer à travailler immédiatement sans la moindre phase de calibration locale.
Le protocole aveugle des 30 maisons de la Bay Area
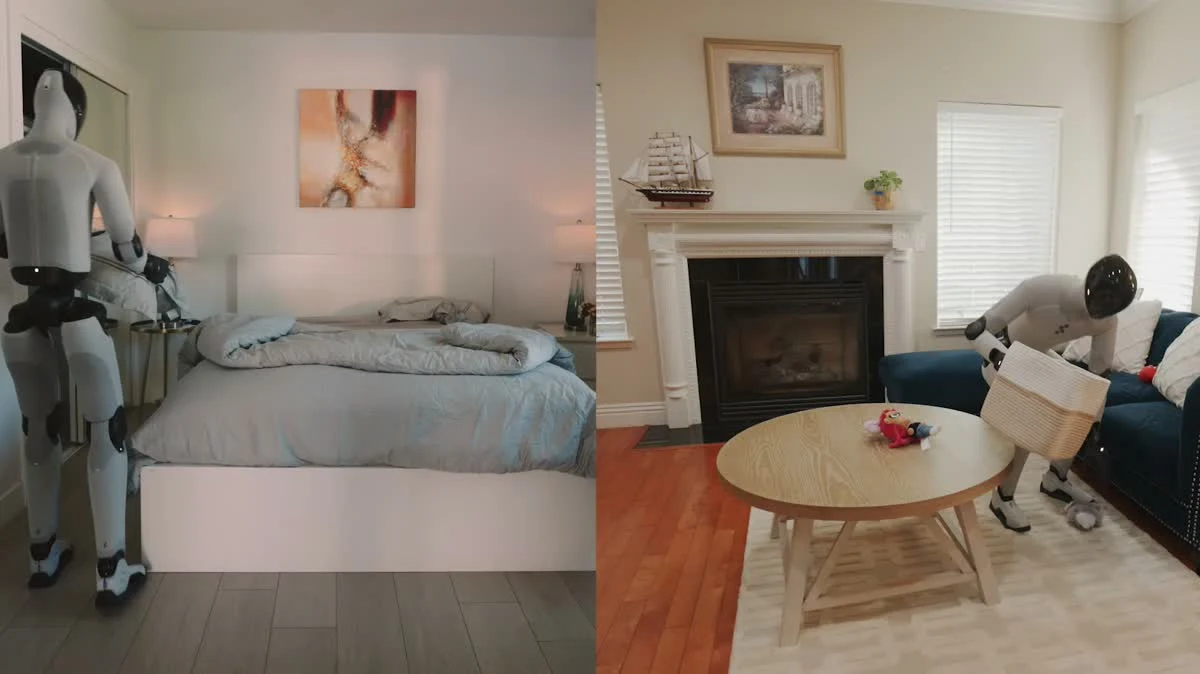
Pour mesurer rigoureusement cette capacité de généralisation sans concession, Figure AI a mené une campagne d’essais en conditions réelles dans 30 résidences privées de la baie de San Francisco :
- Zéro donnée collectée dans les habitations cibles avant le début des tests.
- Objets exclus des bases d’entraînement : Les jouets, les linges de lit et les serviettes utilisés pour l’évaluation n’ont jamais figuré dans les données de spécification de tâches (vérification croisée algorithmique et humaine).
- Point de contrôle unique : Un seul et même réseau de neurones gelé a été déployé dans l’ensemble des 30 maisons, interdisant toute optimisation ou fine-tuning local.
Les opérateurs ont évalué 3 comportements complexes sur cycle long selon une grille d’arbitrage binaire sans tolérance pour les réussites partielles :
- Rangement de salon (Living Room Tidy) : Ramasser l’intégralité des 13 à 15 jouets dispersés et les placer dans un bac de rangement (temps limite : 1 minute par jouet).
- Pliage de serviettes (Towel Folding) : Prendre des serviettes en vrac, les plier avec les 4 coins alignés à moins de 2,5 cm et les empiler.
- Lit au carré (Bed Making) : Redresser la couette, lisser les faux plis, aligner les deux coins au tiers supérieur du lit et positionner les oreillers horizontalement avec une tolérance angulaire stricte de 15°.
L’impact spectaculaire du pré-entraînement Index : de 9% à 56% de succès
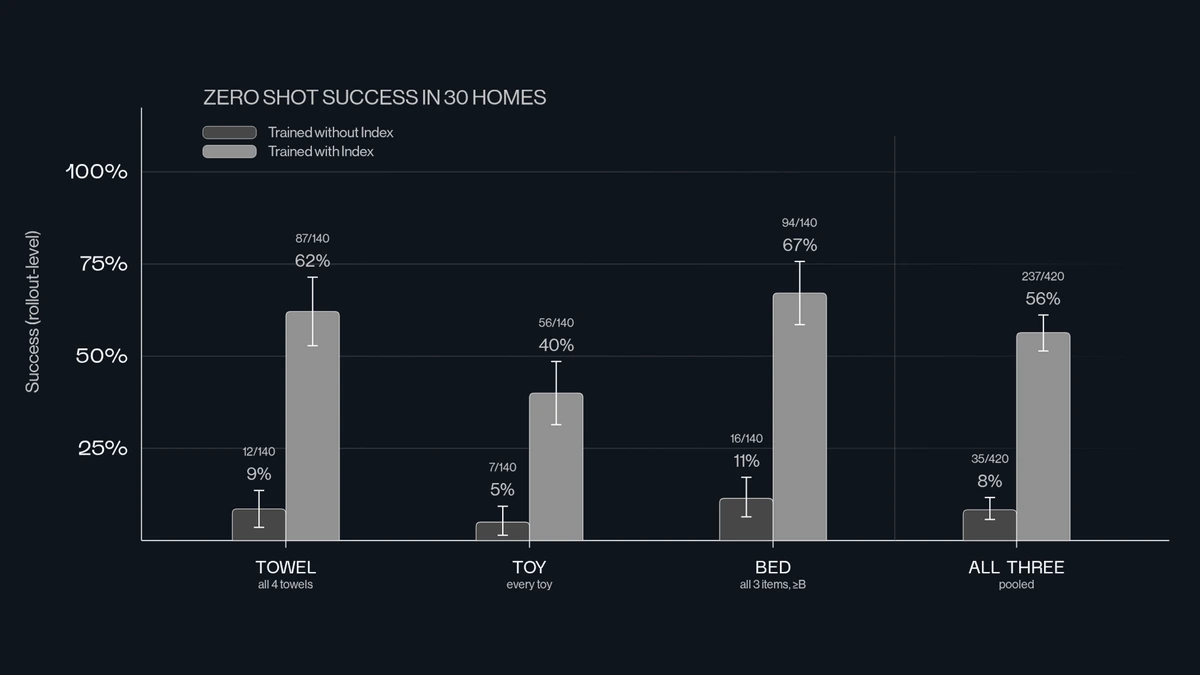
Les chiffres publiés confirment une corrélation sans équivoque. En conservant rigoureusement la même architecture, les mêmes hyperparamètres et les mêmes données de démonstration :
- Le modèle initialisé avec des poids aléatoires (sans Index) n’atteint que 9% de réussite globale.
- Le modèle pré-entraîné sur Index culmine à 56% de succès sur les 420 essais cumulés (dont 67% sur le lit et 62% sur le pliage de serviettes).
Ce résultat apporte une réponse claire : ce n’est pas la quantité de démonstrations spécifiques à une tâche qui fait la robustesse d’un robot, mais la profondeur de son pré-entraînement sur l’expérience physique humaine générale.
De plus, l’efficacité des données s’est envolée : Helix 2.5 n’a nécessité que la moitié du volume de données d’adaptation utilisé par Helix 02, tout en étendant son domaine d’intervention à une échelle 30 fois supérieure.
Auto-correction et locomotion adaptative en direct
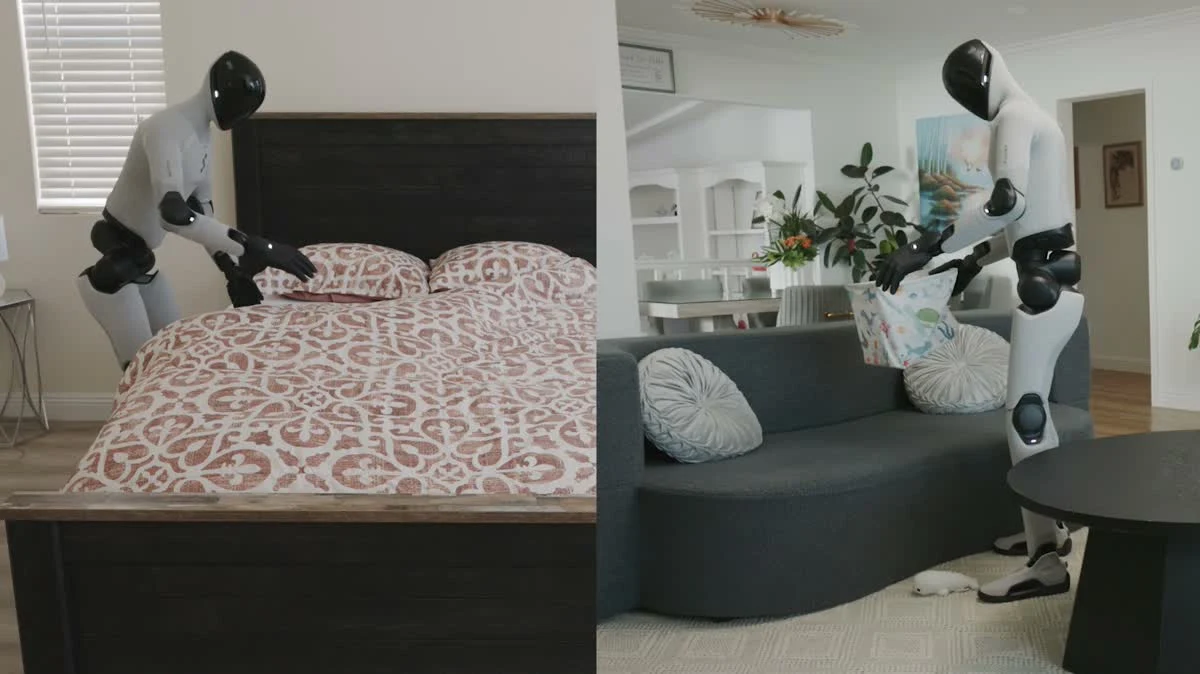
L’une des avancées les plus fascinantes observées lors des essais d’Helix 2.5 réside dans sa capacité de récupération active face aux imprévus :
- Réajustement postural : Si le robot évalue que son alignement vis-à-vis d’une couette est imparfait, il n’abandonne pas la tâche : il recule de deux pas, contourne le pied du lit et réajuste l’angle d’attaque de ses pinces.
- Récupération des échecs de prise : En cas de glissement d’un textile entre ses doigts sensitifs, le modèle relâche la pression, modifie l’orientation de sa paume et relance une tentative sans interruption de cycle.
Cette intelligence kinesthésique découle directement du dataset Index, qui capture en continu plus de 35 minutes d’expérience physique humaine par seconde via des systèmes de vision et de capture de mouvement à travers le monde.
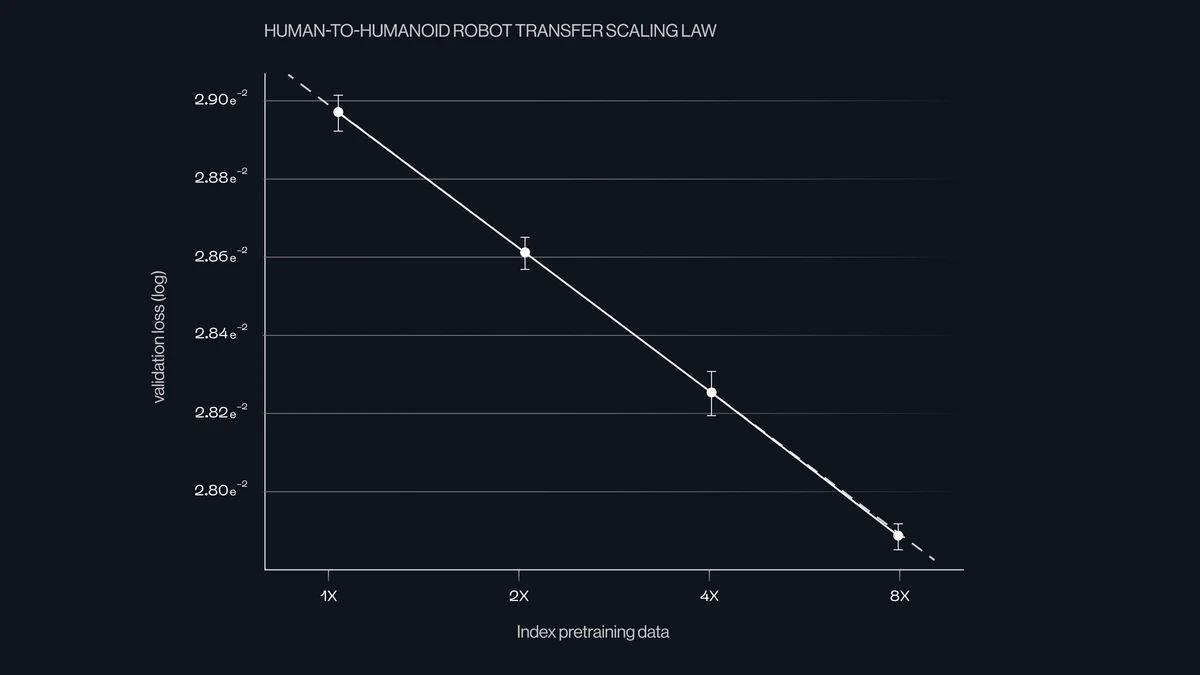
Une loi d’échelle prédictive pour la robotique humanoïde
À l’image des lois de Chinchilla et de Kaplan qui ont permis d’anticiper la trajectoire des grands modèles de langage (LLM), Figure AI prouve pour la première fois que le transfert d’expérience homme-humanoïde répond à une loi d’échelle mathématique stricte (Scaling Law).
En évaluant des sous-ensembles imbriqués couvrant un facteur 8x sur Index, les chercheurs ont observé que la perte de validation décroît le long d’une droite quasi parfaite. L’équipe a même été capable de prédire la perte de leur plus grand entraînement à 4 décimales près avant même le lancement des calculs, avec une marge d’erreur infinitésimale de 0,54%.
Avec 3,5 milliards de dollars d’infrastructure de calcul alloués par Figure AI pour les prochaines itérations, Helix 2.5 valide définitivement la recette du scaling appliqué au monde physique : pré-entraîner massivement sur l’interaction humaine, spécifier une tâche une seule fois, et déployer en autonomie zero-shot partout où l’humain évolue.