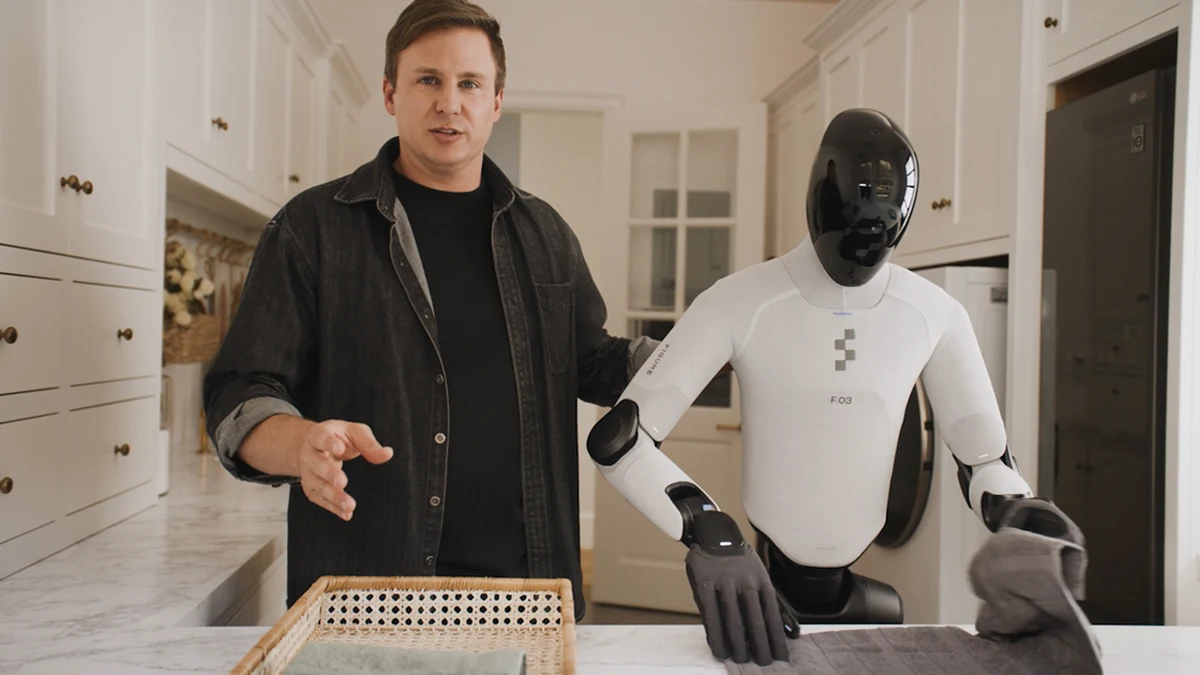
El 17 de septiembre de 2026, Brett Adcock y el equipo de ingeniería de Figure AI presentaron oficialmente Helix 2.5, el modelo de red neuronal más avanzado desarrollado por la compañía hasta la fecha. A diferencia de las generaciones previas que requerían aprender meticulosamente cada entorno de trabajo, Helix 2.5 introduce una transformación histórica: autonomía de cuerpo completo en modo zero-shot en entornos domésticos totalmente desconocidos.
En SpecsLib hemos analizado en profundidad las métricas experimentales, los protocolos de evaluación y la arquitectura para explicar cómo Figure AI está convirtiendo la robótica humanoide en una auténtica inteligencia física generalista.
El problema de la generalización física: por qué el mundo real desafía a los robots
Hasta la fecha, la autonomía robótica convencional chocaba con barreras insalvables fuera de entornos estructurados. Ya sea un brazo fijo o una base móvil con ruedas, las máquinas tradicionales exigen entornos adaptados a sus limitaciones: superficies despejadas, iluminación constante y tolerancias predecibles.
En una vivienda real, estas condiciones desaparecen por completo:
- Variabilidad geométrica infinita: La altura de las camas, la flexibilidad de los sofás o la distribución del mobiliario difieren radicalmente entre hogares.
- Manipulación de objetos deformables: Doblar toallas o estirar mantas exige una interpretación visual y háptica continua de las tensiones del tejido, algo imposible de resolver con trayectorias rígidas programadas.
- Acoplamiento entre locomoción y manipulación: Para recoger un juguete debajo de una mesa, el robot debe coordinar de forma simultánea la flexión de rodillas, la inclinación del torso, el balance del centro de gravedad y el ángulo de visión de las cámaras.
Helix 02 ya había demostrado que una política neuronal podía coordinar el cuerpo completo en tareas prolongadas (como 200 horas de logística autónoma en almacén). No obstante, dependía de datos recopilados en el lugar exacto de operación. Helix 2.5 supera este límite: entrar en una vivienda nunca antes vista y comenzar a trabajar de inmediato sin calibración previa.
El protocolo ciego de evaluación en 30 hogares de San Francisco
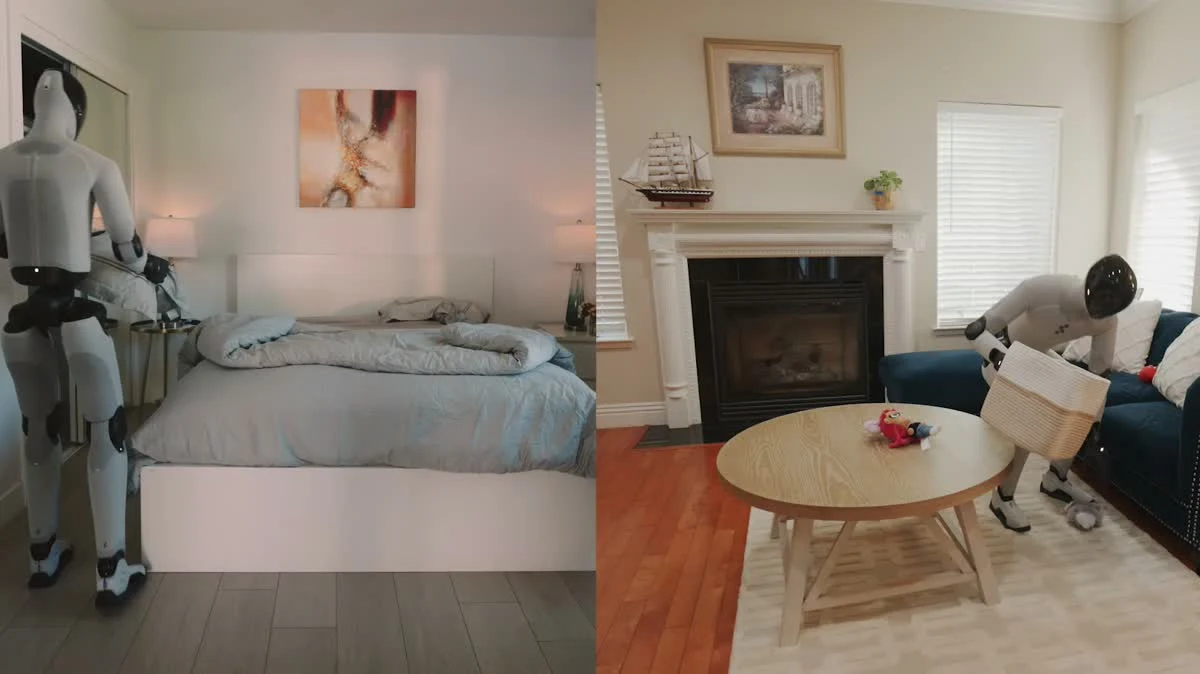
Para comprobar la capacidad de generalización en condiciones estrictas y sin sesgos de laboratorio, Figure AI llevó a cabo ensayos en 30 casas particulares en el área de la bahía de San Francisco:
- Cero datos recopilados en las viviendas antes de iniciar los ensayos.
- Objetos inéditos: Los juguetes, toallas y ropa de cama utilizados en las pruebas nunca formaron parte de los datos de especificación de tareas.
- Punto de control único: Se desplegó exactamente la misma red neuronal fija en los 30 hogares, sin ajustes ni adaptación específica por vivienda.
Las pruebas evaluaron 3 comportements de cuerpo completo con criterios binarios sin puntuaciones intermedias:
- Ordenar la sala (Living Room Tidy): Recoger entre 13 y 15 juguetes dispersos en el suelo y depositarlos en una cesta (límite de 1 minuto por objeto).
- Doblar toallas (Towel Folding): Sujetar toallas sueltas, doblarlas con una precisión de esquinas inferior a 2,5 cm y apilarlas ordenadamente.
- Hacer la cama (Bed Making): Estirar el edredón eliminando arrugas, alinear las esquinas superiores y colocar los cojines horizontalmente con una tolerancia angular estricta de 15°.
El impacto del preentrenamiento Index: del 9% al 56% de éxito
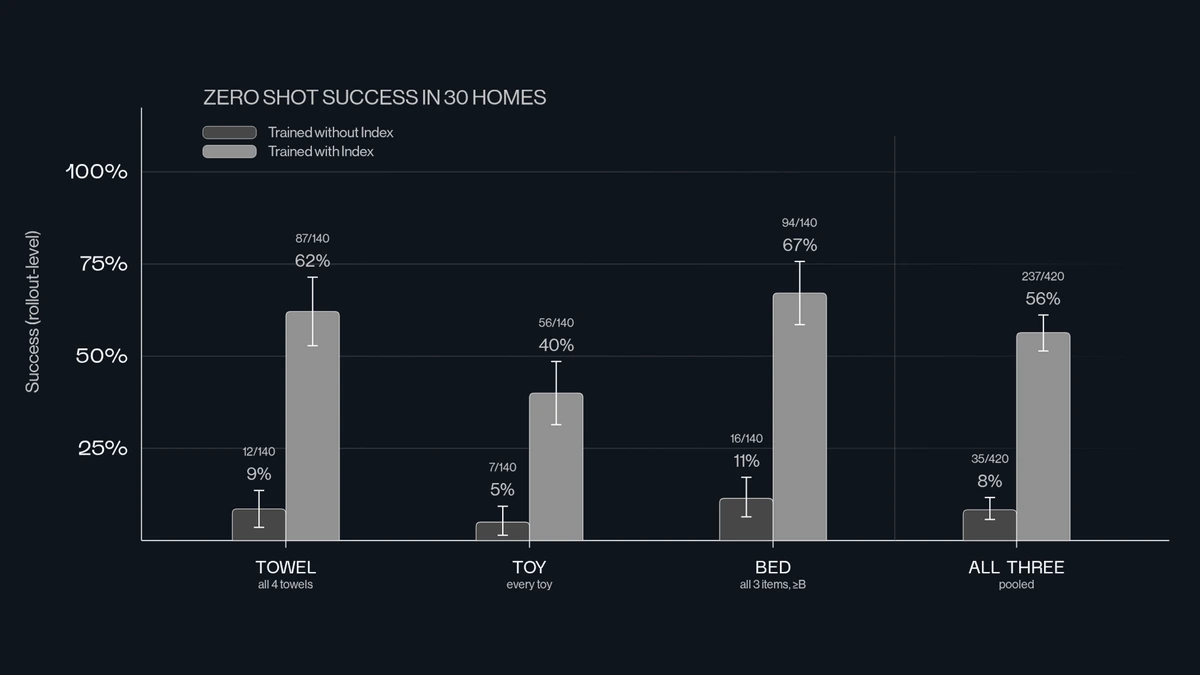
Los resultados cuantitativos demuestran una correlación concluyente. Manteniendo la misma arquitectura, optimización e hiperparámetros:
- El modelo entrenado desde cero sin Index obtuvo únicamente un 9% de éxito global.
- El modelo inicializado con Index alcanzó un 56% de éxito en los 420 ensayos totales (logrando un 67% en hacer camas y un 62% en doblar toallas).
Esta evidencia confirma que la robustez en robótica no depende de acumular miles de horas en una tarea concreta, sino de la amplitud de su preentrenamiento sobre la experiencia física humana en general.
Además, la eficiencia de datos se multiplicó: Helix 2.5 requirió la mitad de datos específicos que Helix 02, cubriendo un campo de acción 30 veces mayor.
Autocorrección y adaptación cinemática en tiempo real
Una mejora cualitativa decisiva en Helix 2.5 es su capacidad para rectificar errores sobre la marcha:
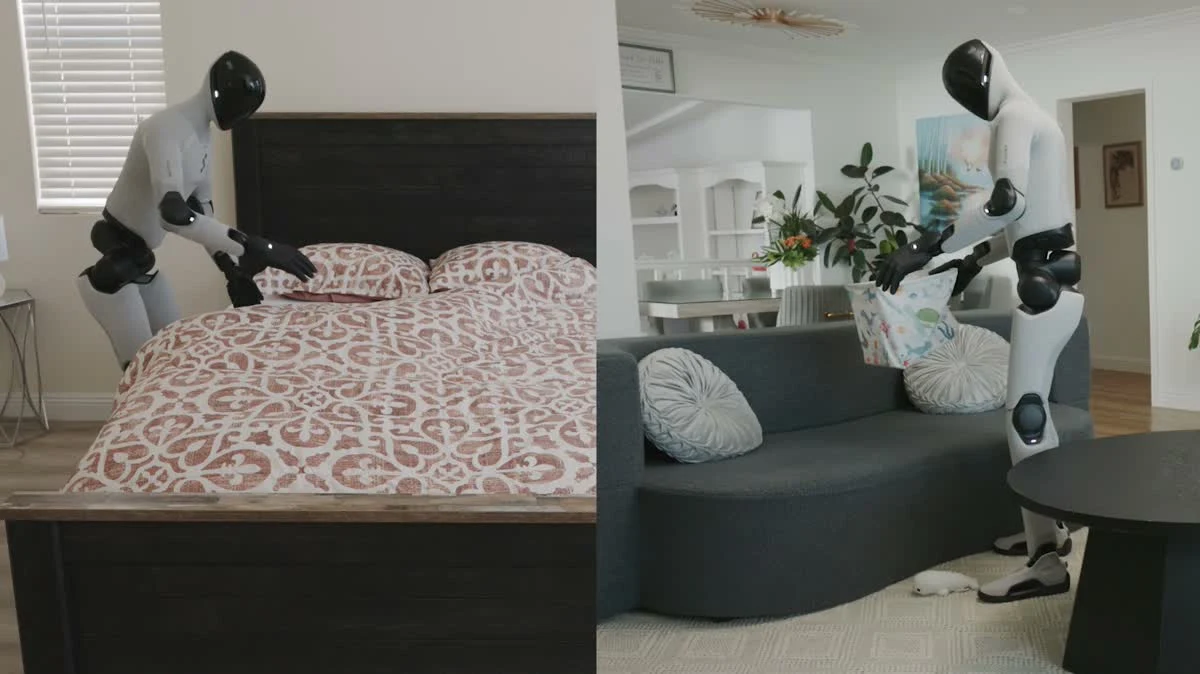
- Reajuste postural: Si el humanoide comprueba que su posición inicial frente a la cama es insuficiente para alcanzar una esquina, da dos pasos atrás, rodea el mueble y reajusta su aproximación.
- Recuperación ante deslizamientos: Si una toalla resbala de sus pinzas sensitivas, el modelo detecta la pérdida de contacto, reorienta la palma y repite la acción sin interrumpir el ciclo.
Esta destreza procede del conjunto de datos Index, que registra de forma ininterrumpida más de 35 minutos de experiencia física humana por segundo en múltiples países.
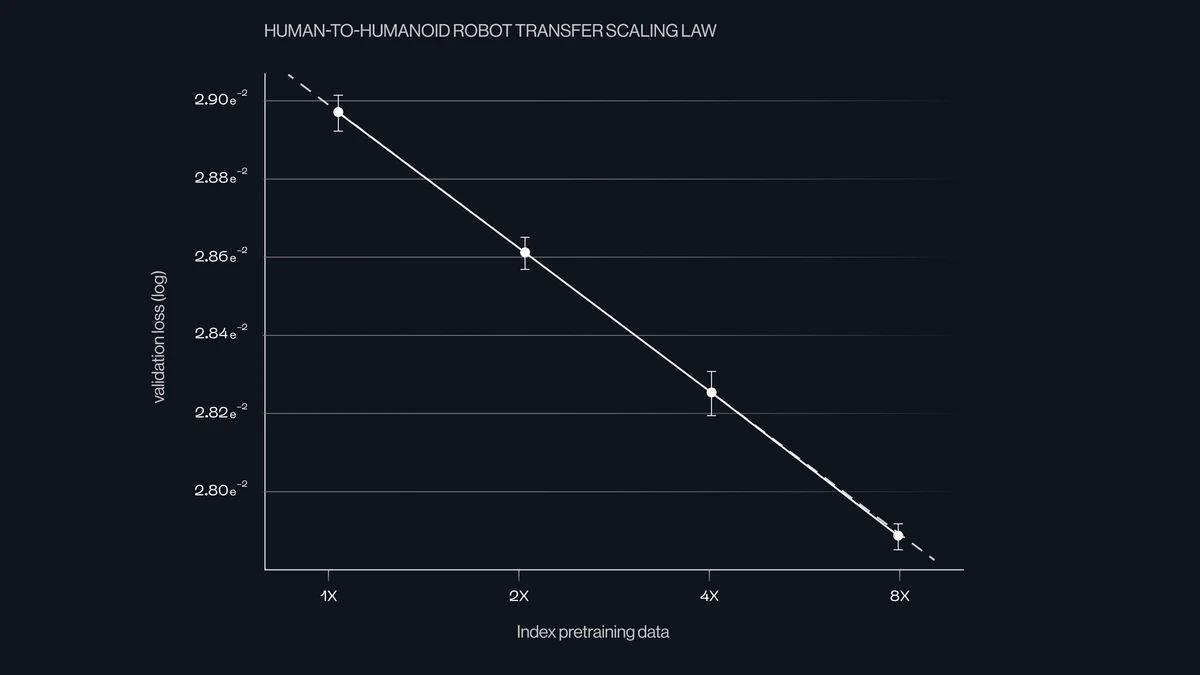
Una ley de escala matemática para robots humanoides
Al igual que las leyes de escala impulsaron el avance previsible de los modelos de lenguaje, Figure AI ha demostrado que el aprendizaje humanoide responde a una ley de escala matemática estricta (Scaling Law).
Al evaluar subconjuntos de Index a lo largo de un factor de crecimiento 8x, la pérdida de validación motriz disminuyó de manera logarítmica y uniforme. El equipo fue capaz de predecir el rendimiento del modelo final con cuatro decimales de exactitud antes de iniciar el cálculo, con un margen de desviación de apenas 0,54%.
Con 3.500 millones de dólares en infraestructura de cálculo comprometidos por Figure AI para sus próximas generaciones, Helix 2.5 confirma que la receta del escalado es aplicable al mundo físico: preentrenar a gran escala con la realidad humana, definir una tarea una sola vez y operar de manera generalizada allí donde actúan las personas.