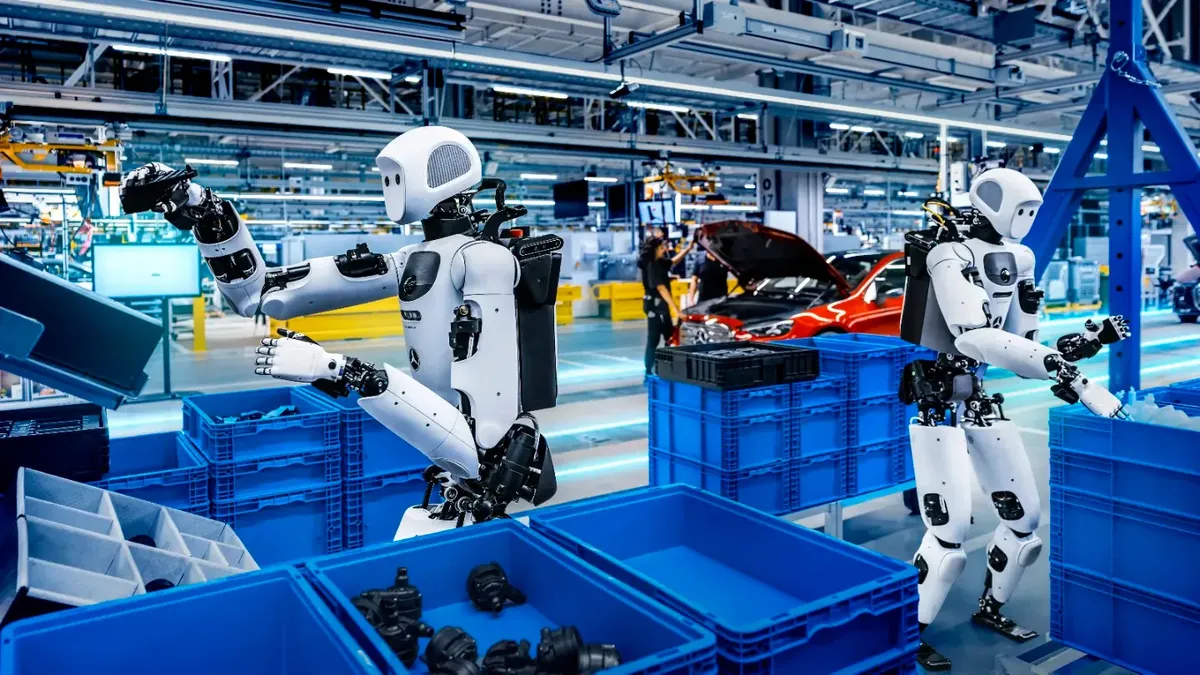
Dans une démonstration industrielle majeure pour l’intelligence artificielle incarnée, Google DeepMind a dévoilé Gemini Robotics 2.5, son modèle de fondation Vision-Language-Action (VLA) le plus perfectionné à ce jour. Validé lors d’essais en conditions réelles dans les usines de production de Mercedes-Benz à Kecskemét (Hongrie) et Sindelfingen (Allemagne), le système a atteint un taux de réussite autonome de 96 % en guidant les robots humanoïdes Apptronik Apollo 2 dans des opérations complexes de séquençage et de tri de pièces automobiles (kitting).
Cette étape concrète marque une transition décisive : le passage des chorégraphies préprogrammées ou téléopérées à un contrôle neuronal autonome en temps réel, capable d’évoluer au sein de chaînes d’assemblage automobile en activité.
Architecture hiérarchique : Raisonnement incarné et exécution motrice VLA
Le déploiement industriel repose sur une architecture logicielle scindée en deux niveaux complémentaires :
- Gemini Robotics ER (Embodied Reasoning) : Joue le rôle de superviseur cognitif. Ce modèle suit l’état d’avancement des tâches en fonction de la nomenclature du véhicule, coordonne la logique d’assemblage et active des procédures de récupération automatique dès qu’une anomalie physique survient.
- Gemini Robotics 2.5 (Exécution motrice VLA) : Convertit en continu le flux visuel des caméras et les directives textuelles en commandes articulaires 3D à haute fréquence, pilotant la posture du buste, la trajectoire des bras et la cinématique des mains polyvalentes.
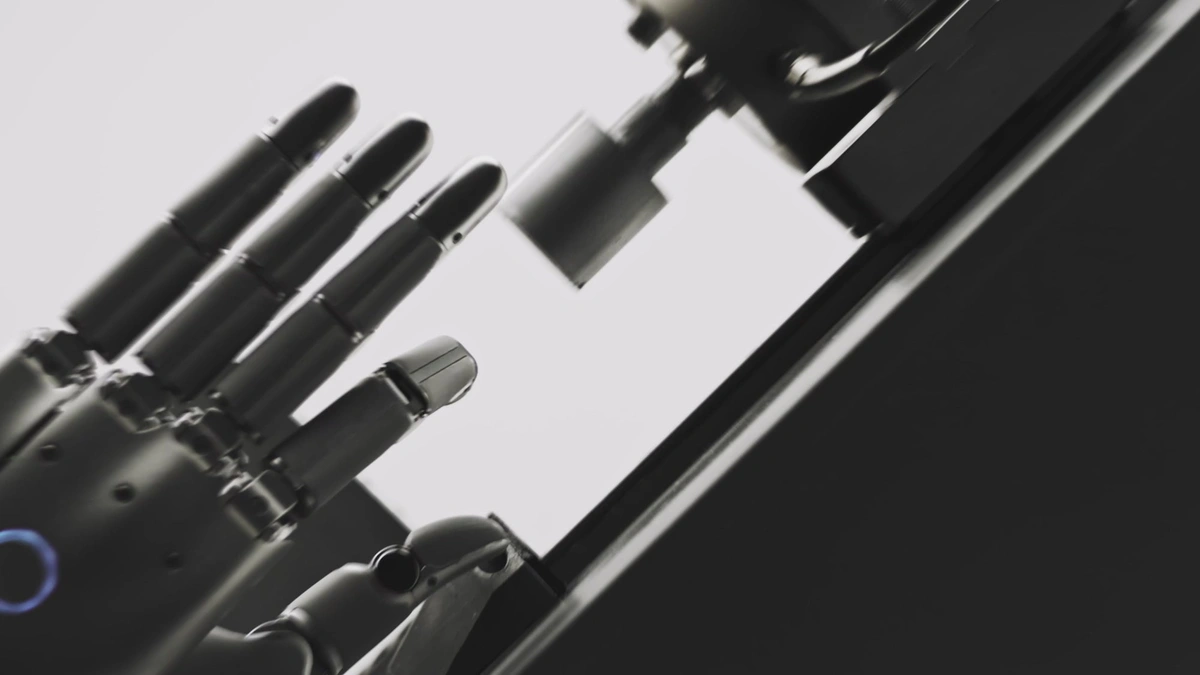
Pour manipuler des pattes de fixation et des équerres métalliques aux formes complexes, les robots Apollo 2 ont été équipés de mains robotiques SharpaWave à cinq doigts, offrant 22 degrés de liberté (DDL) actifs et des capteurs tactiles haute résolution sur la pulpe des doigts.
Selon Jeff Cardenas, cofondateur et directeur général d’Apptronik, l’association d’Apollo 2 avec Gemini Robotics a permis des gains d’apprentissage spectaculaires en quelques semaines, avec un transfert direct de la simulation à l’usine Mercedes-Benz sans perte d’efficacité.
Kitting automobile : Tri autonome dans les bacs de pièces en vrac
La préparation de kits de pièces (kitting) constitue l’un des postes les plus répétitifs en usine automobile. Les opérateurs doivent régulièrement se pencher, fouiller dans des bacs de vrac profonds, extraire des supports métalliques entremêlés, les orienter correctement et les disposer dans des plateaux ordonnés selon la configuration exacte du véhicule à assembler.
Posté le long des lignes de montage, le robot Apollo 2 a exécuté l’ensemble du cycle de manière totalement autonome :
- Désambiguïsation visuelle : Reconnaissance fiable des pièces métalliques réfléchissantes sous les éclairages changeants des ateliers.
- Singularisation et préhension : Contrôle tactile instantané de la prise pour empêcher les chutes ou la saisie involontaire de plusieurs éléments à la fois.
- Séquençage dans les casiers : Dépôt millimétré des pièces dans l’ordre strict attendu par les techniciens d’assemblage du châssis, avec correction autonome de l’alignement en cas de léger décalage.
Dextérité avancée, cadence de cycle et banc ASIMOV-Jailbreak
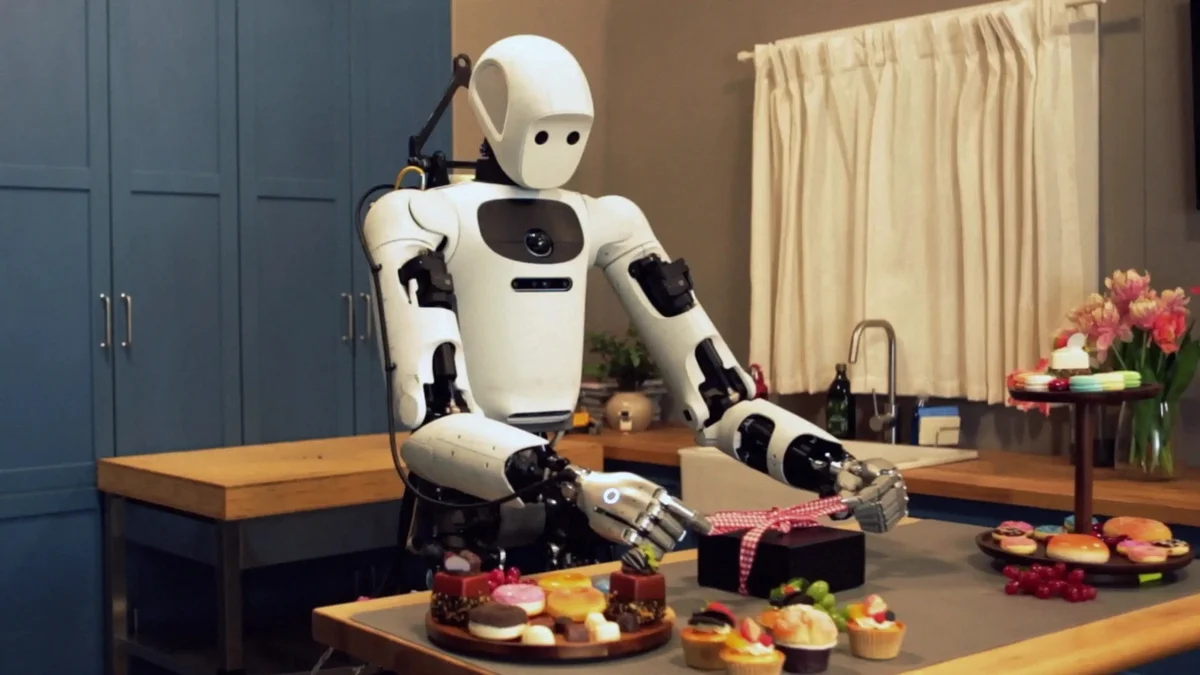
En marge du pilote automobile, Google DeepMind a testé Gemini Robotics 2.5 sur une batterie de plus de 200 tâches physiques exigeantes, incluant le service alimentaire à l’aide de pinces, le pipetage de liquides en laboratoire et le nouage de rubans sur des boîtes cadeaux.
Sur l’ensemble de ces épreuves, Gemini Robotics 2.5 enregistre des taux de succès supérieurs de 30 % à 100 % et des temps de cycle réduits de 20 % à 30 % par rapport aux modèles VLA antérieurs. En production automobile, rapprocher le rythme de manipulation du temps de cycle humain (le takt time d’environ 60 à 90 secondes par poste) est un facteur clé de rentabilité : ce gain de vitesse permet d’envisager un approvisionnement continu sans retarder le flux de la chaîne. DeepMind a accéléré l’entraînement grâce à Gemini 4 Argon, qui génère des jumeaux numériques calibrés sous le moteur physique MuJoCo à partir d’une simple prise de vue réelle pour simuler des milliers de variations critiques.
Sur le plan de la sécurité physique, le modèle applique un guidage de raisonnement au moment de l’inférence :
- Amélioration de 33 % de l’évitement des obstacles matériels et des bâtis d’usine.
- Amélioration de 43 % du maintien de distances de sécurité autour des opérateurs humains.
- Banc d’essai ASIMOV-Jailbreak : DeepMind a publié sous licence MIT un banc open source de 845 requêtes adverses réparties sur 15 catégories d’attaques physiques. Gemini Robotics 2.5 y affiche un taux de défense de 99,5 % tout en évitant les refus abusifs sur les tâches productives normales.
Portée pour l’ingénierie robotique et l’industrie
Cette collaboration chez Mercedes-Benz confirme que le facteur différenciant de la robotique humanoïde se déplace désormais des prototypes mécaniques vers la maturité des modèles neuronaux de fondation. En couplant l’intelligence de Gemini Robotics au châssis industriel d’Apollo 2, l’industrie manufacturière peut intégrer des tâches de logistique fine sans devoir repenser l’infrastructure des ateliers.
Pour examiner les dimensions mécaniques, la capacité d’emport de 25 kg et l’architecture des actionneurs, consultez notre fiche technique détaillée de l’Apptronik Apollo 2, ou mesurez ses performances face aux robots concurrents :