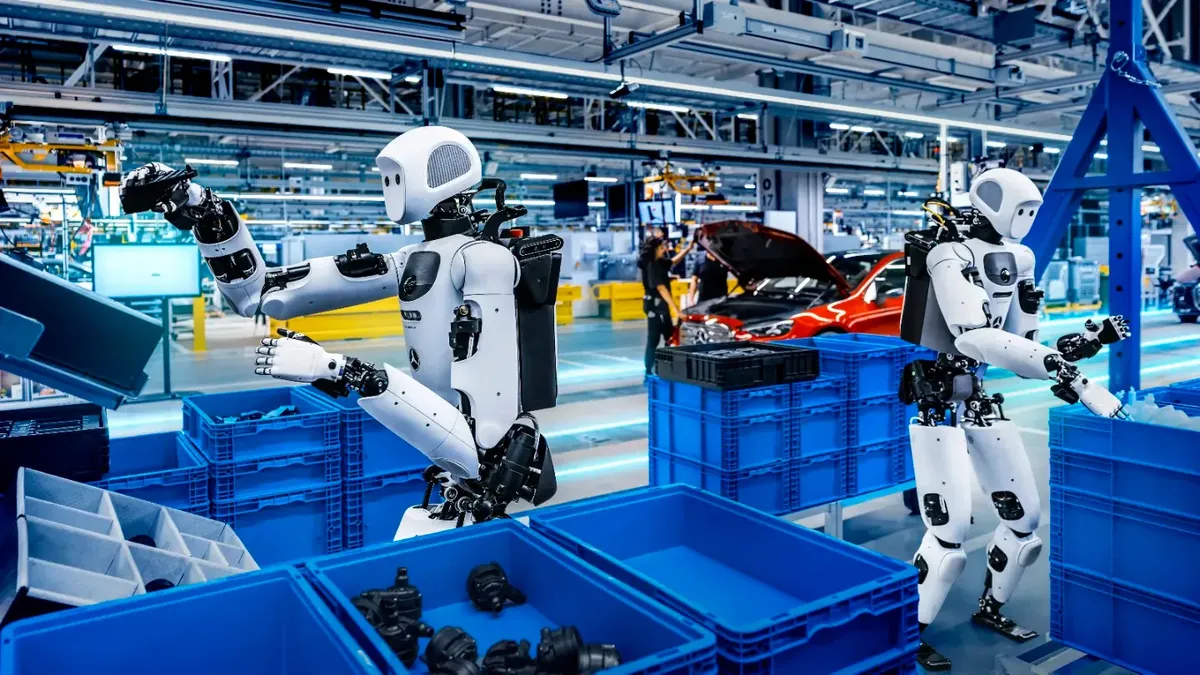
En un hito de gran relevancia para la inteligencia artificial encarnada aplicada a la manufactura pesada, Google DeepMind ha presentado Gemini Robotics 2.5, su modelo fundacional Vision-Language-Action (VLA) más avanzado hasta la fecha. Validado en condiciones operativas reales en las plantas de ensamblaje de Mercedes-Benz en Kecskemét (Hungría) y Sindelfingen (Alemania), el sistema logró una tasa de éxito del 96 % en operaciones autónomas guiando a los robots humanoides Apptronik Apollo 2 en tareas complejas de secuenciación y preparación de piezas (kitting).
Este avance representa una transición fundamental: pasar de demostraciones programadas o teleoperadas a un control neuronal directo en tiempo real, capaz de operar con fiabilidad dentro de líneas de producción automotriz activas.
Arquitectura jerárquica: Razonamiento encarnado y ejecución motora VLA
El despliegue industrial se apoya en una arquitectura de software dividida en dos niveles complementarios:
- Gemini Robotics ER (Embodied Reasoning): Actúa como el supervisor cognitivo principal. Monitoriza el estado general de la tarea frente a la lista de materiales del vehículo, supervisa la secuencia de pasos y activa protocolos de recuperación ante cualquier anomalía imprevista.
- Gemini Robotics 2.5 (Control motor VLA): Convierte en tiempo real las imágenes de las cámaras y las instrucciones en comandos articulares tridimensionales a alta frecuencia, gobernando la postura del torso, la trayectoria de los brazos y la cinemática de las manos.
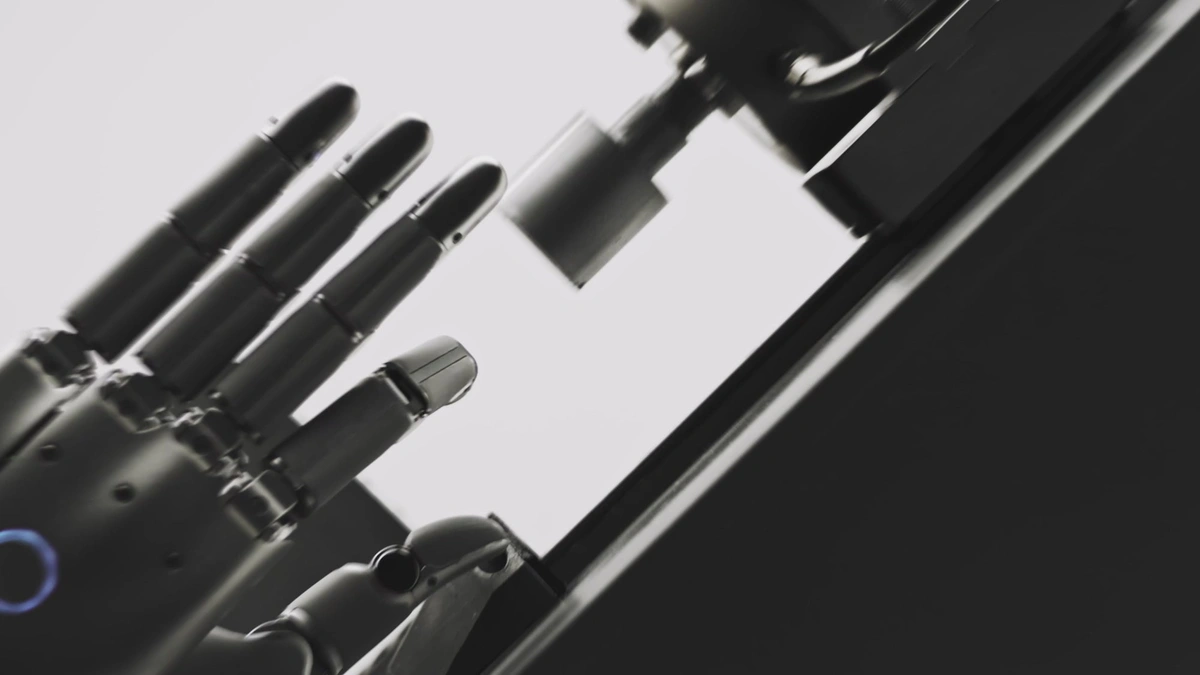
Para manipular soportes metálicos y fijaciones con geometrías complejas, los robots Apollo 2 fueron equipados con manos robóticas SharpaWave de cinco dedos, dotadas de 22 grados de libertad (GDL) activos y matrices táctiles de alta densidad en las yemas.
Según Jeff Cardenas, cofundador y director ejecutivo de Apptronik, la combinación de Apollo 2 con Gemini Robotics permitió mejoras radicales tras apenas unas semanas de entrenamiento posterior, trasladándose de la simulación a la planta de Mercedes-Benz prácticamente sin degradación en el rendimiento.
Kitting automotriz: Clasificación autónoma desde contenedores a granel
La preparación de componentes para la línea de montaje es una de las labores más repetitivas y exigentes en las fábricas de automóviles. Los operarios deben inclinarse de forma continuada, buscar en contenedores profundos, extraer soportes de acero o aluminio entrelazados, orientarlos con precisión y colocarlos en bandejas de secuenciación según la versión exacta del vehículo.
Ubicado junto a las líneas de producción, el humanoide Apollo 2 completó todo el proceso de manera completamente autónoma:
- Desambiguación visual: Identificación precisa de piezas metálicas con reflejos bajo la iluminación industrial cambiante del taller.
- Separación y agarre: Comprobación táctil instantánea del agarre para evitar deslizamientos o la recogida accidental de varias piezas simultáneas.
- Secuenciación en bandejas: Disposición exacta de cada pieza en el orden exacto requerido por los técnicos del chasis, corrigiendo la orientación de forma autónoma si se detectaba una desviación.
Destreza motora, cadencia de ciclo y banco ASIMOV-Jailbreak
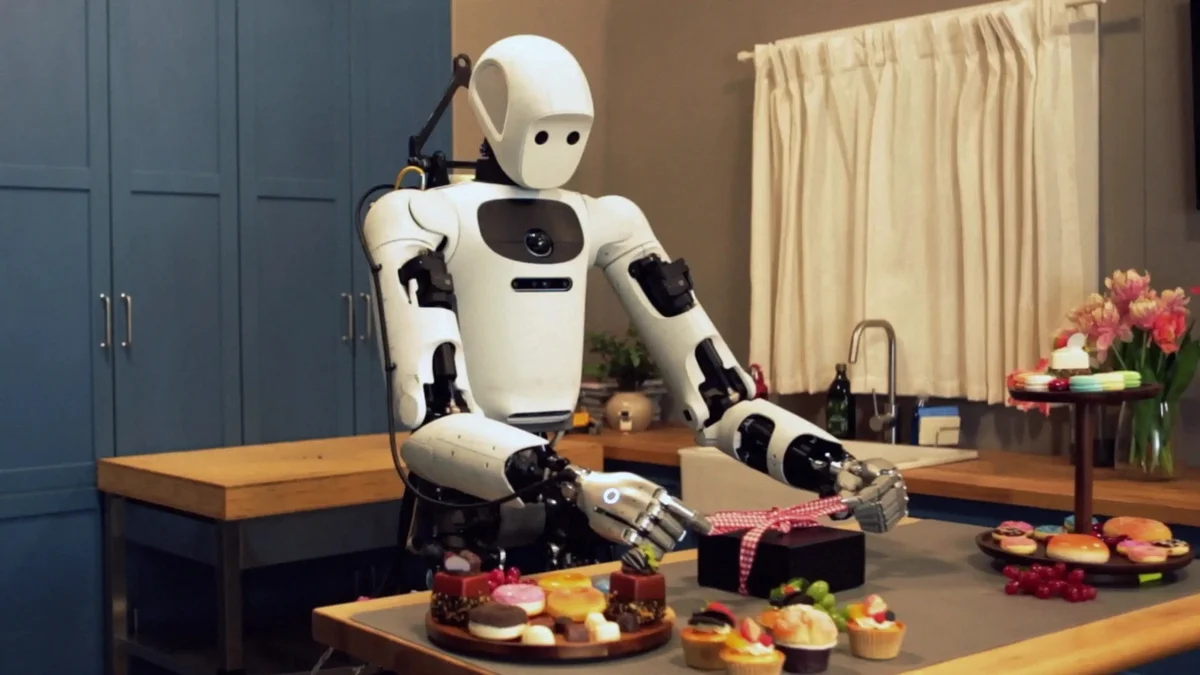
Más allá del sector del automóvil, Google DeepMind sometió a Gemini Robotics 2.5 a más de 200 pruebas físicas variadas, que incluyeron servir alimentos con pinzas, pipetear líquidos de laboratorio y atar lazos en cajas de regalo.
En el conjunto de las evaluaciones, Gemini Robotics 2.5 alcanzó tasas de éxito entre un 30 % y un 100 % superiores y redujo los tiempos de ciclo entre un 20 % y un 30 % respecto a los modelos VLA anteriores. En la producción automotriz, aproximar el ritmo de manipulación al tiempo de ciclo humano (el takt time estándar de 60 a 90 segundos por estación de montaje) resulta determinante: esta reducción en los tiempos acerca el abastecimiento automatizado al ritmo continuo de la línea de ensamblaje. DeepMind aceleró el aprendizaje mediante Gemini 4 Argon, generando réplicas digitales calibradas en el motor físico MuJoCo a partir de una única fotografía real para simular miles de escenarios límite.
En materia de seguridad física en planta, el modelo aplica guiado de razonamiento en la inferencia:
- Mejora del 33 % en la navegación segura alrededor de obstáculos estructurales y maquinaria.
- Mejora del 43 % en el mantenimiento de distancias de precaución respecto a los trabajadores humanos.
- Banco de pruebas ASIMOV-Jailbreak: DeepMind publicó con licencia abierta MIT un conjunto de 845 pruebas adversariales distribuidas en 15 categorías de ataque físico. Gemini Robotics 2.5 demostró una defensa del 99,5 % frente a instrucciones inseguras sin incurrir en rechazos erróneos de labores legítimas.
Repercusión en la industria de humanoides comerciales
La experiencia en Mercedes-Benz demuestra que el factor competitivo determinante en la robótica general ya no reside únicamente en el diseño mecánico del robot, sino en la capacidad de adaptación de los modelos fundacionales de inteligencia artificial. Al unir Gemini Robotics con una plataforma robusta como Apollo 2, las empresas automotrices pueden automatizar la logística interna sin necesidad de rediseñar sus plantas productivas.
Si desean analizar las dimensiones mecánicas, la capacidad de carga de 25 kg y la arquitectura de accionamiento, consulten nuestra ficha técnica completa del Apptronik Apollo 2, o comparen su rendimiento frente a otros robots del mercado: