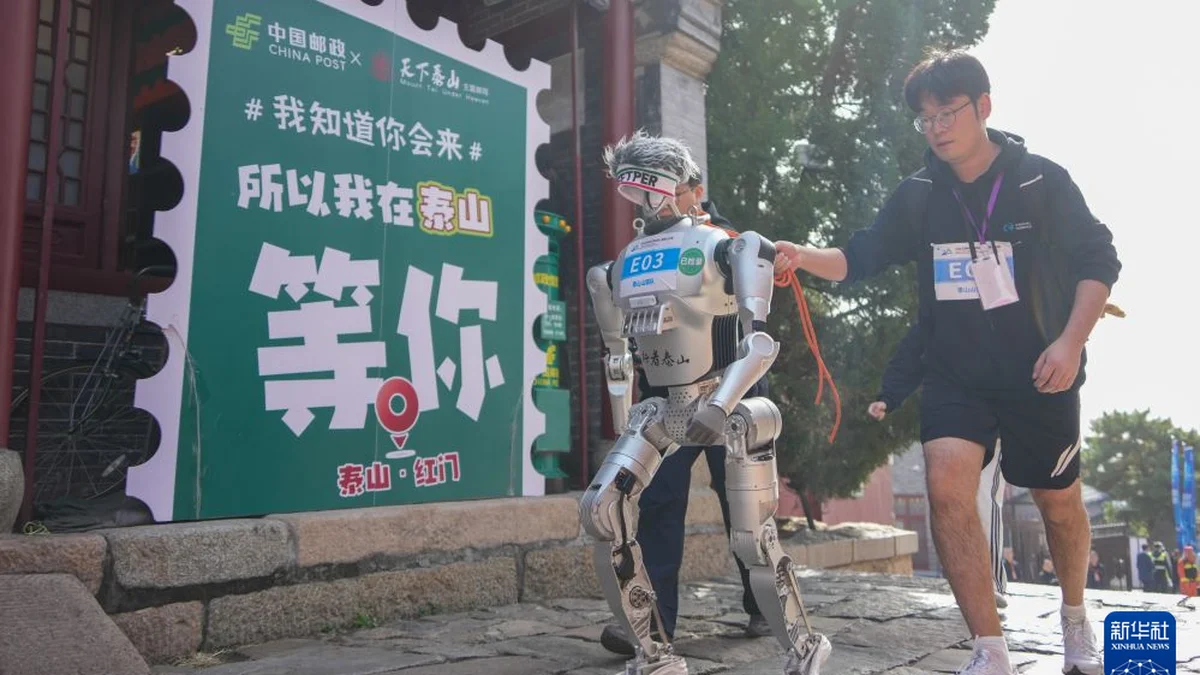
Le 2 novembre 2026, les chemins de pierre millénaires du Mont Taishan, dans la province du Shandong en Chine, ont accueilli la première édition de la compétition mondiale de robots grimpeurs organisée par China Media Group (CMG). Réunissant près de 90 équipes issues de constructeurs industriels, de laboratoires de recherche et d’universités, l’événement a soumis des humanoïdes bipèdes, des quadrupèdes et des exosquelettes motorisés à l’un des bancs d’essai physiques les plus exigeants de la robotique en conditions réelles.
Le tracé principal empruntait la voie de randonnée historique reliant Hongmen (la Porte Rouge) à Zhongtianmen (la Porte du Milieu du Ciel), soit une distance de 3,9 kilomètres pour un dénivelé positif d’environ 600 mètres. Avec plus de 3 100 marches de pierre irrégulières et des sections pavées escarpées, le parcours, qui demande habituellement entre 1h30 et 2h00 à des marcheurs humains aguerris, s’est transformé en un test impitoyable pour les algorithmes de locomotion et d’équilibre de l’IA incarnée.
Course de vitesse humanoïde : la cinématique bipède à l’épreuve des marches
Tandis que les robots quadrupèdes parcouraient l’intégralité des 3,9 kilomètres de l’ascension, l’épreuve de vitesse réservée aux humanoïdes bipèdes s’est déroulée sur une section technique de 1,6 kilomètre et plus de 600 marches abruptes, entre la place Hongmen et le temple Doumugong.
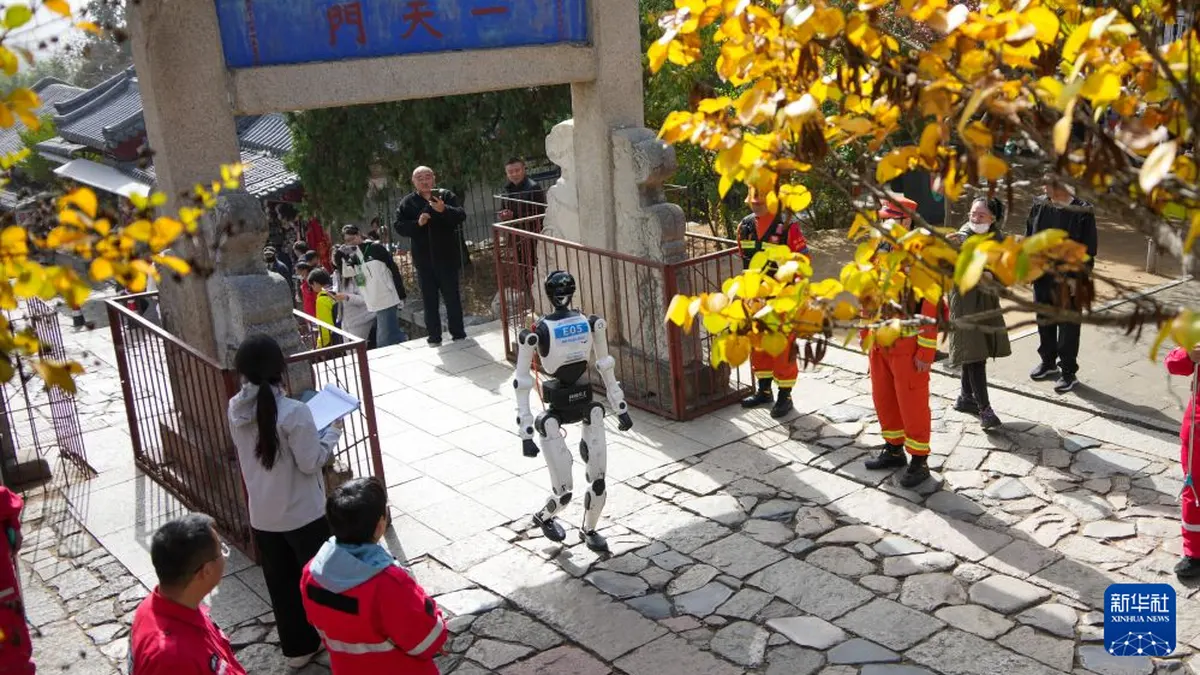
Cette épreuve de vitesse humanoïde a mis en lumière à la fois les progrès fulgurants de la locomotion bipède et les limites physiques actuelles du matériel :
- Victoire au sommet : L’humanoïde bipède “Yinyi NE01”, engagé par l’équipe conjointe Zhishen Lingyue (Zhishen AI et Lingyue Intelligent), s’est imposé en bouclant l’ascension des 600 marches en 27 minutes et 26 secondes. La machine s’est appuyée sur une coordination corps entier à haute fréquence pour ajuster ses points d’appui sur les dalles de pierre polies par les siècles.
- Deuxième place : L’entreprise Shandong Yobotics Intelligent Robot Co. a décroché la deuxième place avec son robot Yobotics E1 “Xingzhe Taishan” (Walker Taishan), qui a terminé en 36 minutes et 18 secondes. Mesurant 1,40 mètre pour un poids de 39 kilogrammes, le modèle E1 utilise une architecture articulaire modulaire et une compensation dynamique continue de son centre de gravité.
- Contraintes thermiques et abandons : L’épreuve a rappelé les contraintes physiques du monde réel. Un exemplaire de la plateforme humanoïde Unitree G1 a dû abandonner à mi-parcours en raison d’une surchauffe thermique critique de ses servomoteurs électriques au niveau des genoux et des chevilles, provoquée par un effort continu sans phase de récupération sur sol plat.
Endurance quadrupède et épreuves de portage de charge
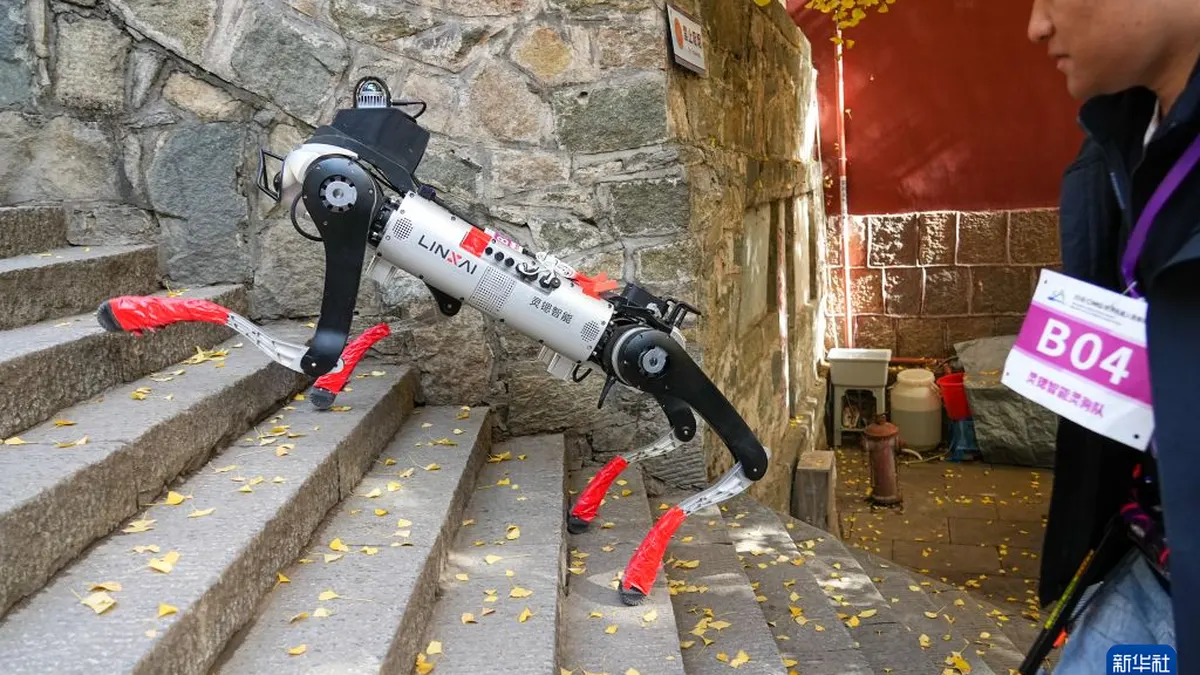
Dans la catégorie des robots quadrupèdes, les machines ont gravi l’intégralité des 3,9 kilomètres jusqu’à Zhongtianmen :
- Vainqueur en vitesse : Beijing Lingyi Technology, filiale à 100 % de Unitree Robotics, a remporté la catégorie avec un quadrupède Unitree A2 préparé pour la course, bouclant le parcours complet en 43 minutes et 41 secondes.
- Démonstration de SLAM autonome : L’entreprise UNIUBI AI a aligné Cyvet, le quadrupède le plus compact de la compétition. Grâce à son LiDAR 360 degrés et à sa cartographie par nuage de points 3D en temps réel, Cyvet a parcouru l’intégralité du trajet en autonomie complète en 35 minutes et 47 secondes lors des tests de validation, sans aucun guidage par câble ombilical.
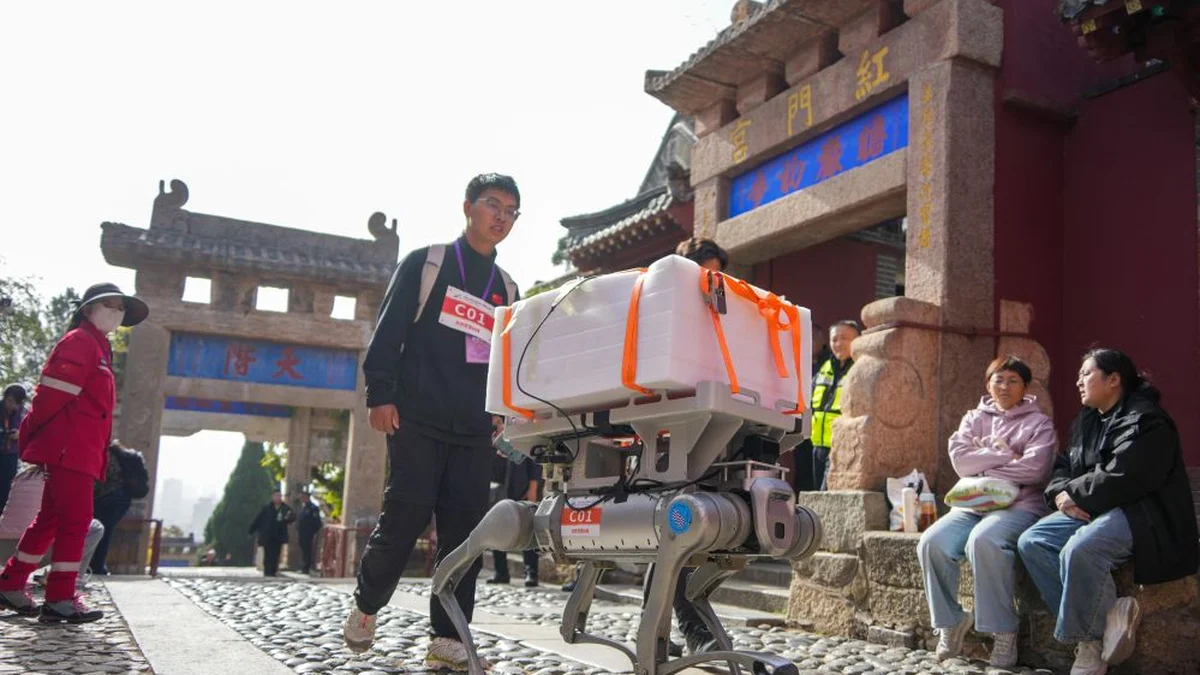
Au-delà de la vitesse pure, la compétition comprenait une épreuve de portage de charge simulant le travail séculaire des porteurs du Mont Taishan (Taishan Tiaoshangong). Sur un tracé de 3,3 kilomètres et 2 100 marches, les robots à pattes ont transporté des charges comprenant des pastèques entières et des caisses d’œufs frais, afin d’évaluer l’amortissement cinématique actif et l’isolation des chocs lors des transferts de masse.
Enseignements d’ingénierie : combler l’écart Sim-to-Real
Pour l’industrie robotique, le Mont Taishan a constitué une confrontation directe avec les réalités du terrain face aux modèles de laboratoire :
- L’irrégularité des marches face au Sim-to-Real : Les réseaux de neurones entraînés par apprentissage par renforcement sous NVIDIA Isaac Gym ou MuJoCo supposent généralement des hauteurs de contremarche constantes. Sur le Mont Taishan, les marches varient de 12 à 28 cm de hauteur, avec des bords arrondis et des pavés disjoints qui ont mis en défaut les estimations de profondeur monoculaire.
- Gestion thermique des actionneurs : Monter plus de 600 marches en continu impose un couple moteur maximal sans aucune phase de roue libre régénérative. Le refroidissement passif et la dissipation thermique des réducteurs se sont révélés être le véritable facteur limitant entre les robots capables de franchir la ligne d’arrivée et ceux victimes d’une mise en sécurité thermique.
- Nécessité d’une perception multimodale : La vision pure a rencontré des difficultés face aux alternances d’ombres forestières et aux feuilles mortes masquant les arêtes de pierre. Les équipes gagnantes ont associé les nuages de points LiDAR à des capteurs de couple proprioceptifs dans chaque jambe, permettant une marche tactile aveugle lorsque les capteurs optiques perdaient en précision.
Selon les données du ministère chinois de l’Industrie et des Technologies de l’information (MIIT), plus de 40 000 robots humanoïdes répartis sur 400 modèles ont été fabriqués en Chine au premier semestre 2026. Des bancs d’essai extrêmes comme celui du Mont Taishan marquent le passage définitif de l’IA incarnée des démonstrations de laboratoire vers des applications opérationnelles concrètes : secours en montagne, surveillance d’infrastructures isolées et logistique sur terrains escarpés.