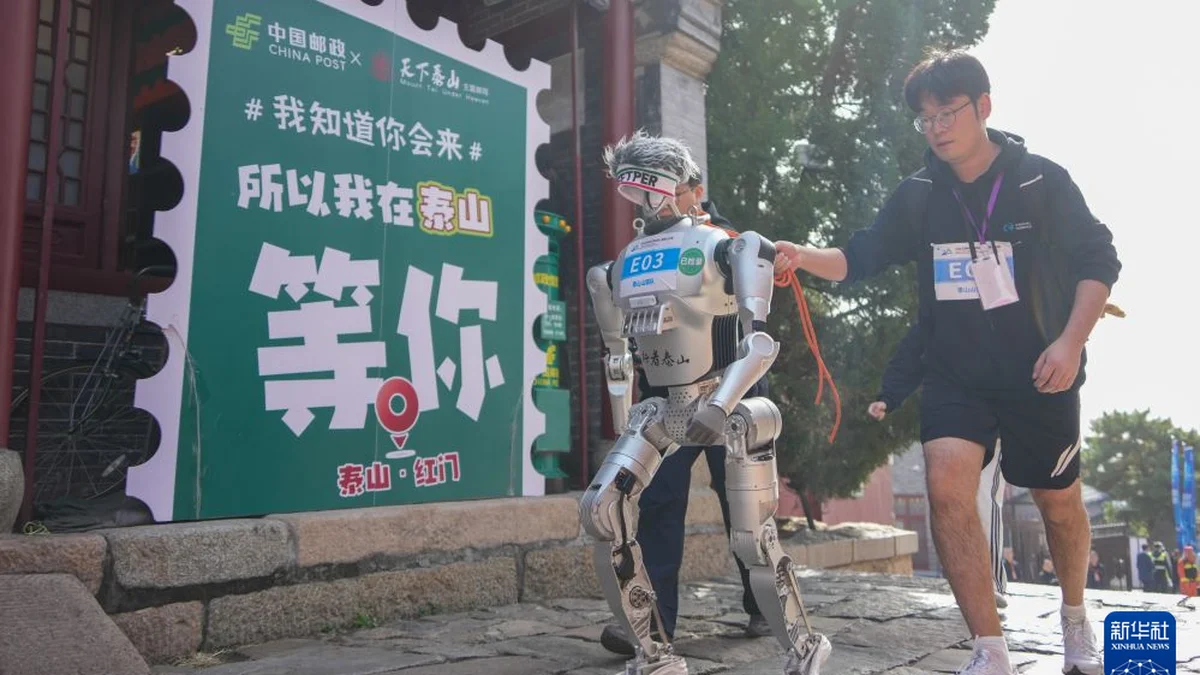
El 2 de noviembre de 2026, los senderos de piedra milenarios del Monte Taishan, en la provincia china de Shandong, fueron el escenario de la edición inaugural de la competición mundial de robots escaladores organizada por China Media Group (CMG). Con la participación de casi 90 equipos procedentes de fabricantes industriales, laboratorios de investigación y universidades, el evento sometió a robots humanoides bípedos, cuadrúpedos y exoesqueletos motorizados a uno de los campos de pruebas físicos más exigentes de la robótica en entornos reales.
El trazado principal recorrió la histórica ruta de senderismo entre Hongmen (la Puerta Roja) y Zhongtianmen (la Puerta del Medio del Cielo), cubriendo una distancia de 3,9 kilómetros con un desnivel positivo de aproximadamente 600 metros. Con más de 3.100 escalones de piedra irregulares y empinadas calzadas de adoquines, el recorrido, que suele exigir entre una hora y media y dos horas a senderistas humanos experimentados, se transformó en una evaluación implacable para los algoritmos de locomoción y equilibrio dinámico de la inteligencia artificial física encarnada.
Carrera de velocidad para humanoides: cinemática bípeda sobre escalones irregulares
Mientras que los cuadrúpedos completaron la totalidad de los 3,9 kilómetros de la ascensión, la prueba de velocidad exclusiva para humanoides bípedos se disputó en un tramo técnico de 1,6 kilómetros con más de 600 escalones empinados, entre la plaza de Hongmen y el templo de Doumugong.
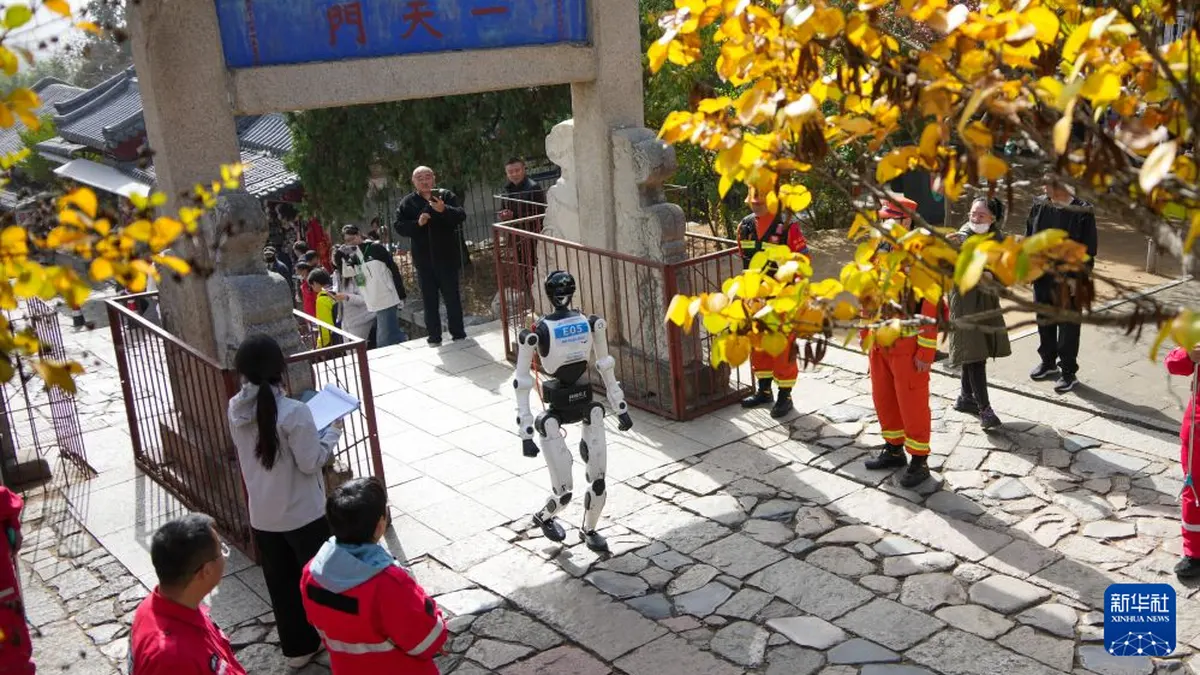
Esta categoría de velocidad para humanoides puso de manifiesto tanto los rápidos avances de la locomoción bípeda como las limitaciones mecánicas actuales:
- Victoria en la cumbre: El humanoide bípedo “Yinyi NE01”, presentado por el equipo conjunto Zhishen Lingyue (Zhishen AI y Lingyue Intelligent), se alzó con el primer puesto al completar la subida de los 600 escalones en 27 minutos y 26 segundos. La máquina utilizó una coordinación de cuerpo entero de alta frecuencia para adaptar dinámicamente sus apoyos sobre peldaños pulidos por los siglos.
- Segundo puesto destacado: La empresa Shandong Yobotics Intelligent Robot Co. obtuvo la segunda posición con su robot Yobotics E1 “Xingzhe Taishan” (Walker Taishan), que completó la ruta en 36 minutos y 18 segundos. Con 1,40 metros de altura y un peso de 39 kilogramos, el modelo E1 se basa en una arquitectura articular modular y en la compensación continua de la trayectoria de su centro de gravedad.
- Estrés térmico y retiradas: La prueba evidenció los límites físicos en entornos reales. Una unidad de la plataforma humanoide Unitree G1 tuvo que retirarse a mitad del ascenso tras sufrir un sobrecalentamiento térmico crítico en los actuadores eléctricos de rodillas y tobillos, provocado por un esfuerzo continuo sin fases de recuperación en llano.
Resistencia cuadrúpeda y pruebas de transporte de carga
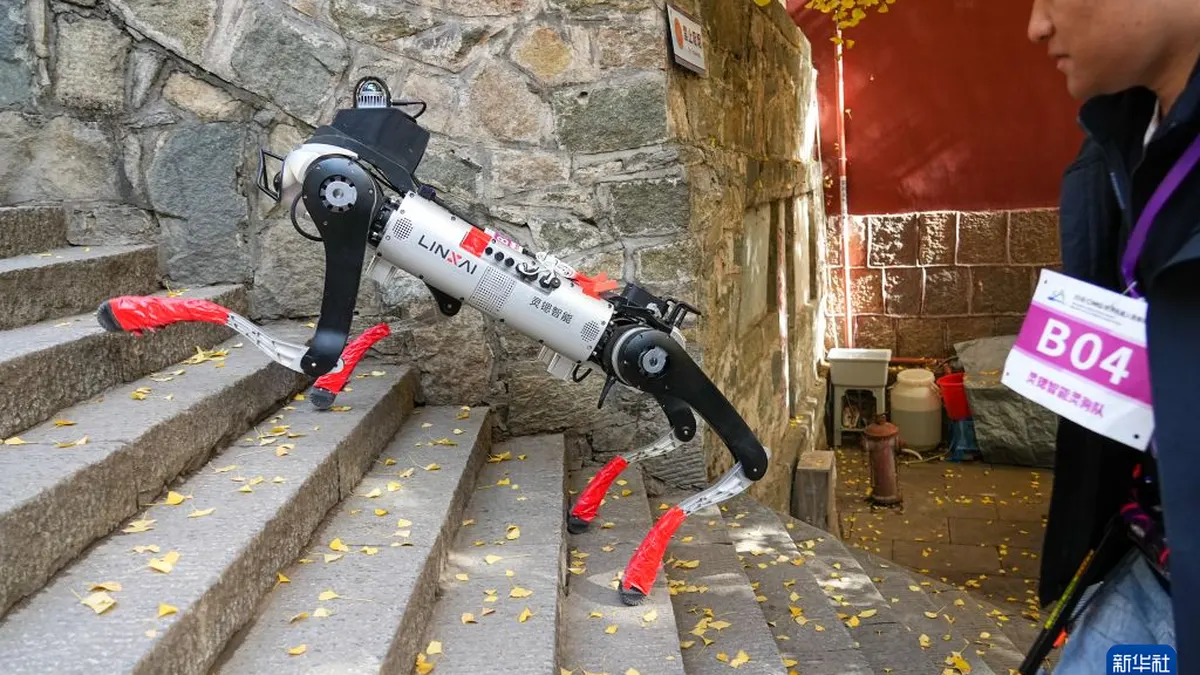
En la categoría de robots cuadrúpedos, las máquinas completaron el ascenso integral de 3,9 kilómetros hasta Zhongtianmen:
- Ganador en velocidad: Beijing Lingyi Technology, filial al 100 % de Unitree Robotics, se llevó la victoria con un cuadrúpedo Unitree A2 optimizado para la competición, finalizando el trayecto en 43 minutos y 41 segundos.
- Demostración de SLAM autónomo: La empresa UNIUBI AI presentó a Cyvet, el cuadrúpedo más compacto de la competición. Equipado con un LiDAR de 360 grados y cartografía por nubes de puntos 3D en tiempo real, Cyvet completó el trayecto con total autonomía en 35 minutos y 47 segundos durante las pruebas de validación, sin ningún tipo de control umbilical.
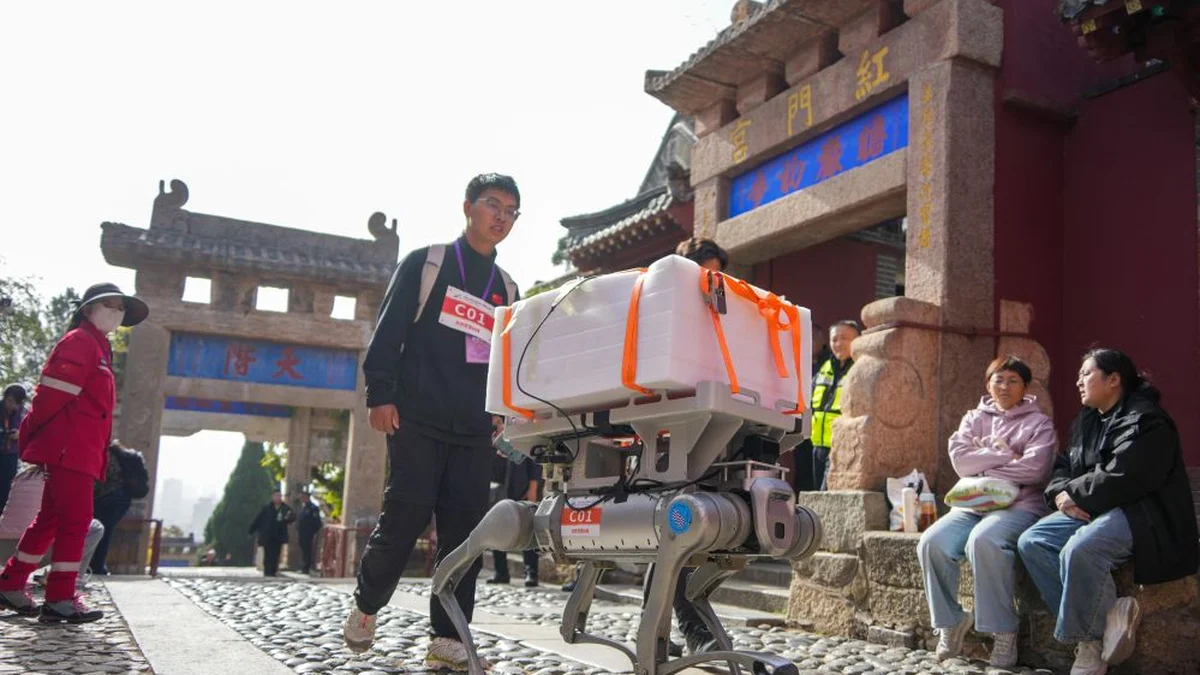
Más allá de la velocidad pura, la competición incluyó una prueba de transporte de carga que recreó el oficio tradicional de los porteadores del Monte Taishan (Taishan Tiaoshangong). En un recorrido de 3,3 kilómetros con 2.100 escalones, los robots con patas transportaron cargas que incluían sandías enteras y cajas de huevos frescos, con el objetivo de evaluar la amortiguación cinemática activa y el aislamiento dinámico de impactos ante cambios en el centro de masas.
Conclusiones de ingeniería: superando la brecha Sim-to-Real
Para el sector de la robótica, el Monte Taishan supuso una confrontación directa con las realidades del terreno frente a los ensayos en laboratorio:
- La irregularidad de los escalones ante la brecha Sim-to-Real: Las políticas de aprendizaje por refuerzo entrenadas en NVIDIA Isaac Gym o MuJoCo suelen asumir peldaños con dimensiones uniformes. En el Monte Taishan, los escalones varían entre 12 y 28 cm de altura, con bordes redondeados por el paso del tiempo y piedras sueltas que provocaron errores en la estimación de profundidad.
- Gestión térmica de los actuadores: Subir más de 600 escalones consecutivos exige un par motor elevado de forma sostenida sin intervalos de inercia regenerativa. La refrigeración pasiva y la disipación térmica de los reductores mecánicos resultaron determinantes para diferenciar los robots que alcanzaron la meta de aquellos que activaron el apagado por protección térmica.
- Necesidad de percepción multimodal: La visión monocular pura presentó dificultades debido a las sombras cambiantes de la arboleda y a las hojas caídas que ocultaban los bordes de los peldaños. Los equipos ganadores combinaron nubes de puntos LiDAR con sensores de par propioceptivos en cada articulación, permitiendo un paso táctil a ciegas cuando la precisión óptica disminuía.
Según datos del Ministerio de Industria y Tecnologías de la Información de China (MIIT), durante el primer semestre de 2026 se fabricaron en el país más de 40.000 robots humanoides de 400 modelos distintos. Pruebas de campo extremas como la del Monte Taishan marcan la transición definitiva de la IA encarnada desde los escenarios controlados de demostración hacia despliegues operativos reales: rescate en montaña, vigilancia de infraestructuras críticas y logística en terrenos inaccesibles.