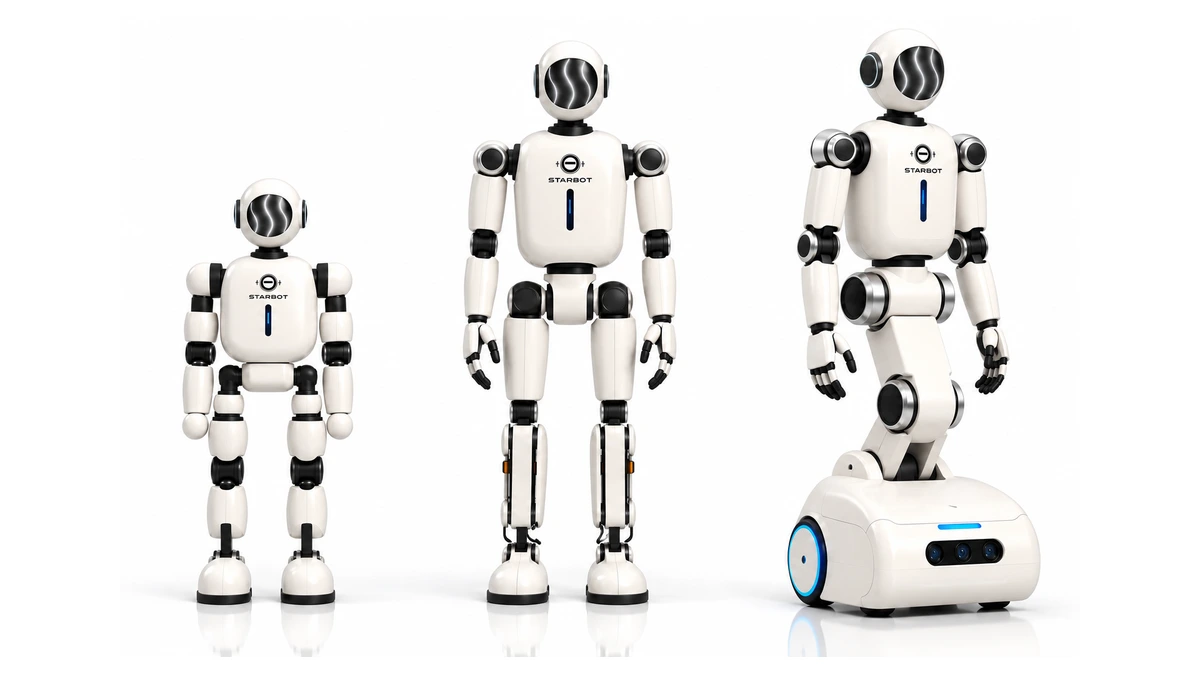
Dans une avancée stratégique majeure pour l’intelligence artificielle physique et la robotique accessible, la jeune pousse californienne StarBot Robotics a ouvert les commandes commerciales pour son robot Spark, un humanoïde bipède compact conçu pour l’enseignement secondaire et universitaire, la recherche en laboratoire et le prototypage de développeurs indépendants.
Affiché à un tarif public standard de 7 999 $, avec un prix promotionnel de lancement à 5 999 $ réservé aux 100 premières commandes confirmées (avec acompte remboursable de 200 $), Spark s’impose comme le premier humanoïde bipède de développement conçu et assemblé en Amérique du Nord sous la barre symbolique des 10 000 $. StarBot insiste particulièrement sur sa fabrication 100 % américaine, fruit de l’écosystème d’incubation de l’Université de Californie à Santa Barbara (UCSB) sous la direction de son fondateur et directeur général Yong Wang.
Franchir la barrière du coût matériel dans l’IA incarnée
Jusqu’à présent, l’IA incarnée (Embodied AI) souffrait d’une fracture d’accessibilité évidente. D’un côté, les plateformes bipèdes industrielles de Figure, Boston Dynamics ou Agility Robotics demeurent cantonnées à des contrats de location ou des pilotes d’entreprise inaccessibles au monde académique. De l’autre, le segment des plateformes de développement à moins de 20 000 $ était la chasse gardée exclusive des constructeurs chinois, menés par Unitree (avec le G1 à 16 000 $) et Booster Robotics (avec le T1).
StarBot Spark bouscule cette hégémonie en proposant une plateforme bipède légère et sécurisée, conçue pour faire sortir l’apprentissage de la robotique des écrans de simulation pour le transposer directement sur les paillasses d’ateliers et les salles de classe.
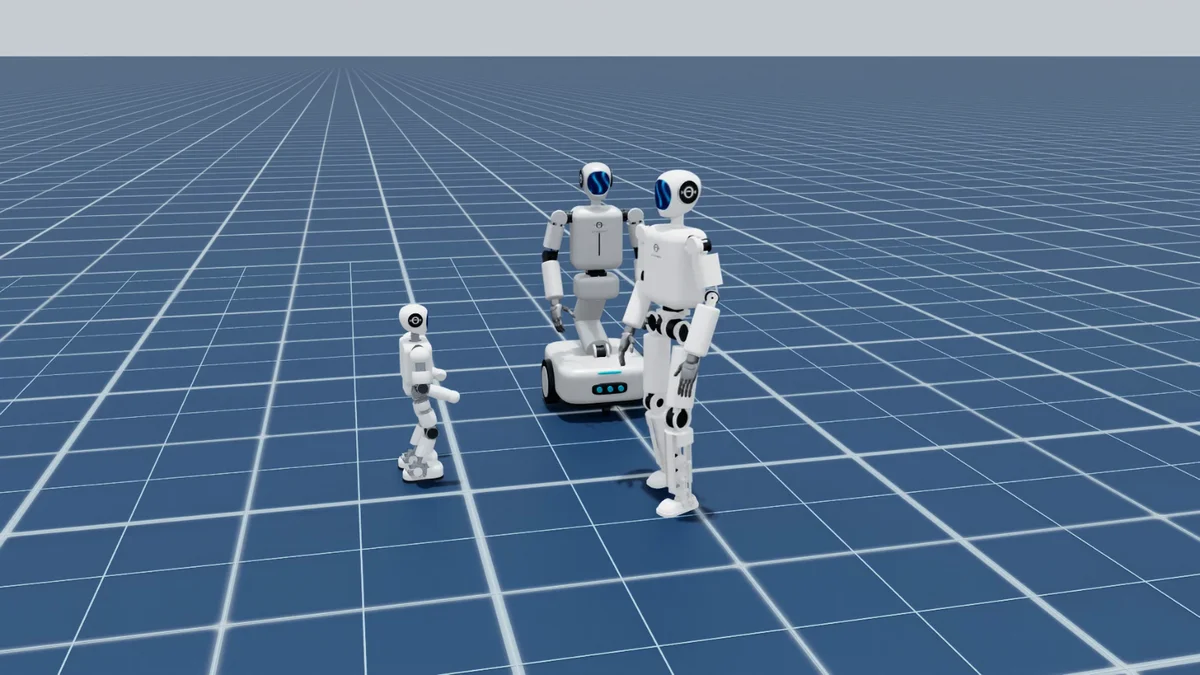
Architecture cinématique, motorisation et batterie
Mesurant environ 90 centimètres pour une masse contenue de 16 kilogrammes, Spark allie stabilité dynamique et transport aisé :
- 22 degrés de liberté (DDL) : La chaîne cinématique intègre 10 articulations motorisées dans les membres inférieurs (5 DDL par jambe pour assurer la marche dynamique, les pivots et le transfert de masse latéral), 6 DDL dans les deux bras (3 DDL par bras pour les gestes et la préhension), 4 DDL dans les pinces préhensiles et 2 DDL pour le cou et la taille afin d’orienter le buste et la tête.
- Système d’actionnement : Moteurs synchrones sans balais (BLDC) à fort couple couplés à des réducteurs planétaires, des encodeurs magnétiques absolus et des boucles de retour d’effort en courant pour garantir une souplesse mécanique en cas de contact humain.
- Alimentation électrique : Batterie lithium-ion 24 V intégrée autorisant jusqu’à 3 heures d’autonomie continue en cycle mixte, complétée par un protocole de recharge rapide en 40 minutes via un connecteur continu externe.
- Interface visuelle et perception : Caméra de profondeur spatiale RGB-D grand-angle surmontant un visage expressif animé par écran numérique, offrant un retour visuel clair pendant les interactions d’apprentissage et la navigation autonome.
Environnement logiciel ouvert : d’Isaac Sim au SDK Python
La véritable force motrice de Spark réside dans son architecture logicielle. Plutôt que d’enfermer les étudiants et chercheurs dans des environnements propriétaires fermés, StarBot a structuré sa chaîne d’apprentissage autour du simulateur physique NVIDIA Isaac Sim.
Les politiques d’équilibrage postural, de marche omnidirectionnelle et de franchissement d’obstacles sont entraînées à grande échelle en simulation avant d’être transférées (Sim-to-Real) sur le processeur embarqué du robot. Les équipes accèdent directement à des bibliothèques ouvertes sous Python et ROS2 (Robot Operating System), permettant de lire les couples moteurs, vitesses angulaires et flux de capteurs à haute cadence sans restriction d’accès.
Tableau comparatif des humanoïdes de développement à moins de 20 000 $
| Critère technique | StarBot Spark | Unitree G1 | Booster Robotics T1 |
|---|---|---|---|
| Constructeur | StarBot Robotics (États-Unis) | Unitree Robotics (Chine) | Booster Robotics (Chine) |
| Taille / Poids | 90 cm / 16 kg | 127 cm / 35 kg | 115 cm / 28 kg |
| Degrés de liberté (DDL) | 22 DDL | 23 à 43 DDL | 22 DDL |
| Autonomie / Batterie | 3,0 heures (24 V) / charge 40 min | ~2,0 heures (9 000 mAh) | ~1,5 heure (24 V) |
| Capteurs de perception | Caméra de profondeur RGB-D + Écran | LiDAR 3D + RealSense D435i | Caméra de profondeur + Ultrasons |
| Chaîne Sim-to-Real | NVIDIA Isaac Sim + Python / ROS2 | Isaac Gym + SDK Unitree | Isaac Gym + ROS propriétaire |
| Site de fabrication | Santa Barbara, Californie (USA) | Hangzhou, Zhejiang (Chine) | Pékin (Chine) |
| Prix indicatif | 5 999 $ (7 999 $ standard) | 16 000 $ (Base) | ~12 500 $ |
| Fiche SpecsLib | Consulter la fiche Spark | Consulter la fiche G1 | Consulter la fiche T1 |
Découvrez notre duel d’ingénierie complet : StarBot Spark vs Unitree G1.
Une feuille de route multi-plateformes : de la classe à l’hôtellerie
Le lancement de Spark s’inscrit au sein d’une gamme modulaire développée par StarBot :
- StarBot Spark : Bipède compact de 90 cm dédié à l’initiation STEM, aux concours universitaires et aux algorithmes de contrôle (dès 5 999 $ en précommande).
- StarBot Astra : Humanoïde bipède adulte de 1,52 m et 34 kg doté de 23 DDL intégraux, taillé pour la recherche universitaire avancée et les thèses d’IA incarnée.
- StarBot Flex : Humanoïde repliable sur base mobile à roues de 1,75 m, conçu pour les opérations de logistique interne et d’accueil en point de vente.
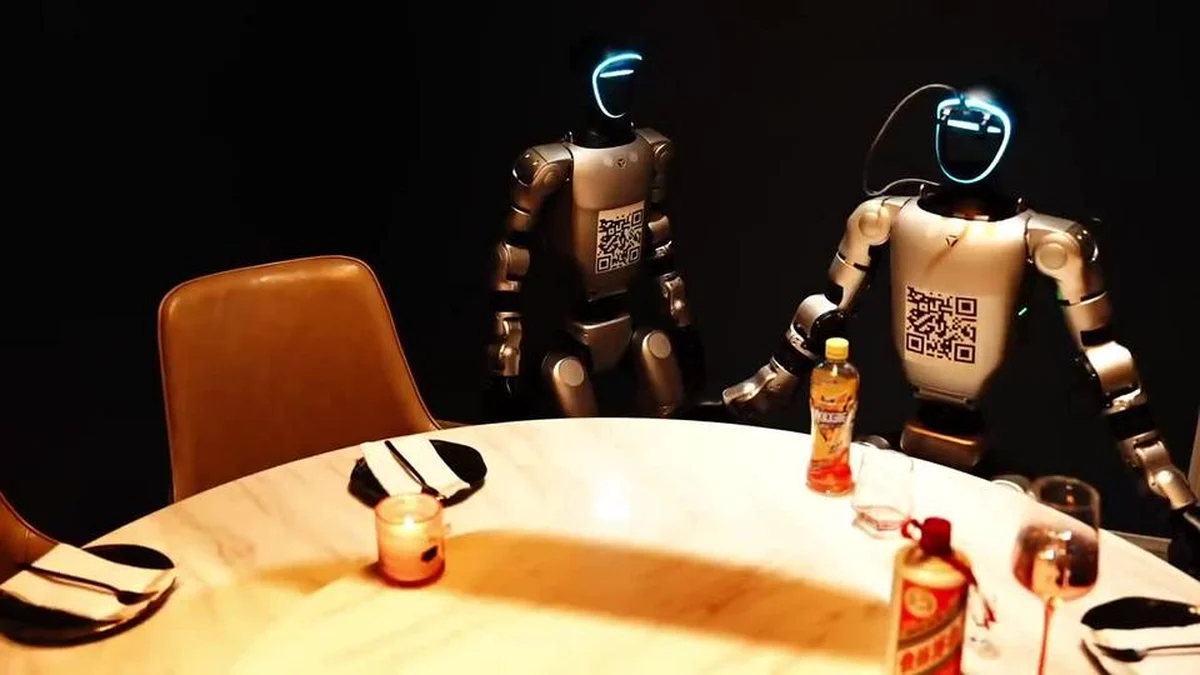
- StarBot Nova : Première génération de robot de service sur roues doté de deux bras manipulateurs à 7 DDL, déjà éprouvé en service réel dans des restaurants californiens.
Disponibilité commerciale et perspectives
Les réservations sont ouvertes sur la boutique officielle StarBot avec un dépôt remboursable de 200 $, les premières livraisons de série étant planifiées pour le premier trimestre 2027.
En prouvant qu’un acteur nord-américain est capable de produire en série un robot bipède à 22 DDL compatible NVIDIA Isaac Sim pour moins de 8 000 $, StarBot Spark franchit une étape charnière : celle de démocratiser le matériel robotique physique auprès de la nouvelle génération d’ingénieurs.