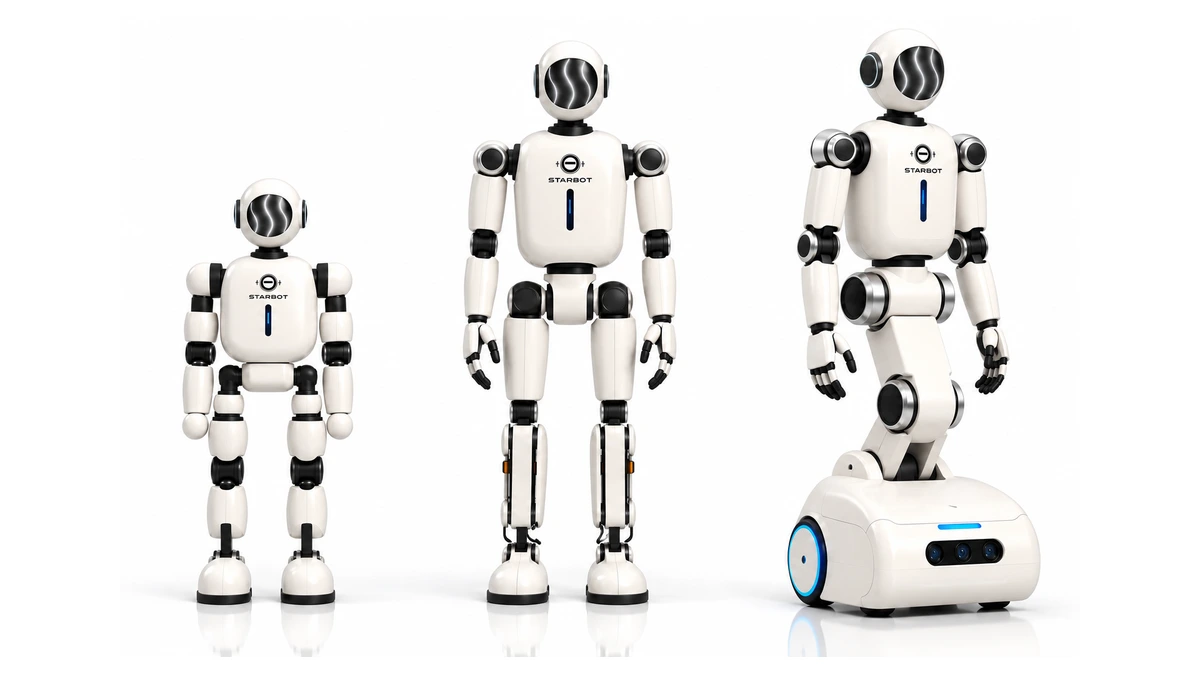
En un giro trascendental para la inteligencia artificial física y la robótica accesible, la empresa emergente con sede en California StarBot Robotics ha iniciado los pedidos comerciales de Spark, un robot humanoide bípedo compacto concebido específicamente para la enseñanza secundaria, la investigación universitaria y los desarrolladores independientes de IA.
Con un precio comercial estándar de $7,999 y una tarifa promocional de lanzamiento de $5,999 para las primeras 100 reservas confirmadas (mediante un depósito reembolsable de $200), Spark se convierte en el primer humanoide bípedo de desarrollo producido en Norteamérica por debajo del umbral de los $10,000. StarBot subraya además que Spark se fabrica al 100 % en Estados Unidos, surgiendo del ecosistema de incubación de la Universidad de California en Santa Bárbara (UCSB) bajo la dirección de su fundador y director ejecutivo Yong Wang.
Superar la barrera de costes en el hardware de IA física
Hasta el momento, la IA encarnada (Embodied AI) enfrentaba una notable brecha de accesibilidad. Por un lado, las plataformas bípedas industriales de Figure, Boston Dynamics o Agility Robotics operan mediante contratos corporativos o programas piloto inalcanzables para la mayoría de instituciones educativas. Por otro lado, el mercado de desarrollo por debajo de los $20,000 estaba controlado exclusivamente por fabricantes asiáticos como Unitree (con el G1 a $16,000) y Booster Robotics (con el T1).
StarBot Spark rompe este esquema al ofrecer una plataforma bípeda liviana y segura, orientada a trasladar la experimentación robótica fuera de las simulaciones por ordenador para llevarla directamente a las aulas y a los bancos de trabajo de los laboratorios.
Cinemática, potencia y sistema de accionamiento
Con una altura aproximada de 90 centímetros y un peso contenido de 16 kilogramos, Spark combina estabilidad dinámica y fácil transporte:
- 22 grados de libertad (DOF): La cadena cinemática distribuye 10 articulaciones motorizadas en las extremidades inferiores (5 DOF por pierna, posibilitando una marcha dinámica ágil, giros y equilibrio lateral), 6 DOF en los brazos (3 DOF por extremidad para gesticulación y alcance), 4 DOF en las pinzas prensiles y 2 DOF en cuello y cintura para orientar la cabeza y el torso.
- Actuadores electromecánicos: Motores síncronos sin escobillas (BLDC) de alto par combinados con reductores planetarios, codificadores magnéticos absolutos y control de corriente en bucle cerrado para asegurar flexibilidad mecánica y seguridad ante el contacto humano.
- Batería y autonomía: Sistema de iones de litio de 24 V que ofrece hasta 3 horas de funcionamiento continuo en ciclos mixtos de marcha e interacción, complementado por un protocolo de recarga rápida de 40 minutos mediante conexión externa.
- Percepción e interfaz visual: Cámara de profundidad espacial RGB-D gran angular situada sobre una pantalla facial interactiva con animaciones expresivas, proporcionando retroalimentación visual inmediata durante las prácticas y la navegación autónoma.
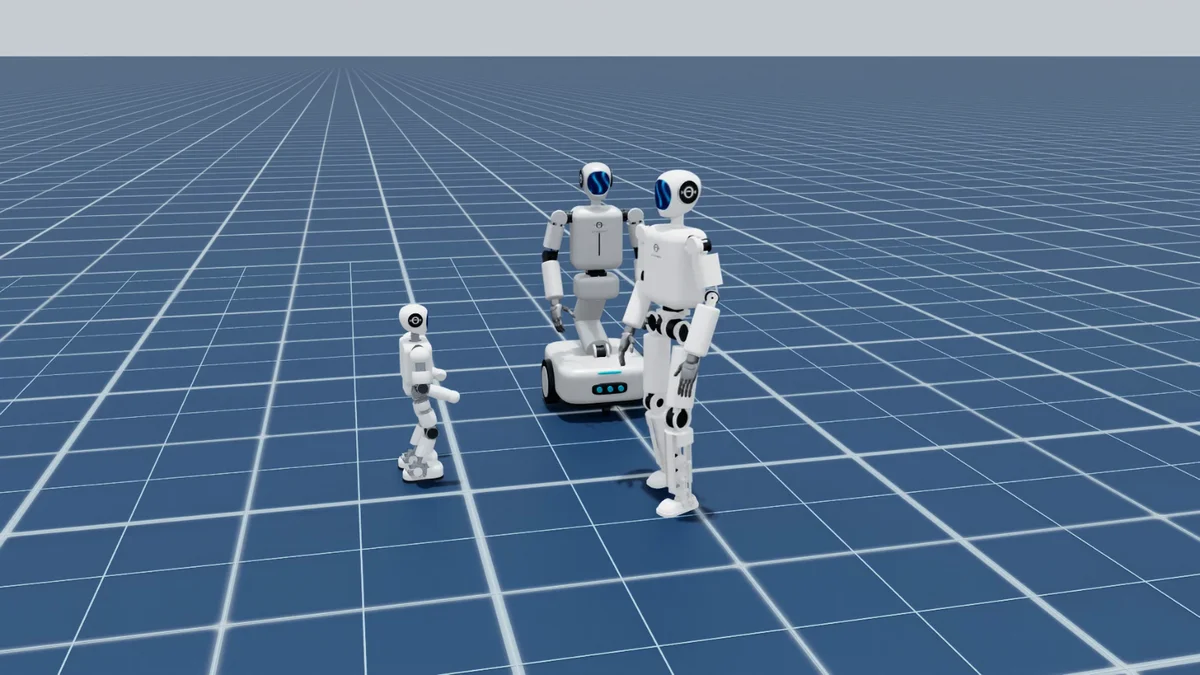
Arquitectura de software abierta: de Isaac Sim al SDK de Python
El elemento más distintivo de Spark radica en su diseño de software. En lugar de limitar a los estudiantes y programadores a entornos cerrados, StarBot diseñó Spark sobre una metodología completa de transferencia Sim-to-Real impulsada por NVIDIA Isaac Sim.
Las políticas de marcha, estabilización y evasión de obstáculos se entrenan masivamente en simulación física fotorrealista antes de transferirse al hardware físico del robot. Los usuarios disponen de acceso directo y transparente a interfaces en Python y ROS2 (Robot Operating System), facilitando la lectura en tiempo real de pares motores, velocidades articulares y flujos de visión.
Comparativa técnica de humanoides de desarrollo por debajo de $20,000
| Parámetro técnico | StarBot Spark | Unitree G1 | Booster Robotics T1 |
|---|---|---|---|
| Fabricante | StarBot Robotics (EE. UU.) | Unitree Robotics (China) | Booster Robotics (China) |
| Altura / Peso | 90 cm / 16 kg | 127 cm / 35 kg | 115 cm / 28 kg |
| Grados de libertad (DOF) | 22 DOF | 23 a 43 DOF | 22 DOF |
| Autonomía / Batería | 3.0 horas (24 V) / carga 40 min | ~2.0 horas (9,000 mAh) | ~1.5 horas (24 V) |
| Sensores de percepción | Cámara de profundidad RGB-D + Pantalla | LiDAR 3D + RealSense D435i | Cámara de profundidad + Ultrasonidos |
| Entorno Sim-to-Real | NVIDIA Isaac Sim + Python / ROS2 | Isaac Gym + SDK de Unitree | Isaac Gym + ROS propietario |
| Sede de fabricación | Santa Bárbara, California (EE. UU.) | Hangzhou, Zhejiang (China) | Pekín (China) |
| Precio de partida | $5,999 ($7,999 estándar) | $16,000 (Base) | ~$12,500 |
| Ficha en SpecsLib | Ver ficha de Spark | Ver ficha de G1 | Ver ficha de T1 |
Explore nuestra comparativa técnica completa: StarBot Spark vs Unitree G1.
Una estrategia de múltiples plataformas: del aula a la hostelería
Spark constituye el escalón inicial de la hoja de ruta de hardware robótico desarrollada por StarBot:
- StarBot Spark: Bípedo de 90 cm centrado en la educación STEM, competiciones robóticas y prototipado ágil (desde $5,999 en preventa).
- StarBot Astra: Humanoide de 1.52 m y 34 kg con 23 DOF corporales completos, diseñado para laboratorios universitarios y proyectos avanzados de investigación en IA encarnada.
- StarBot Flex: Humanoide plegable con base móvil de ruedas de 1.75 m, adaptado para flujos de servicio y atención en espacios comerciales.
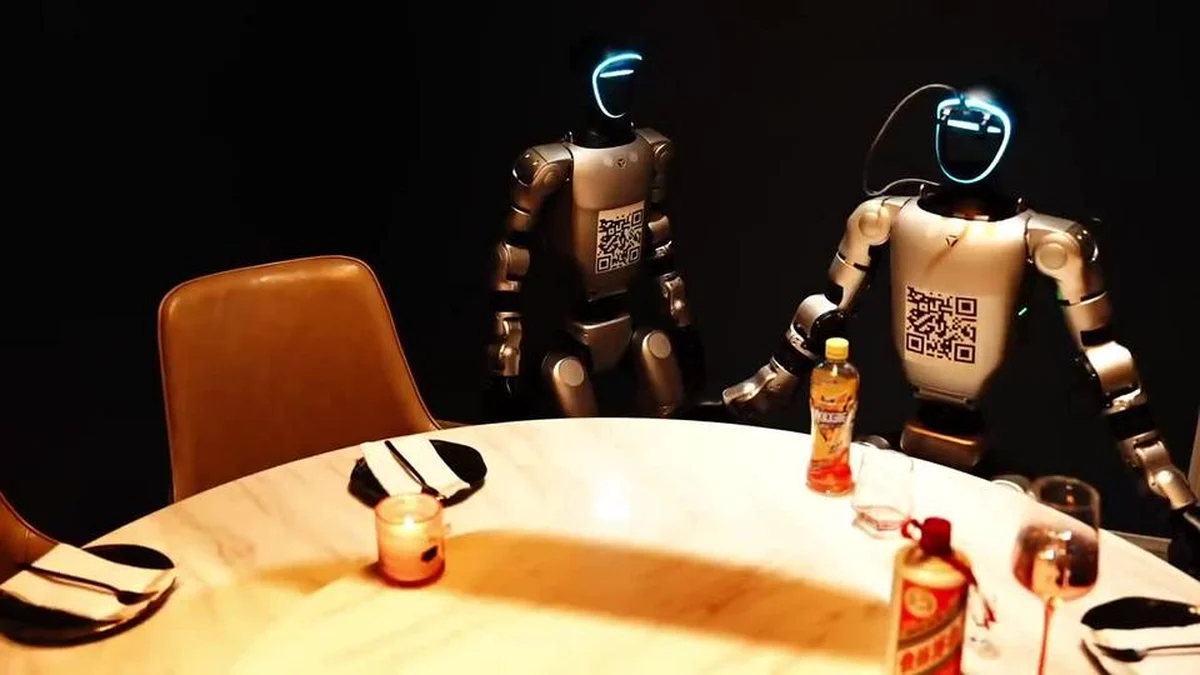
- StarBot Nova: Humanoide de servicio comercial de primera generación dotado de dos brazos manipuladores con 7 DOF, probado activamente en restaurantes de California.
Disponibilidad y perspectivas comerciales
Las reservas están habilitadas en el portal oficial de StarBot mediante un depósito reembolsable de $200, estando programadas las primeras entregas comerciales para comienzos de 2027.
Al demostrar que la industria norteamericana puede fabricar en serie un humanoide bípedo articulado con 22 DOF y compatible con NVIDIA Isaac Sim por menos de $8,000, StarBot Spark inaugura una etapa fundamental para democratizar el acceso a la robótica física entre las próximas generaciones de ingenieros.