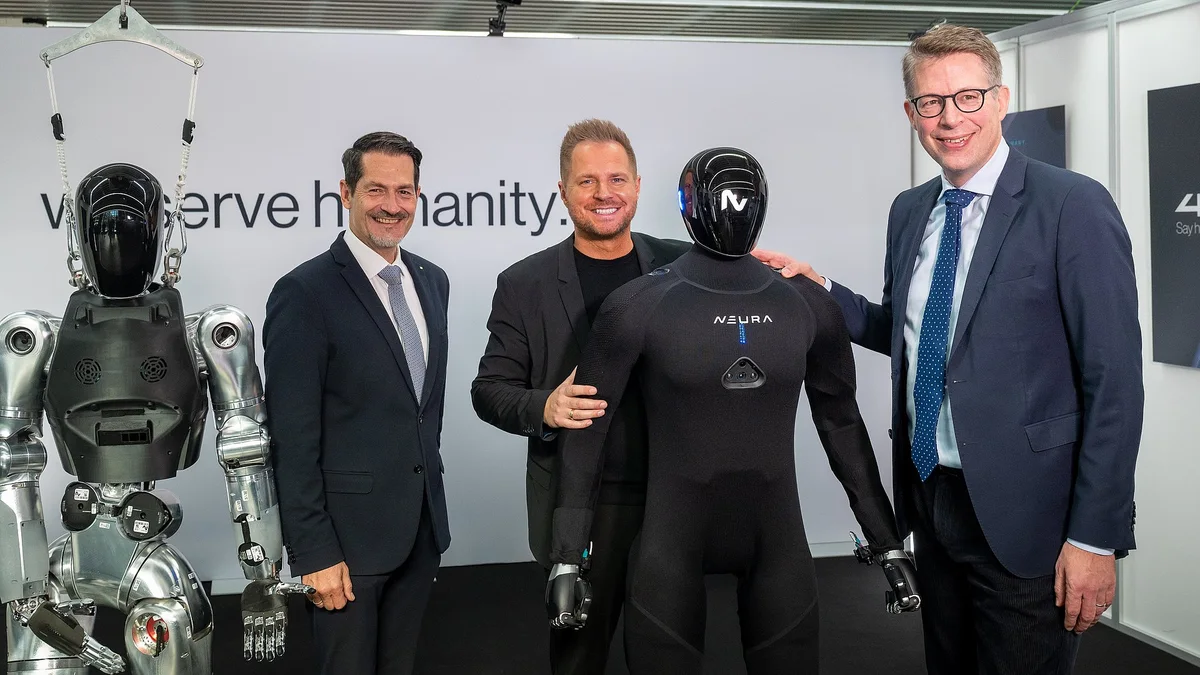
Le 22 octobre 2026, le Munich Institute of Robotics and Machine Intelligence (TUM MIRMI) de l’Université Technique de Munich (TUM) et la licorne allemande de la robotique cognitive NEURA Robotics ont officiellement inauguré le TUM RoboGym (powered by NEURA) sur le site d’innovation LabCampus de l’aéroport de Munich. Fruit d’un investissement initial conjoint d’environ 17 millions d’euros, ce complexe de 2 300 mètres carrés constitue le plus grand centre européen de recherche et d’entraînement dédié à l’intelligence artificielle physique (Physical AI ou IA incarnée).
Pour marquer cette inauguration, David Reger (fondateur et PDG de NEURA Robotics), le professeur Thomas F. Hofmann (président de la TUM) et Markus Blume (ministre bavarois des Sciences et des Arts) ont dévoilé en première mondiale le 4NE1 Gen 4, la quatrième génération du robot humanoïde cognitif de NEURA, spécifiquement redessiné pour la fabrication en série et la validation industrielle continue.
Résoudre le goulot d’étranglement des données de l’IA physique
Si les grands modèles de langage et de vision (LLM/VLM) progressent rapidement en assimilant des milliards de textes et de vidéos en ligne, la robotique fait face à un verrou physique fondamental : la rareté des données de contact réelles. Aucun bipède humanoïde ne peut acquérir une préhension autonome fiable ou manipuler des pièces métalliques complexes à partir de simples vidéos passives ou de simulations physiques simplifiées. Le frottement, les micro-glissements, les jeux mécaniques et les contraintes dynamiques exigent des millions d’échantillons d’interactions physiques tangibles.
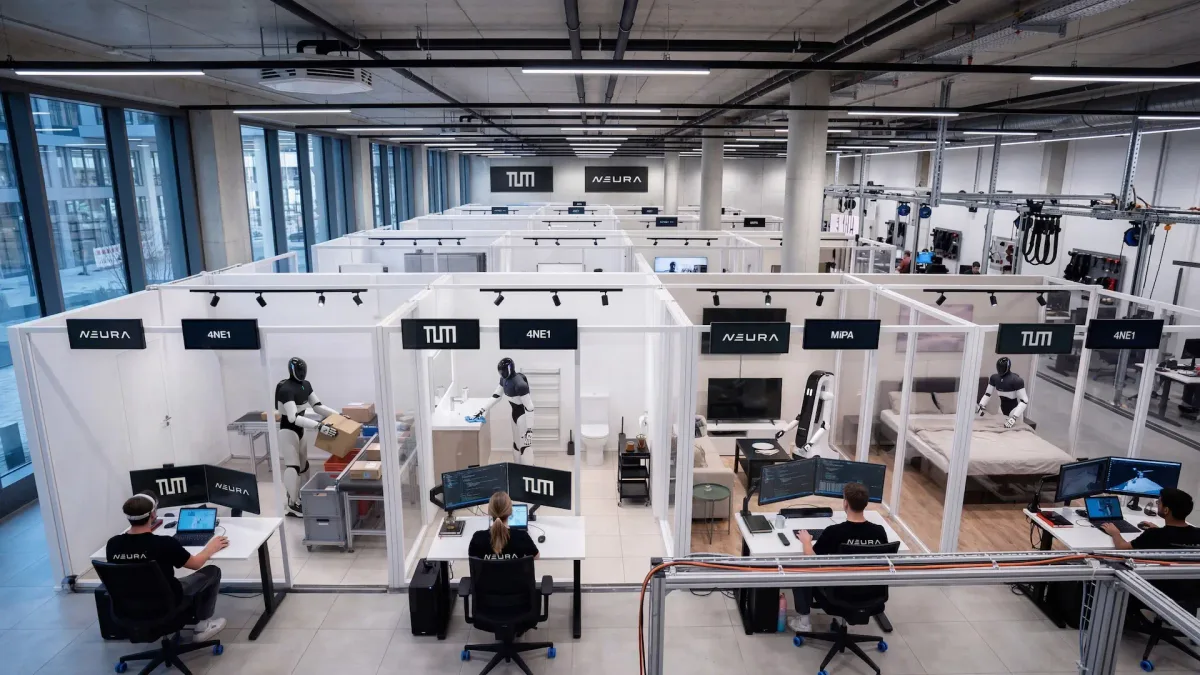
Le TUM RoboGym lève précisément cet obstacle en déployant 48 cellules de travail équipées d’une centaine de robots humanoïdes, mobiles et cobotiques. Au sein de chaque poste, des formateurs humains spécialisés exécutent des gestes précis d’assemblage mécanique, de vissage, de chargement de tours CNC, de gestion de stocks ou de pliage d’emballages à l’aide de combinaisons intégrales de capture de mouvement (Xsens) et de gants haptiques de haute précision (MANUS).
Ces trajectoires sont synchronisées en continu avec les flux de caméras RGB-D multicaméras, les mesures de couple sur chaque axe et la rétroaction de la peau tactile. Intégrées dans un data lake cloud haute disponibilité via la plateforme logicielle Neuraverse, ces données alimentent des cycles d’apprentissage par renforcement et d’auto-supervision distribués à l’ensemble des flottes de robots.
4NE1 Gen 4 : 20 % plus léger et peau cobotique textile noire
Présenté lors de l’ouverture du RoboGym, le NEURA 4NE1 Gen 4 bénéficie d’une refonte matérielle majeure par rapport au prototype Gen 3 :
- Allégement structurel de 20 % : La masse totale du robot passe de 80 kg à 64 kg pour 1,80 mètre de hauteur. Cette baisse d’inertie améliore significativement la récupération d’équilibre dynamique sur sol perturbé, réduit l’échauffement des actionneurs harmoniques et porte l’autonomie sur batteries interchangeables à chaud jusqu’à 6 heures.
- Peau tactile textile noire : À la place des carénages rigides précédents, le 4NE1 Gen 4 adopte une combinaison textile noire technique intégrant des capteurs capacitifs de détection humaine sans contact et des matrices de pression artificielle. Le robot répond ainsi aux normes de sécurité collaborative ISO : il ralentit ou s’immobilise instantanément avant tout contact accidentel avec un opérateur.
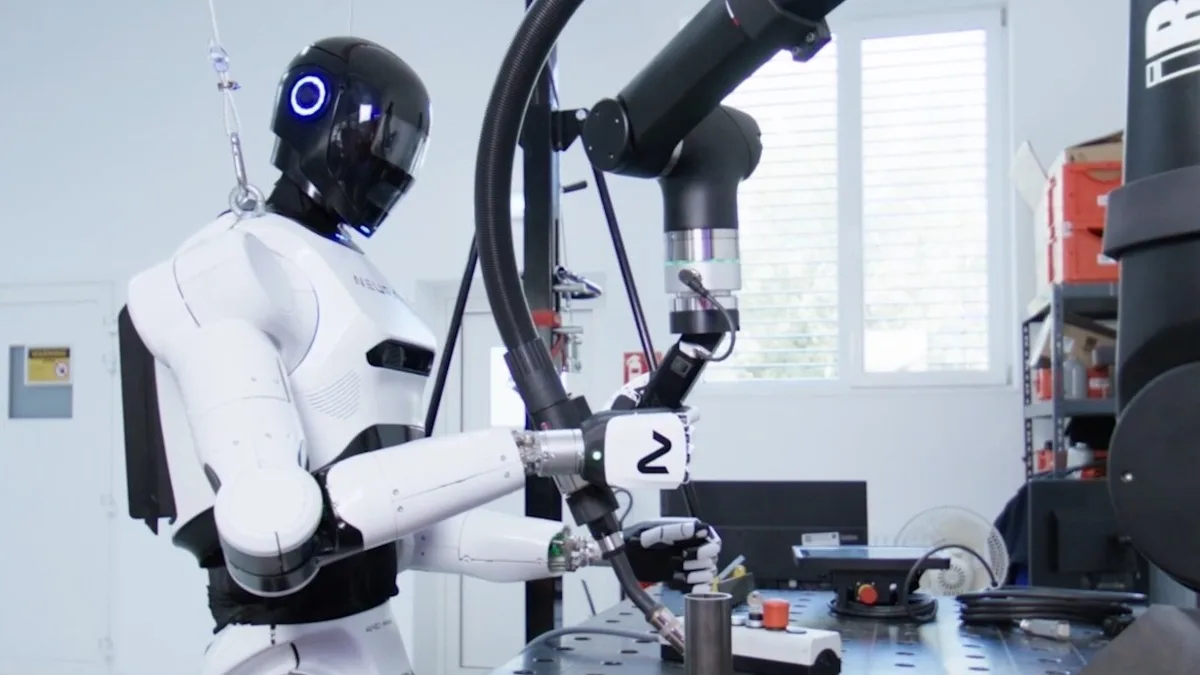
- 55 degrés de liberté cinématiques : L’architecture mécanique conserve 55 DDL, dont deux mains articulées à 5 doigts (12 DDL chacune) équipées de capteurs tactiles sub-millimétriques à l’extrémité des doigts pour des saisies délicates et le maniement bimanuel d’outils.
- Moteur d’inférence Neuron AI : L’autonomie décisionnelle repose sur le modèle de fondation propriétaire Neuron AI. Conçu selon une architecture Perception-Language-Action (PLA), il traite en local sur le processeur embarqué les flux 3D, l’effort articulaire, l’acoustique spatiale et une mémoire contextuelle sans dépendre d’une connexion réseau externe.
Rapprochement académique et industriel à grande échelle
Sous la direction scientifique du professeur Lorenzo Masia (directeur exécutif du TUM MIRMI) et du professeur Achim J. Lilienthal, le TUM RoboGym dépasse le cadre du laboratoire universitaire traditionnel pour fonctionner comme un centre d’innovation industrielle ouvert :
- Training as a Service (TaaS) : Dès le milieu de l’année 2026, des entreprises partenaires de l’automobile, de la logistique, de la pharmacie et de l’aéronautique installeront leurs propres postes d’assemblage et processus métiers au sein du gymnase pour entraîner des modèles IA sur mesure avant tout déploiement en usine.
- Normalisation et benchmarks physiques : Les équipes de recherche de la TUM établiront des bancs d’essai standardisés sur la dextérité fine, la fidélité de transfert sim-to-real et la sécurité collaborative afin de pallier l’absence de normes d’évaluation unifiées dans l’industrie humanoïde.
- Réseau international de NEURA Gyms : Le centre de Munich Airport servira de modèle pour un réseau mondial d’infrastructures similaires actuellement en préparation en Amérique du Nord, en Asie et en collaboration avec l’université RWTH Aachen.
L’Europe dans la compétition mondiale des humanoïdes
L’ouverture du TUM RoboGym et l’introduction du 4NE1 Gen 4 illustrent la volonté de l’Allemagne de bâtir une filière européenne robuste d’intelligence artificielle physique. Sur le plan régional, ce projet consolide l’axe bavarois face à Agile Robots, dont l’Agile ONE SN vient d’achever un pilote de logistique automobile chez Audi à Ingolstadt.
À l’échelle internationale, le RoboGym s’érige en alternative directe aux infrastructures d’entraînement américaines, telles que l’Optimus Academy annoncée par Tesla pour tester des milliers d’unités en boucle fermée ou les cellules d’apprentissage déployées par Figure AI sur les chaînes de BMW à Spartanburg.
Retrouvez les spécifications techniques complètes, les couples d’actionneurs et les capacités de préhension sur la fiche technique détaillée du NEURA 4NE1, ou analysez l’équilibre des forces face aux humanoïdes de référence dans nos duels comparatifs :
- Comparer l’Agile ONE SN et le NEURA 4NE1
- Comparer le NEURA 4NE1 face au Figure 02
- Comparer le NEURA 4NE1 face au Tesla Optimus Gen 2
- Comparer le NEURA 4NE1 face au Boston Dynamics Atlas
Explorez l’ensemble des architectures robotiques et des modèles d’IA physique sur notre hub des robots humanoïdes.