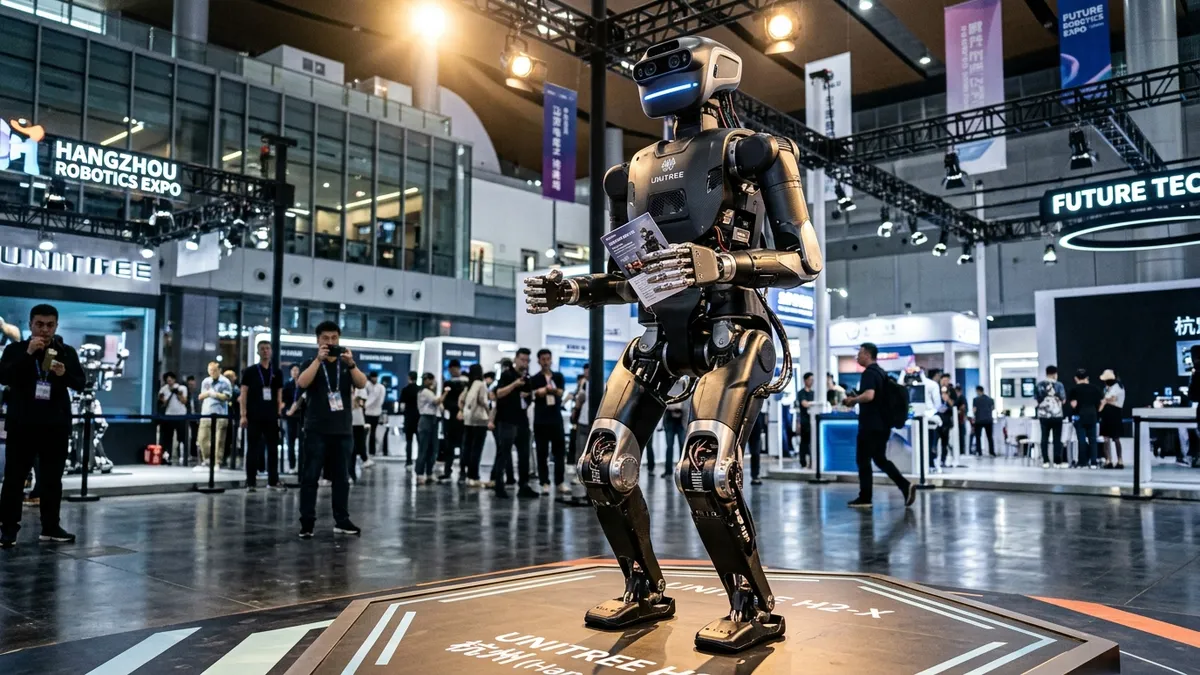
À l’occasion de la World Physical AI Conference 2026 et du sommet de l’écosystème partenaires réuni à Hangzhou, le constructeur chinois Unitree Robotics a frappé un grand coup dans le domaine de l’intelligence physique dynamique. L’attraction centrale de l’événement a été la révélation surprise du H2-X, baptisé commercialement “Kung Fu Legend: Guardian”. Conçu comme une variante lourdement renforcée et hyper-agile de l’architecture humanoïde d’Unitree, le robot est explicitement orienté vers les missions de surveillance physique active, la défense dynamique et les opérations de sauvetage en milieu sinistré.
En parallèle de cette annonce matérielle spectaculaire, Wang Xingxing, fondateur et directeur général d’Unitree, a dévoilé Unitree Rehearsal, un pipeline logiciel d’intelligence artificielle auto-évolutif conçu pour générer, simuler et déployer des politiques motrices sans programmation humaine manuelle. Néanmoins, la rupture mécanique en direct d’un élément de jambe lors d’une démonstration acrobatique à Hangzhou a brutalement rappelé les contraintes physiques impitoyables régissant le transfert Sim2Real à haute énergie.
L’architecture du H2-X : puissance cinétique et cinématique défensive
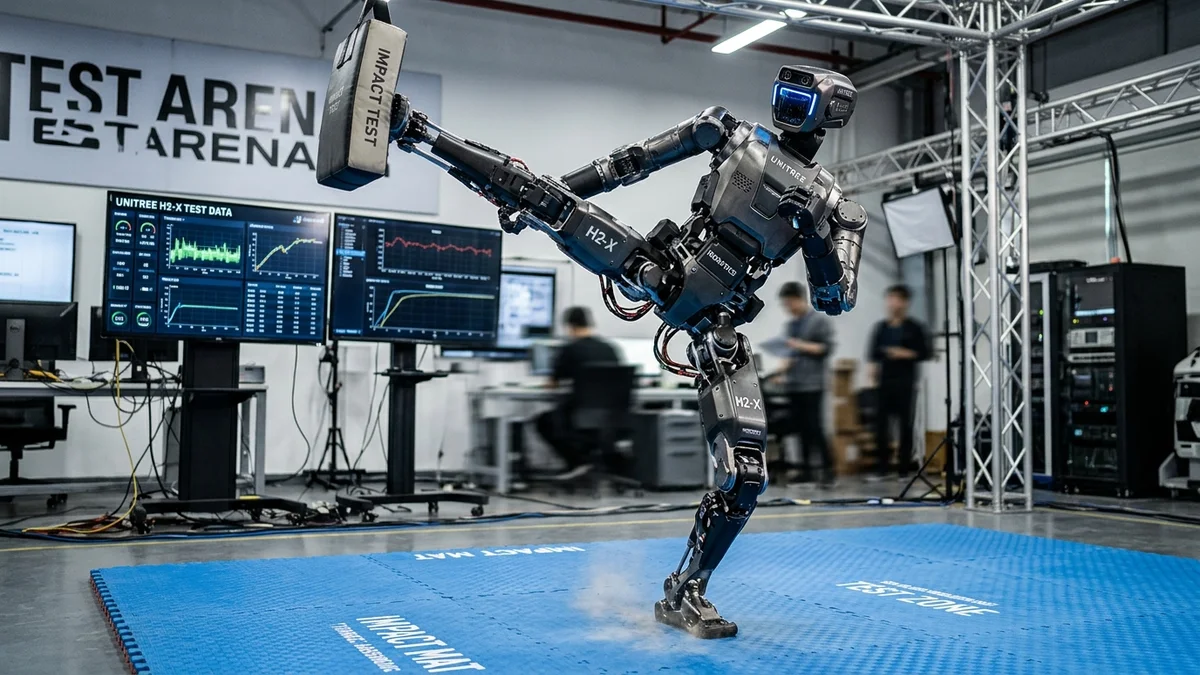
Tandis que les plateformes d’entrée de gamme comme le compact Unitree G1 privilégient la légèreté et un tarif agressif, le H2-X passe à l’échelle adulte avec des caractéristiques taillées pour l’impact :
- Gabarit et structure : Mesurant 1,80 m pour une masse en ordre de marche de 70 kg, le robot repose sur un exosquelette monocoque associant fibres de carbone renforcées et alliages d’aluminium de qualité aéronautique.
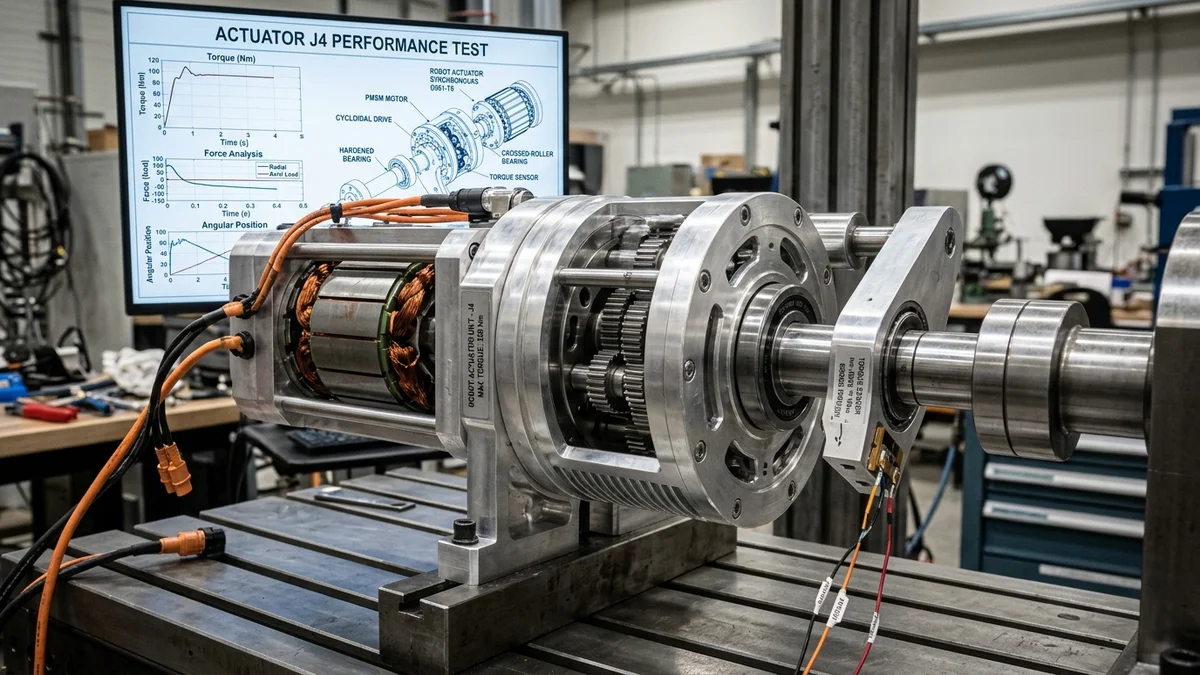
- Chaîne cinématique et motorisation : Sur ses 31 degrés de liberté (DDL), les membres inférieurs s’appuient sur des moteurs synchrones à aimants permanents (PMSM) haute densité développés en interne, associés à des réducteurs planétaires et des roulements à rouleaux croisés robustes, délivrant un couple maximal de 360 N·m à chaque articulation de jambe.
- Force de manipulation et capacité d’emport : Les bras fournissent jusqu’à 120 N·m de couple, autorisant des poussées bimanuelle continues supérieures à 40 kg et des efforts ponctuels de levage d’urgence illustrés par le dégagement simulé de véhicules accidentés.
- Architecture énergétique : Alimenté par un pack de batteries double remplaçable à chaud de 0,972 kWh (64,8 V, 15 Ah) logé au centre du torse, Unitree revendique jusqu’à 8 heures d’autonomie en ronde de veille active, bien que les phases de manœuvres dynamiques intensives réduisent le temps de travail continu à environ 2,2 heures.
Les séquences vidéo publiées en amont du sommet montraient le H2-X exécutant des coups de pied latéraux rapides, des chutes amorties depuis une plateforme de 4 mètres et des techniques de neutralisation face à de faux agresseurs armés. Unitree affirme que cette machine vise en priorité la sécurisation de sites industriels critiques et les interventions en périmètre hostile.
Décryptage de l’incident en direct : la fracture du transfert Sim2Real
Le moment le plus commenté du salon s’est produit lors d’une démonstration acrobatique en direct sur tapis amortissant. En tentant un salto vrillé de haute intensité, le H2-X a subi une dérive angulaire sur son axe de roulis en pleine phase aérienne. Lors du contact avec le sol, l’angle de réception asymétrique a concentré l’intégralité de la force de réaction sur le bord extérieur du pied droit. En une fraction de seconde, le pic de couple de cisaillement transmis le long du membre a entraîné le détachement net de la section inférieure de la jambe droite au niveau de l’interface articulaire du genou.
Sur le plan de l’ingénierie mécanique, cet incident met en lumière les écarts profonds qui séparent encore les modèles numériques de simulation de la réalité cinétique physique :
- Transmission de couple vs résistance au cisaillement des fixations : Les politiques d’apprentissage par renforcement entraînées dans des simulateurs physiques comme NVIDIA Isaac Sim ou MuJoCo modélisent souvent les articulations comme des liaisons cinématiques parfaites avec de simples saturations de couple théorique. Dans la réalité, la décélération brutale d’une masse de 70 kg retombant avec un angle imprévu génère des ondes de choc instantanées colossales. Sans fusible mécanique ou limiteur de couple à glissement dynamique, les vis de bride absorbent toute l’énergie et cèdent par cisaillement.
- Divergence de modélisation du contact au sol : En environnement virtuel, les sols offrent des vecteurs normaux constants et des cônes de frottement idéaux. Dans le monde physique, un tapis en mousse présente une hystérèse complexe et des déformations locales qui décalent la détection d’impact de plusieurs dizaines de millisecondes, empêchant les boucles d’impédance active d’amortir le choc à temps.
- Le besoin crucial de compliance articulatoire : Alors que Boston Dynamics a longtemps misé sur la compliance hydraulique ou des amortisseurs harmoniques pour dissiper les atterrissages violents sur Atlas, les humanoïdes électriques à transmission directe ou quasi-directe doivent tout absorber par contrôle logiciel d’impédance. Dès que l’estimation d’assiette dévie en vol, le matériel atteint immédiatement ses limites mécaniques ultimes.
Loin de freiner l’enthousiasme, plusieurs spécialistes soulignent que le choix d’Unitree de tester ses robots jusqu’à la rupture mécanique devant le public illustre la culture d’itération ultrarapide et agressive qui caractérise les pionniers de la robotique chinoise.
“Unitree Rehearsal” : la boucle d’IA physique auto-évolutive
Pour briser le goulot d’étranglement de la programmation manuelle, Wang Xingxing a présenté Unitree Rehearsal, considéré comme le projet logiciel le plus stratégique de l’entreprise pour 2026.
Unitree Rehearsal déploie une boucle fermée d’IA physique autonome :
- Ingestion automatisée de la littérature et du code : Des agents d’IA multimodaux analysent en continu les publications académiques en robotique et les dépôts de cinématique pour formaliser de nouvelles hypothèses de locomotion.
- Génération synthétique de politiques motrices : Le système écrit le code des contrôleurs, paramètre les algorithmes d’apprentissage par renforcement et génère automatiquement les scènes d’entraînement en jumeau numérique.
- Simulation massive et transfert machine : Les politiques candidates subissent des millions d’itérations accélérées en simulation avant d’être téléversées automatiquement sur les bancs d’essai physiques d’Unitree à Hangzhou.
- Retour capteurs du monde réel : Les jauges de contrainte, les codeurs d’articulation et la télémétrie thermique renvoient les divergences observées vers le modèle fondamental pour affiner la génération suivante sans intervention d’ingénieurs.
Wang Xingxing a affirmé que grâce à des environnements automatisés comme Rehearsal, la robotique humanoïde connaîtra son “moment ChatGPT” d’ici un à deux ans (fin 2027 ou 2028), permettant aux bipèdes de résoudre de manière autonome jusqu’à 80 % des requêtes en langage naturel dans des lieux inconnus.
Cadence de production du G1 et résultats financiers
Cette audace technologique s’appuie sur une montée en cadence industrielle spectaculaire. Durant sa conférence, Wang Xingxing a révélé que la production cumulée du petit humanoïde Unitree G1 a désormais franchi le cap des 10 000 à 20 000 unités, ce qui en fait le robot bipède le plus largement fabriqué de l’histoire industrielle.
Cette dynamique commerciale s’est confirmée dans le tout premier rapport financier trimestriel publié par Unitree depuis son entrée réussie sur le marché STAR de la Bourse de Shanghai. Au troisième trimestre 2026 :
- Croissance du chiffre d’affaires : Les revenus trimestriels ont progressé d’environ 70 % sur un an pour atteindre 665 millions de yuans (environ 86 millions d’euros), tirés par les livraisons du G1, du G1+ et des quadrupèdes professionnels.
- Explosion des investissements en R&D : Les dépenses en recherche et développement ont bondi de près de 250 % sur un an, traduisant une allocation massive de capital vers les modèles de fondation physiques, l’électronique de puissance sur mesure et les centres d’essais autonomes.
Bien que le tarif commercial officiel et le calendrier de mise en production de série du H2-X Guardian n’aient pas encore été fixés, Unitree ouvre des programmes pilotes pour les entreprises dès 2027, avec une estimation préliminaire pour les laboratoires d’environ 95 000 dollars.
Découvrez les dimensions cinématiques détaillées, les couples d’articulation et l’autonomie dans notre fiche technique du Unitree H2-X, ou analysez les compromis d’ingénierie dans nos duels face-à-face :