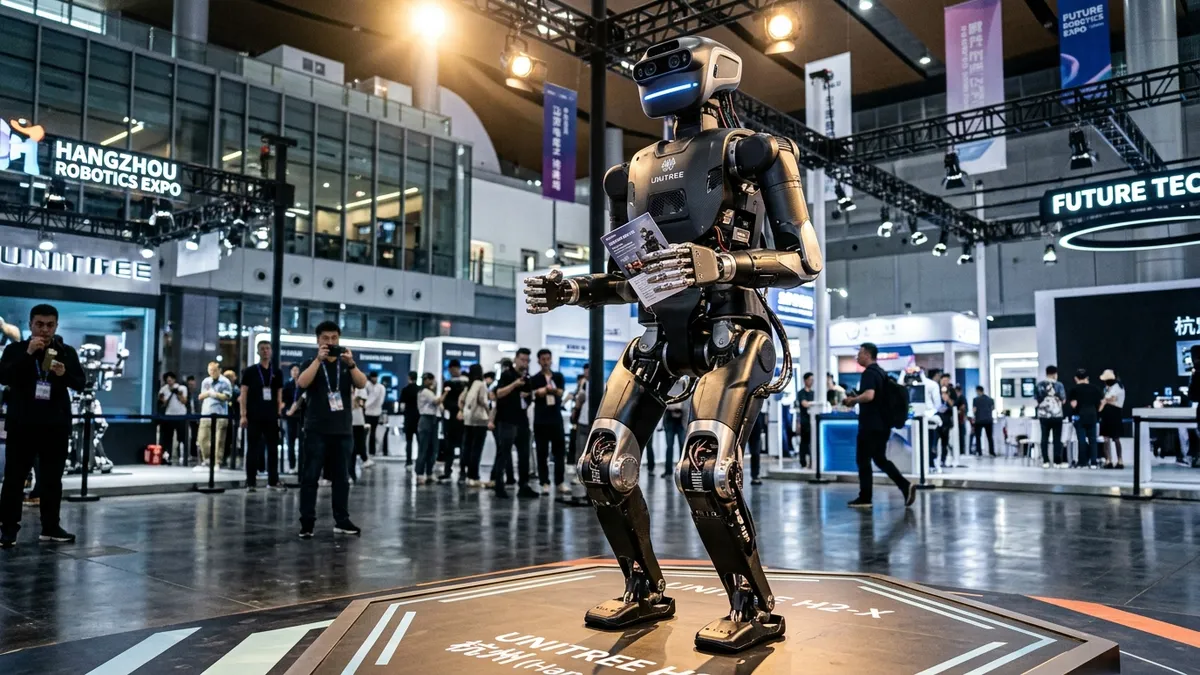
Durante la celebración de la World Physical AI Conference 2026 y la Cumbre del Ecosistema de Socios en Hangzhou, el fabricante chino Unitree Robotics protagonizó una contundente demostración de fuerza en el ámbito de la inteligencia física dinámica. El plato fuerte del encuentro fue la presentación inesperada del H2-X, comercializado bajo la denominación “Kung Fu Legend: Guardian”. Desarrollado como una variante reforzada y de altísima agilidad sobre la plataforma humanoide de Unitree, el robot está orientado de forma explícita a la vigilancia física, la defensa dinámica y las intervenciones de rescate en situaciones de catástrofe.
Junto a esta presentación de hardware, Wang Xingxing, fundador y director ejecutivo de Unitree, dio a conocer Unitree Rehearsal, un pipeline de software de inteligencia artificial autoevolutivo diseñado para generar, simular y desplegar políticas motrices sin programación humana manual. Sin embargo, el desacople mecánico en directo de un componente de la pierna durante una demostración acrobática en Hangzhou dejó en evidencia los severos límites cinéticos que condicionan el despliegue Sim2Real a altas energías.
La arquitectura del H2-X: potencia cinética y cinemática defensiva
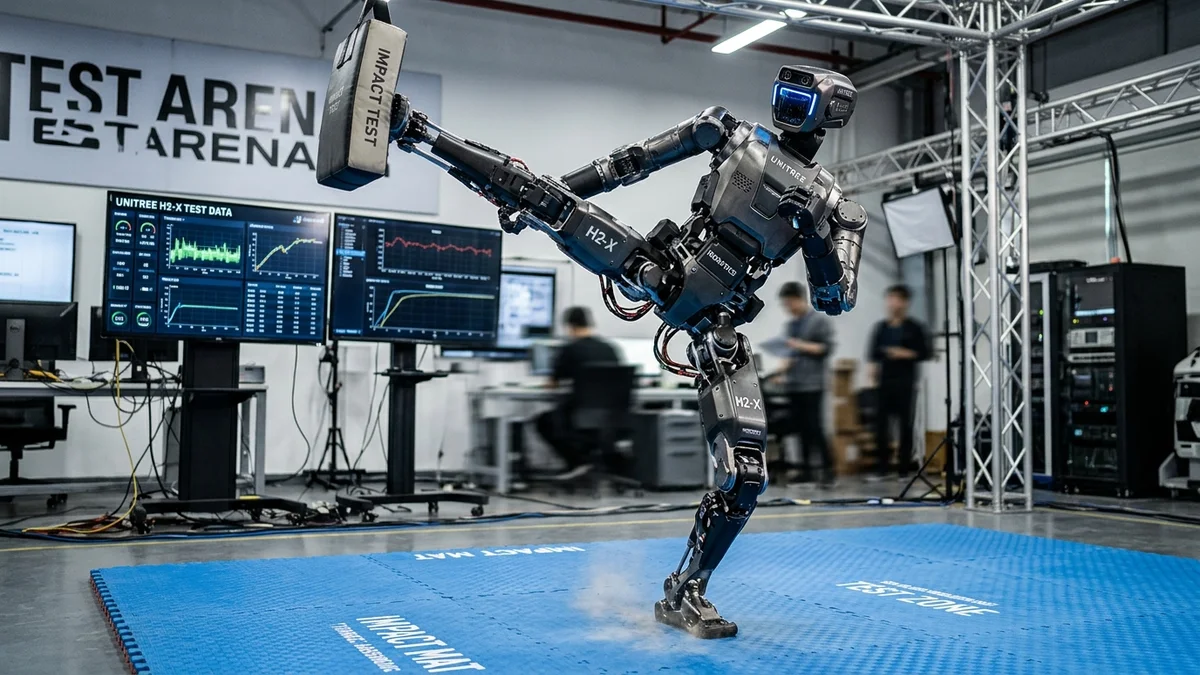
A diferencia de modelos compactos y asequibles como el Unitree G1, el H2-X adopta dimensiones humanas reales con una estructura concebida para resistir esfuerzos severos:
- Dimensiones y peso operativo: Con una altura de 1,80 metros y un peso estructural de 70 kg, el robot incorpora un exoesqueleto monocasco fabricado en fibra de carbono reforzada y aleaciones de aluminio aeroespacial.
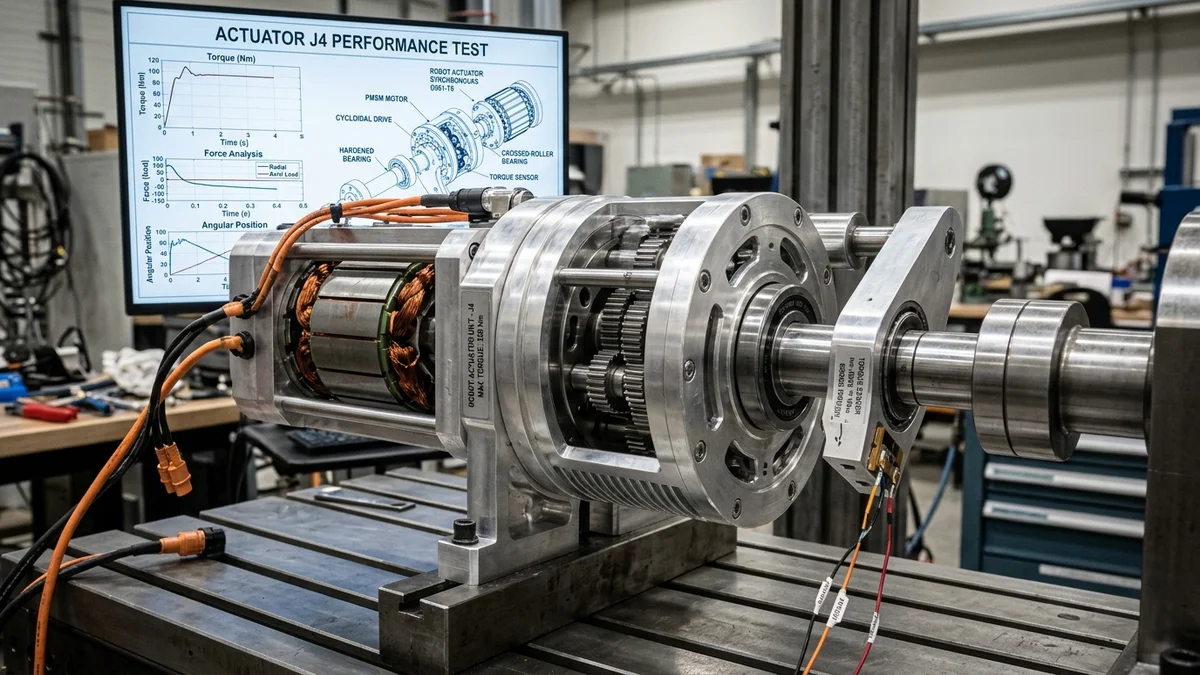
- Tren de potencia y actuadores: A lo largo de sus 31 grados de libertad (DoF), el tren inferior equipa motores síncronos de imanes permanentes (PMSM) de alta densidad desarrollados internamente, combinados con reductores planetarios y rodamientos de rodillos cruzados capaces de entregar un par máximo de 360 N·m en las articulaciones de las piernas.
- Fuerza de manipulación y carga: Los brazos entregan hasta 120 N·m de par, lo que permite fuerzas de empuje bimanual continuas superiores a 40 kg y capacidades puntuales de elevación de emergencia puestas a prueba en simulacros de rescate vehicular.
- Gestión de energía: Alimentado por dos módulos de batería intercambiables en caliente de 0,972 kWh (64,8 V, 15 Ah) situados en el torso central, Unitree anuncia hasta 8 horas de autonomía en guardia de patrulla, aunque las maniobras dinámicas intensivas reducen el tiempo operativo continuo a unas 2,2 horas.
Las secuencias de vídeo promocionales previas al evento mostraban al H2-X realizando patadas laterales a gran velocidad, aterrizajes de caídas desde 4 metros y tácticas de desarme frente a atacantes ficticios armados. Unitree subraya que este desarrollo busca proteger al personal humano en instalaciones industriales de alto riesgo e infraestructuras críticas.
Análisis del percance en directo: la brecha de impacto Sim2Real
El episodio más debatido de las jornadas ocurrió durante una demostración acrobática en directo sobre tapiz acolchado. Al intentar un salto mortal con giro de alta exigencia dinámica, el H2-X experimentó una desviación angular en el eje de balanceo durante la fase aérea. Al impactar contra el suelo, el ángulo asimétrico de recepción concentró toda la fuerza de reacción sobre el borde exterior del pie derecho. En cuestión de milisegundos, el pico de esfuerzo cortante transmitido hacia la articulación de la rodilla provocó la desconexión total de la extremidad inferior derecha.
Desde la perspectiva del diseño mecánico, este suceso ilustra las diferencias críticas entre la física de simulación y la realidad dinámica sobre el terreno:
- Transmisión de par vs resistencia a cizalladura: Las políticas de aprendizaje por refuerzo entrenadas en motores como NVIDIA Isaac Sim o MuJoCo modelan las uniones mecánicas como pares cinemáticos rígidos con límites de par teóricos. En el hardware real, la deceleración abrupta de una masa de 70 kg genera ondas de choque que superan los valores nominales de diseño. Sin elementos mecánicos de cizalla fusible o embragues dinámicos, los pernos de unión absorben toda la energía hasta fracturarse.
- Divergencias en el contacto con el suelo: En el entorno digital, el suelo se modela con vectores normales homogéneos y coeficientes de fricción constantes. En la práctica, un tapiz deformable introduce histéresis y amortiguación irregular que retrasan la lectura de los sensores de contacto decenas de milisegundos, impidiendo que el bucle de impedancia activa mitigue el impacto a tiempo.
- La necesidad de flexibilidad estructural activa: Mientras Boston Dynamics ha recurrido tradicionalmente a la amortiguación hidráulica o reductores con absorción mecánica en Atlas, los humanoides eléctricos deben gestionar estos impactos mediante control algorítmico de par. Si la estimación de orientación falla en el aire, el límite físico de los materiales se manifiesta de inmediato.
Lejos de desalentar a los expertos, la decisión de Unitree de llevar a sus máquinas hasta el límite físico en demostraciones públicas en vivo refleja la mentalidad de iteración ultrarrápida que distingue al sector robótico chino.
“Unitree Rehearsal”: el ciclo de IA física autoevolutivo
Para superar el cuello de botella de la programación manual, Wang Xingxing presentó Unitree Rehearsal, calificado como el proyecto de software central de la compañía para 2026.
Unitree Rehearsal implementa un bucle cerrado de IA física autónoma:
- Procesamiento autónomo de publicaciones y código: Agentes de IA multimodal revisan continuamente repositorios académicos y bibliotecas de cinemática para formular nuevas hipótesis de movimiento.
- Generación sintética de políticas de control: El sistema escribe el código de control, configura los entornos de aprendizaje por refuerzo y compila automáticamente escenarios de entrenamiento en gemelos digitales.
- Simulación masiva y validación física: Los modelos candidatos completan miles de ciclos acelerados en simulación antes de ejecutarse directamente en los bancos de prueba de Unitree en Hangzhou.
- Retroalimentación sensorial del mundo físico: Galgas extensométricas, encoders articulares y sensores térmicos devuelven las discrepancias reales al modelo fundacional para perfeccionar la siguiente iteración sin intervención manual.
Wang Xingxing señaló que gracias a entornos como Rehearsal, la robótica humanoide alcanzará su “momento ChatGPT” en un plazo de uno a dos años (entre finales de 2027 y 2028), permitiendo a los bípedos resolver de forma autónoma hasta el 80 % de las órdenes en lenguaje natural en entornos nunca antes cartografiados.
Volumen de fabricación del G1 y balance financiero
Esta velocidad de innovación técnica se sustenta en un ritmo de producción en constante aumento. Durante su intervención, Wang confirmó que la fabricación acumulada del modelo compacto Unitree G1 ha superado las 10.000 a 20.000 unidades, consolidándose como la plataforma bípeda para desarrolladores más extendida a nivel global.
Este avance productivo quedó reflejado en el primer informe financiero trimestral de Unitree tras su salida a bolsa en el mercado STAR de Shanghái. En el tercer trimestre de 2026:
- Crecimiento de ingresos: La facturación trimestral aumentó aproximadamente un 70 % interanual hasta alcanzar los 665 millones de yuanes (unos 93 millones de dólares), impulsada por las entregas del G1, G1+ y sus robots cuadrúpedos industriales.
- Inversión masiva en I+D: El gasto en investigación y desarrollo repuntó cerca de un 250 % interanual, canalizando capital hacia cerebros de IA física, electrónica de control propia y plataformas autónomas de validación.
A la espera del anuncio de precios oficiales y fechas definitivas de fabricación en serie para el H2-X Guardian, Unitree abrirá programas piloto corporativos a partir de 2027, con un coste estimado para investigación cercano a los 95.000 dólares.
Consulta todas las especificaciones cinemáticas, pares articulares y datos de autonomía en nuestra ficha técnica del Unitree H2-X, o analiza las diferencias de ingeniería en nuestras comparativas interactivas: