 Pilote industriel et déploiement d'entreprise / Humanoïde collaboratif sans cageCH • 2026
Embodied AI AIR
Embodied AI • Switzerland
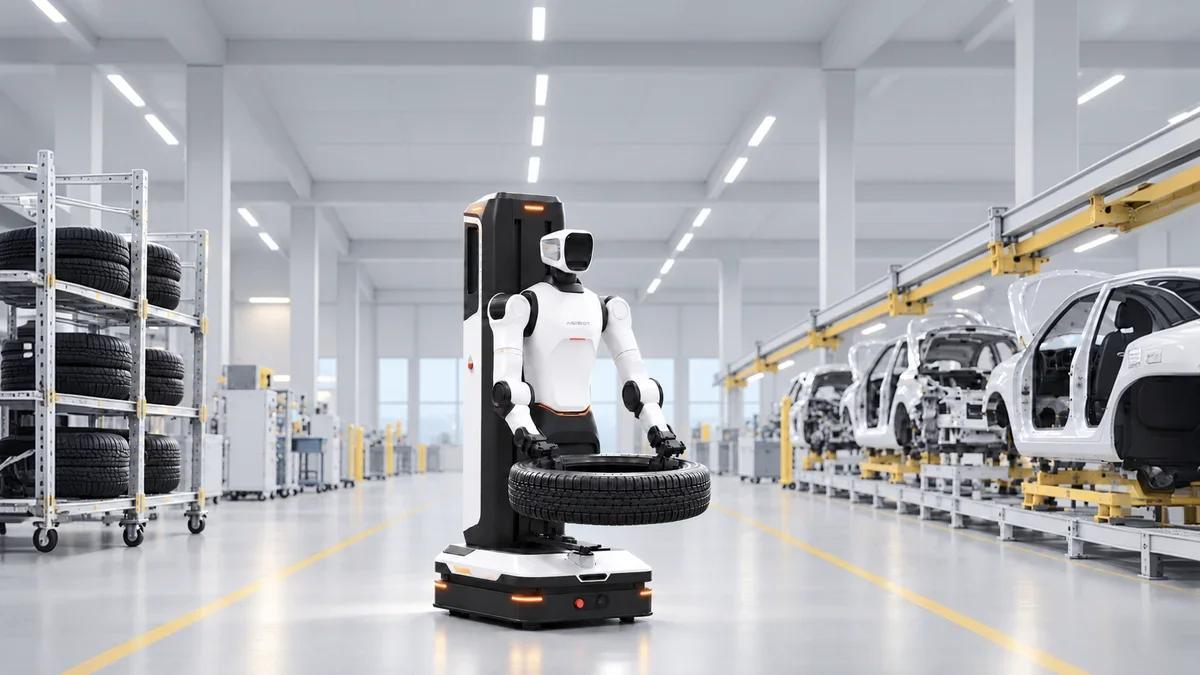
« L'humanoïde collaboratif suisse sans cage de sécurité aux bras de 2 kg soulevant 5 kg de charge. »
Pour qui est fait ce robot ? (Verdict d'Achat)
Notre analyse indépendante basée sur les retours d'ingénieurs terrain, les tests en conditions réelles et les contraintes d'infrastructure.
Profil Idéal & Cas d'Usage Recommandés
- ✓Usines manufacturières recherchant une automatisation bimanuelle collaborative sans cage de sécurité
- ✓Lignes d'assemblage automobile et électronique exigeant un déploiement autonome sous 30 jours
- ✓Cellules logistiques réalisant du kitting répétitif, de l'emballage et du tri de composants
Contre-indications & Cas à Éviter
- ✕Chantiers extérieurs accidentés ou franchissement d'escaliers sur plusieurs étages
- ✕Manutention lourde de palettes excédant 10 kg de charge bimanuelle continue
- ✕Presses d'emboutissage à très haute cadence sans coupure matérielle dédiée
Modalités d'Achat & Disponibilité Réelle : Comment l'obtenir concrètement ?
Déploiement direct d'entreprise et intégration client via Embodied AI (Lausanne / Rome)
Vérité Terrain : Autonomie IA vs Téléopération
Évaluation du degré d'indépendance du robot en conditions réelles d'exploitation.
💡 Synthèse SpecsLib : Téléopération à distance dès le premier jour basculant vers 95 % d'autonomie en 30 jours via apprentissage par imitation multimodal.
Fonctions 100% Autonomes Confirmées
- ✓Tri autonome de composants et prélèvement en bac
- ✓Mise en forme et chargement de cartons d'emballage
- ✓Acheminement de câbles et faisceaux électriques souples
- ✓Contrôle qualité automatisé et détection d'anomalies de fabrication
Opérations Nécessitant Téléopération / Supervisions
- ⚠Démarrage initial de chaîne et capture de trajectoires d'apprentissage
- ⚠Gestion des anomalies rares d'emballage et introduction de nouvelles références
- ⚠Démêlage de faisceaux de câbles non structurés en bacs vrac
Cinématique & Moteurs
Décomposition détaillée des degrés de liberté (DoF) et puissance d'actionnement.
- DoF Total
- N/A
- Mains & Doigts
- N/A
- Bras
- N/A
- Jambes
- N/A
- Buste & Cou
- N/A
- Type d'actionneurs
- Tendon-driven cable transmissions with centralized torso brushless DC actuators and series elastic compliance
Capteurs & Calculateurs
Composants de vision, calculateurs embarqués et gestion de la puissance.
- Capteurs de Vision
- Calibrated stereo RGB cameras with head-integrated depth sensing and workspace illumination
- Capteur LiDAR
- Non (Pure Vision)
- Plateforme de Calcul
- Onboard multimodal AI Edge compute for real-time kinematic control, safety monitoring, and VLA model inference
- Modèle IA Embarqué
- Embodied AI task-specific imitation learning policy stack with multimodal teleoperation telemetry transfer
Énergie & Charge
Capacité du pack lithium et charge utile admissible.
- Capacité Batterie
- N/A
- Autonomie Estimée
- N/A
- Charge Totale
- N/A
- Charge par Main
- 5 kg
- Mode de Recharge
- Continuous industrial shift deployment with automated docking (capacity not publicly disclosed)
Questions Fréquentes & Réponses d'Experts : Embodied AI AIR
Tout ce qu'il faut savoir avant d'envisager l'intégration ou l'acquisition de ce robot.
1Pourquoi AIR utilise-t-il une base mobile à roues plutôt que des jambes bipèdes ?
Les usines manufacturières disposent de sols en béton lisse où la marche bipède consomme une énergie superflue, accroît les risques de basculement et alourdit la maintenance. La base sur roues garantit une parfaite stabilité opérationnelle, des coûts réduits et un risque de chute nul aux côtés des opérateurs.
2Comment les bras par câbles de 2 kg d'AIR soulèvent-ils 5 kg sans danger pour les humains ?
En regroupant les moteurs lourds et les réducteurs à l'intérieur du buste et en transmettant l'effort par des câbles synthétiques ultralégers, le bras mobile conserve une inertie cinétique minime. En cas d'impact, il s'efface élastiquement et dissipe l'énergie avant d'exercer une force d'écrasement.
3Comment fonctionne la transition de la téléopération à l'autonomie en usine ?
Durant les premiers postes de travail, des opérateurs distants téléopèrent AIR pour assurer une cadence productive immédiate. Chaque démonstration de préhension est enregistrée pour entraîner des modèles d'imitation dédiés, permettant au robot de devenir autonome sous 30 jours avec un taux de succès de 95 %.
Duels Face-à-Face Recommandés
Confrontez ce robot directement aux autres plateformes du marché en 1 clic :