 Piloto industrial y despliegue empresarial / Humanoide colaborativo sin jaulaCH • 2026
Embodied AI AIR
Embodied AI • Switzerland
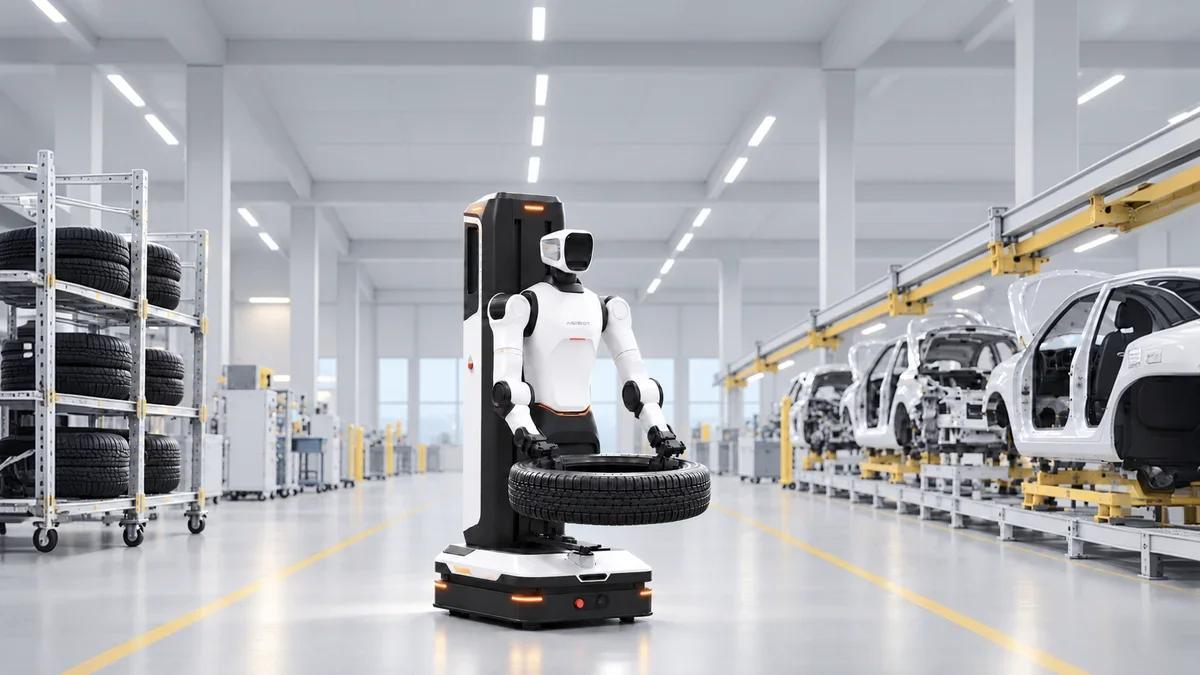
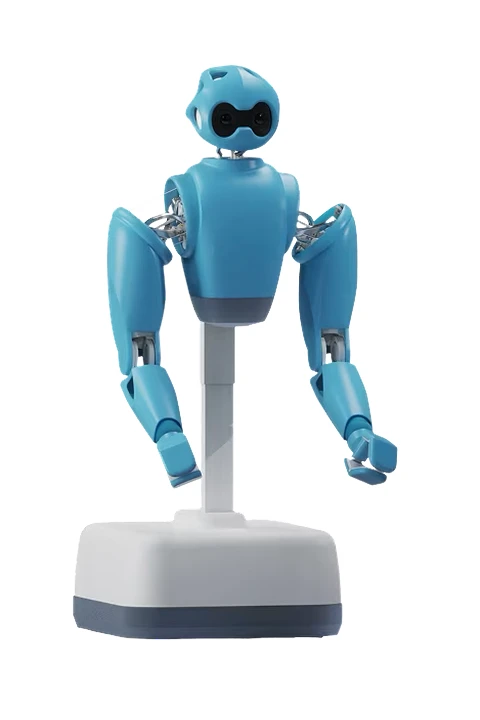
« El humanoide colaborativo suizo sin jaula de seguridad con brazos de 2 kg capaces de levantar 5 kg. »
¿Para quién está pensado este robot? (Dictamen)
Notre analyse indépendante basée sur les retours d'ingénieurs terrain, les tests en conditions réelles et les contraintes d'infrastructure.
Perfil Ideal y Casos de Uso Recomendados
- ✓Fábricas de manufactura que buscan automatización bimanual colaborativa sin jaulas de seguridad
- ✓Líneas de ensamblaje automotriz y electrónica que demandan despliegues autónomos en 30 días
- ✓Células logísticas con operaciones repetitivas de kitting, empaquetado y clasificación de piezas
Contraindicaciones y Quién Debería Evitarlo
- ✕Obras exteriores accidentadas o ascenso de escaleras entre múltiples plantas
- ✕Manipulación pesada de palés que supere los 10 kg de carga bimanual continua
- ✕Prensas de estampación de alta velocidad sin paradas de emergencia específicas
Modalidades de Compra y Disponibilidad Real : Comment l'obtenir concrètement ?
Despliegue directo empresarial e integración personalizada mediante Embodied AI (Lausana / Roma)
Realidad Operativa: Autonomía IA vs Teleoperación
Evaluación del grado de independencia en entornos reales de trabajo.
💡 Synthèse SpecsLib : Teleoperación remota desde el primer día que evoluciona hacia un 95 % de ejecución autónoma en 30 días mediante aprendizaje por imitación multimodal.
Funciones 100% Autónomas Confirmadas
- ✓Clasificación autónoma de componentes y recogida en contenedores
- ✓Inducción y plegado de cajas de cartón
- ✓Guiado de cableados y arneses eléctricos flexibles
- ✓Inspección de calidad automatizada y detección de defectos de montaje
Operaciones que Requieren Teleoperación
- ⚠Arranque inicial de turno y captura de demostraciones de entrenamiento
- ⚠Gestión de excepciones imprevistas de empaque y nuevas referencias SKU
- ⚠Desembrollo de cableados no estructurados en tolvas a granel
Cinématique & Moteurs
Desglose de grados de libertad (DoF) y potencia de actuadores.
- DoF Total
- N/A
- Manos y Dedos
- N/A
- Brazos
- N/A
- Piernas
- N/A
- Torso y Cuello
- N/A
- Tipo de Actuadores
- Tendon-driven cable transmissions with centralized torso brushless DC actuators and series elastic compliance
Capteurs & Calculateurs
Cámaras de percepción, chips de cálculo embarcados y arquitectura de batería.
- Sensores de Visión
- Calibrated stereo RGB cameras with head-integrated depth sensing and workspace illumination
- Sensor LiDAR
- Non (Pure Vision)
- Plataforma de Cálculo
- Onboard multimodal AI Edge compute for real-time kinematic control, safety monitoring, and VLA model inference
- Modelo IA Embarcado
- Embodied AI task-specific imitation learning policy stack with multimodal teleoperation telemetry transfer
Énergie & Charge
Capacité du pack lithium et charge utile admissible.
- Capacidad Batería
- N/A
- Autonomía Estimada
- N/A
- Carga Total
- N/A
- Carga por Mano
- 5 kg
- Método de Recarga
- Continuous industrial shift deployment with automated docking (capacity not publicly disclosed)
Preguntas Frecuentes y Respuestas de Expertos : Embodied AI AIR
Todo lo que necesita saber antes de evaluar o adquirir este humanoide.
1¿Por qué AIR utiliza una base móvil con ruedas en lugar de piernas bípedas?
Las plantas de fabricación cuentan con suelos pulidos y uniformes donde la locomoción bípeda consume energía excesiva, incrementa riesgos de vuelco y añade complejidad mecánica innecesaria. La base con ruedas proporciona estabilidad sobresaliente, costes reducidos y riesgo nulo de caídas junto a los trabajadores.
2¿Cómo levantan 5 kg los brazos de 2 kg de AIR por tendones sin poner en peligro a las personas?
Al centralizar los motores y reductores pesados en el torso y transmitir la potencia mediante cables sintéticos ligeros, el brazo en movimiento presenta una inercia cinética mínima. Si se produce un contacto imprevisto, la estructura cede elásticamente y disipa la energía antes de aplicar fuerzas lesivas.
3¿Cómo funciona la transición de teleoperación a autonomía en entornos industriales?
Durante los primeros turnos, teleoperadores humanos controlan AIR para garantizar producción inmediata. Cada demostración de manipulación se almacena para entrenar modelos neuronales de imitación específicos, permitiendo que el robot asuma el trabajo autónomo en unos 30 días con un 95 % de éxito.
Duelos Recomendados
Confronte este robot cara a cara contra otros líderes con 1 solo clic: