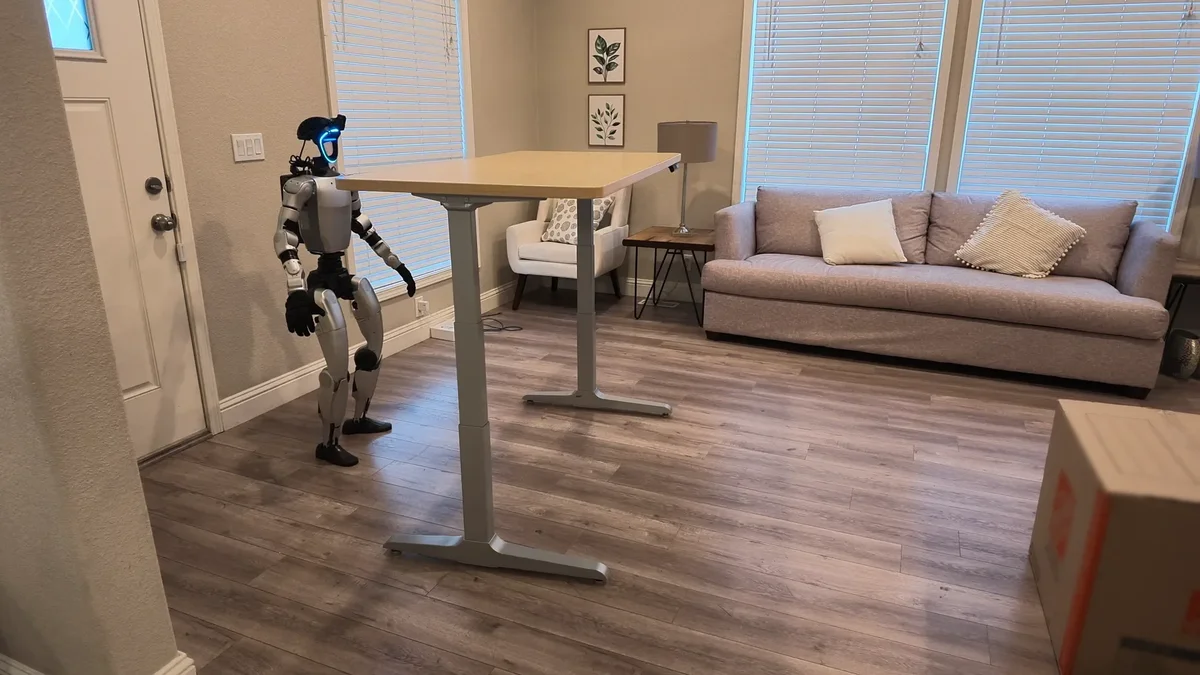
Apple ha entrado de lleno en la vanguardia de la inteligencia artificial encarnada y la robótica bípeda. A través de un artículo científico fundamental y la publicación de código abierto titulada Perceptive Humanoid Motion from Simulation (arXiv:2611.06908), un equipo de investigación de Apple AI/ML liderado por Vladlen Koltun, Siyuan Hu, Abulikemu Abuduweili y colaboradores ha presentado HALO (Humanoid Autonomy, Learned in Simulation, running Onboard).
Este desarrollo supera el principal obstáculo en la robótica humanoide: la escasez de datos emparejados de entrenamiento sensorial y motriz en el mundo real. En lugar de invertir miles de horas en teleoperación manual mediante visores de realidad virtual o trajes de captura de movimiento, Apple entrenó a HALO íntegramente dentro de 1.000 hogares virtuales generados por procedimientos computacionales. Al transferirse directamente sin ajustes previos (zero-shot) a un robot bípedo comercial Unitree G1 con un ordenador Apple Mac mini M4 Pro instalado en su espalda, HALO logró una tasa de éxito sobresaliente del 91 % en 360 pruebas físicas reales dentro de viviendas no cartografiadas.
Superar el cuello de botella de la teleoperación con física sintética
Durante años, las iniciativas comerciales de humanoides como Tesla Optimus, Figure AI o Sanctuary AI han dependido en gran medida de la teleoperación humana: personas equipadas con mandos o sensores que guían físicamente los brazos del robot en tareas repetitivas. Esta técnica requiere al menos una hora de trabajo humano por cada hora de datos capturados, lo que limita de forma severa el escalado masivo.
Apple optó por un enfoque basado en computación sintética a gran escala:
- 1.000 viviendas virtuales procedimentales: Mediante motores de simulación como Infinigen e Isaac Gym, se crearon 1.000 casas tridimensionales con 48.213 estancias amuebladas y geometrías realistas.
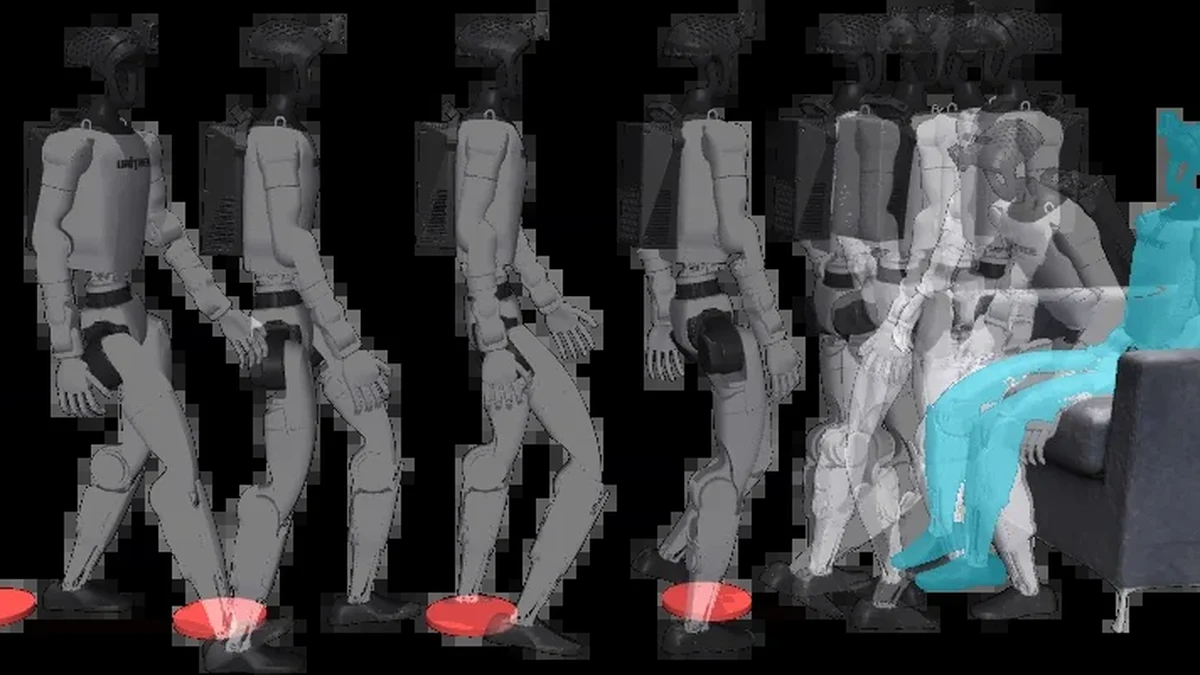
- 33 filtros geométricos y cinemáticos estrictos: Un planificador cinemático automatizado (Kimodo) propuso secuencias motrices (caminar, girar, sentarse, reptar), descartando cualquier deslizamiento irregular o colisión corporal mediante 33 comprobaciones geométricas continuas.
- Aleatorización visual exhaustiva: Las cámaras virtuales simularon 8 distorsiones ópticas reales, incluyendo iluminación tenue, contraluces intensos, desenfoque por movimiento y ruido de sensor.
- Potencia de cálculo industrial: La creación del conjunto de datos ocupó 250 GPU NVIDIA H100, el entrenamiento del generador de difusión requirió 64 GPU NVIDIA B200 y el aprendizaje por refuerzo del seguidor motor se realizó en 4 GPU H100.
Sin haber visto nunca una vivienda real durante su entrenamiento, la red neuronal adquirió un repertorio motriz complejo: sentarse en diferentes sillas y sofás tapizados, desplazarse hacia objetos específicos solicitados mediante voz, gatear bajo mesas de oficina bajas, cruzar puertas entreabiertas de lado y desplazar cajas voluminosas por el suelo.
Arquitectura integrada a bordo: procesadores Apple Silicon y control embebido
En lugar de delegar el procesamiento a servidores remotos en la nube (lo cual introduce retardos peligrosos y deja inoperativo al robot si se pierde la conexión Wi-Fi), Apple diseñó HALO para funcionar de forma 100 % local en el propio dispositivo. La solución combina el chasis físico del Unitree G1 con dos módulos informáticos complementarios:
- La unidad de cálculo dorsal (Apple Mac mini M4 Pro): Un ordenador Mac mini estándar con procesador Apple M4 Pro y 64 GB de memoria unificada (con un ancho de banda de 273 GB/s) se aloja en una carcasa protectora impresa en 3D en la espalda del robot. Procesa la señal de una cámara RGB egocéntrica de 120 grados (OAK-1W).
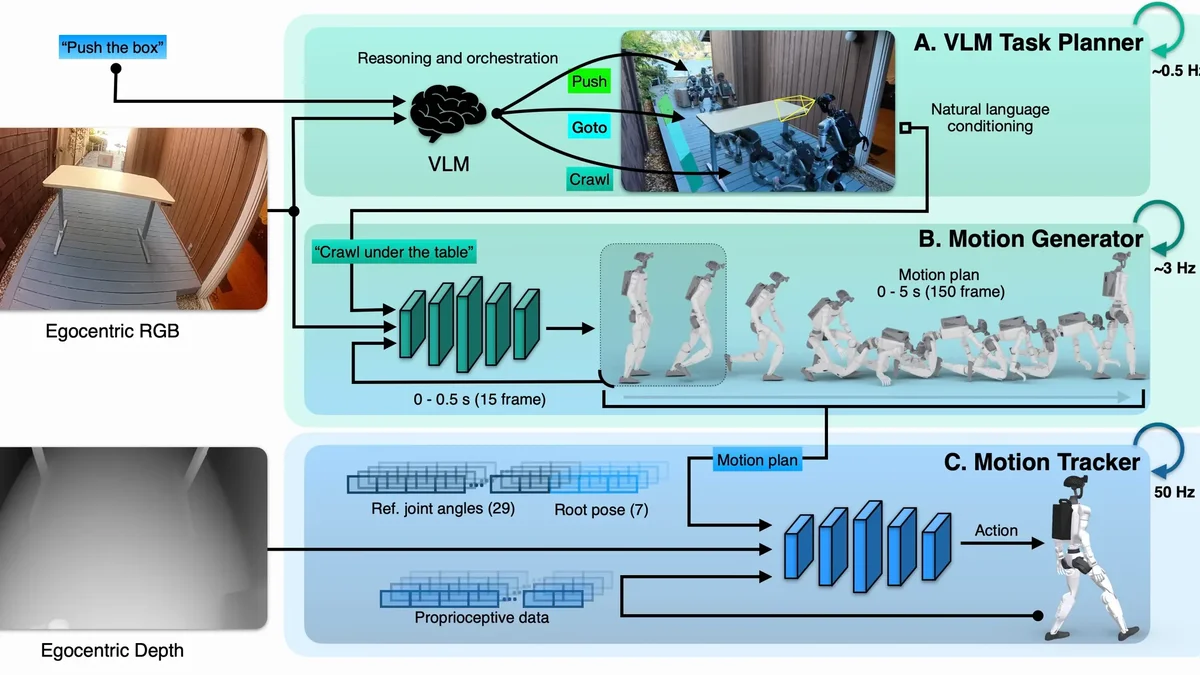
- Planificador de tareas VLM (~0,5 Hz): Procesa un modelo fundacional de visión y lenguaje (basado en Qwen) cada 2 segundos para interpretar órdenes habladas y descomponer objetivos complejos en pasos atómicos.
- Generador cinemático (~3 Hz): Un decodificador basado en Diffusion Transformer (DiT) con emparejamiento de flujos (flow matching) y 15 pasos de integración calcula 5 segundos de movimiento corporal completo (150 fotogramas de 36 parámetros cinemáticos). Los primeros 0,5 segundos (15 fotogramas) se validan y se retroalimentan como señales de estado seguras.
- La unidad integrada en el chasis (NVIDIA Jetson Orin NX): Situada en el torso del Unitree G1, recibe las imágenes de profundidad egocéntrica desde un sensor inferior a 55 grados y los datos propioceptivos de los actuadores.
- Seguidor motor (50 Hz): Una política de control entrenada mediante aprendizaje por refuerzo en MuJoCo sigue la trayectoria cinemática a una frecuencia constante de 50 Hz, calculando los pares de fuerza y ángulos para las 29 articulaciones mecánicas.
Evaluación física en el mundo real: 91 % de éxito en 360 pruebas
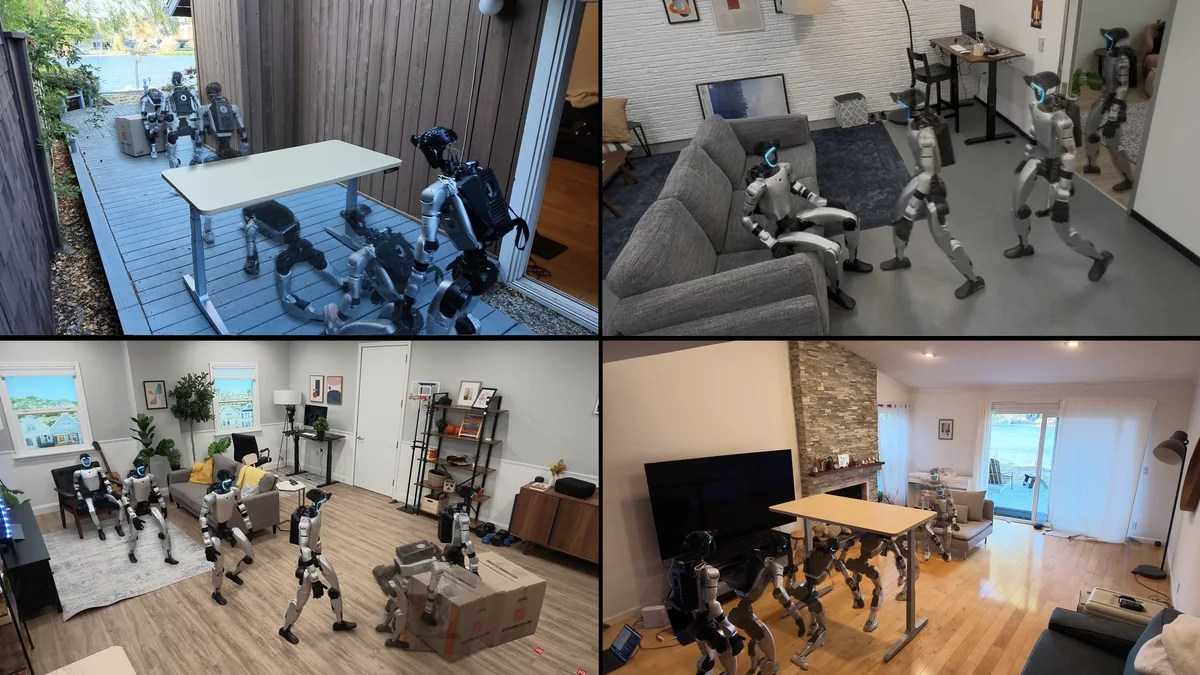
Para verificar la solidez del aprendizaje simulado en entornos habitados reales, Apple puso a prueba a HALO en seis espacios cotidianos no mapeados, que abarcaron apartamentos, cocinas de oficinas y terrazas exteriores de madera.
A lo largo de 360 pruebas físicas independientes, el sistema alcanzó una tasa de éxito global del 91 %:
- Acción de sentarse en sillas y sofás: Entre un 84 % y un 92 % de éxito, incluso rodeando obstáculos imprevistos en la trayectoria.
- Gateo bajo mesas y escritorios: 94 % de efectividad desplazándose a cuatro patas por debajo de muebles donde los algoritmos bípedos habituales no pueden operar.
- Paso por puertas estrechas: Desplazamiento lateral fluido a través de aberturas reducidas que apenas superan el ancho de hombros del robot.
- Encadenamiento de tareas continuas: El orquestador coordinó de forma autónoma misiones largas: atravesar una estancia, agacharse bajo una mesa, retirar una caja que bloqueaba el paso, acompañar a una persona y finalizar sentándose en un sofá al llegar a destino.
Con la liberación pública del código, los modelos y las herramientas de simulación en GitHub, Apple ofrece una aportación de referencia a la comunidad científica. La investigación confirma que el silicio comercial de consumo combinado con simulaciones físicas realistas puede sustituir la costosa teleoperación humana, acelerando la llegada de humanoides verdaderamente autónomos a entornos cotidianos. Para analizar cómo se posiciona la plataforma de código abierto Unitree G1 frente a los humanoides de planta industrial, consulte nuestra comparativa de ingeniería ASUS Gallop vs Unitree G1.