
Boston Dynamics ha revelado una importante actualización de hardware para su robot humanoide eléctrico de próxima generación, Atlas: una mano totalmente articulada y muy diestra, diseñada específicamente para entornos industriales exigentes y el uso de herramientas. Este desarrollo marca una clara transición del robot, pasando de la locomoción dinámica a tareas de manipulación concretas.
Un diseño de 4 dedos y 13 GDL
El nuevo efector final cuenta con 13 grados de libertad (GDL) distribuidos en una configuración de cuatro dedos: un pulgar oponible y tres dedos principales. Los ingenieros de Boston Dynamics decidieron omitir el dedo meñique para reducir la complejidad y los puntos de fallo mecánico, manteniendo al mismo tiempo la destreza necesaria para tareas diseñadas para humanos.
A diferencia de las pinzas simples del antiguo Atlas hidráulico, esta mano se acciona de forma directa sin el uso de cables frágiles a través de las articulaciones. Está equipada con sensores táctiles basados en la presión que proporcionan la retroalimentación crítica necesaria para el aprendizaje por refuerzo (sim-to-real). Esto permite a Atlas ejecutar manipulaciones complejas, como reorientar objetos pesados de manera fluida en la palma de su mano.
Uso de herramientas en la fábrica
El objetivo principal de esta mayor destreza es la operación autónoma de herramientas. Las nuevas manos están diseñadas para manejar equipos con gatillo, como taladros, atornilladores y sopletes de soldadura, sin requerir accesorios especializados en la muñeca.
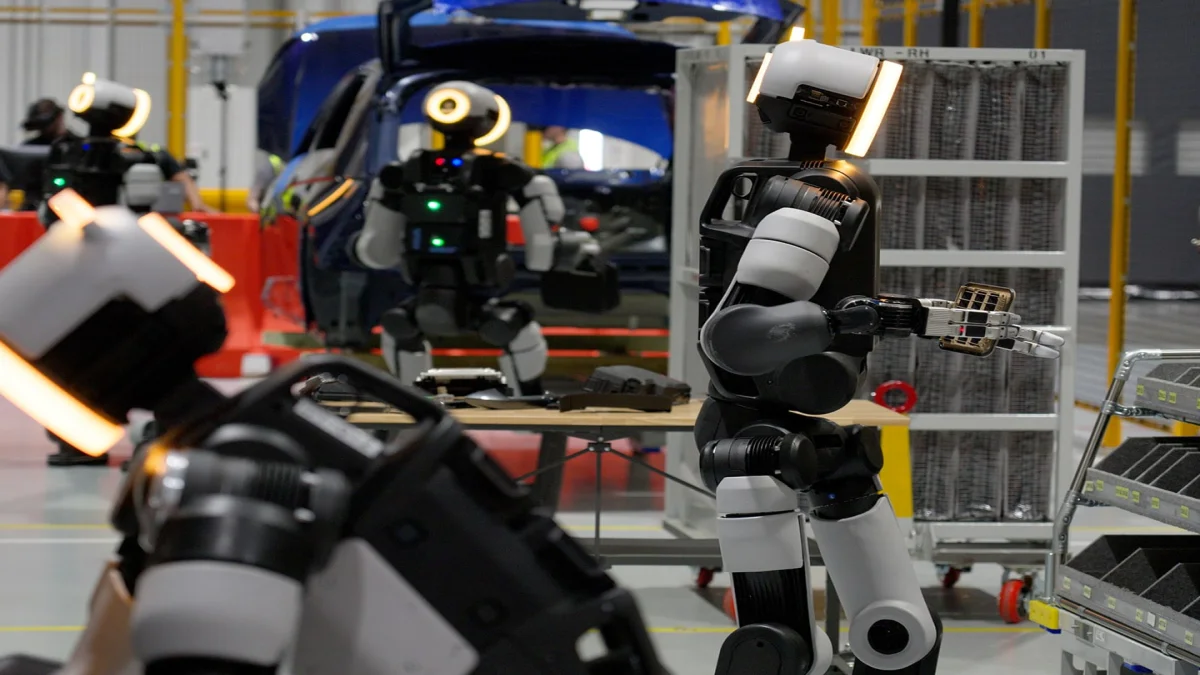
Este anuncio de hardware coincide con el despliegue de unidades Atlas en el recién inaugurado Robotics Metaplant Application Center (RMAC) dentro del campus de fabricación de Hyundai en Georgia, EE. UU. En el RMAC, los robots se entrenan activamente para integrarse en los flujos de trabajo automotrices, validando el retorno de inversión (ROI) de los humanoides en la industria pesada.
Al priorizar la fiabilidad, la detección táctil densa y una arquitectura simplificada de cuatro dedos, Boston Dynamics impulsa a Atlas más allá de las demostraciones de movilidad, posicionándolo directamente en el ámbito competitivo de la IA encarnada industrial. A medida que los modelos de fundación y el aprendizaje por refuerzo (sim-to-real) maduren en estas complejas plataformas humanoides, el efecto de filtración tecnológica acelerará inevitablemente las capacidades de la robótica autónoma de consumo, incluyendo la próxima generación de robots cortacésped basados en visión que operan en entornos exteriores impredecibles.