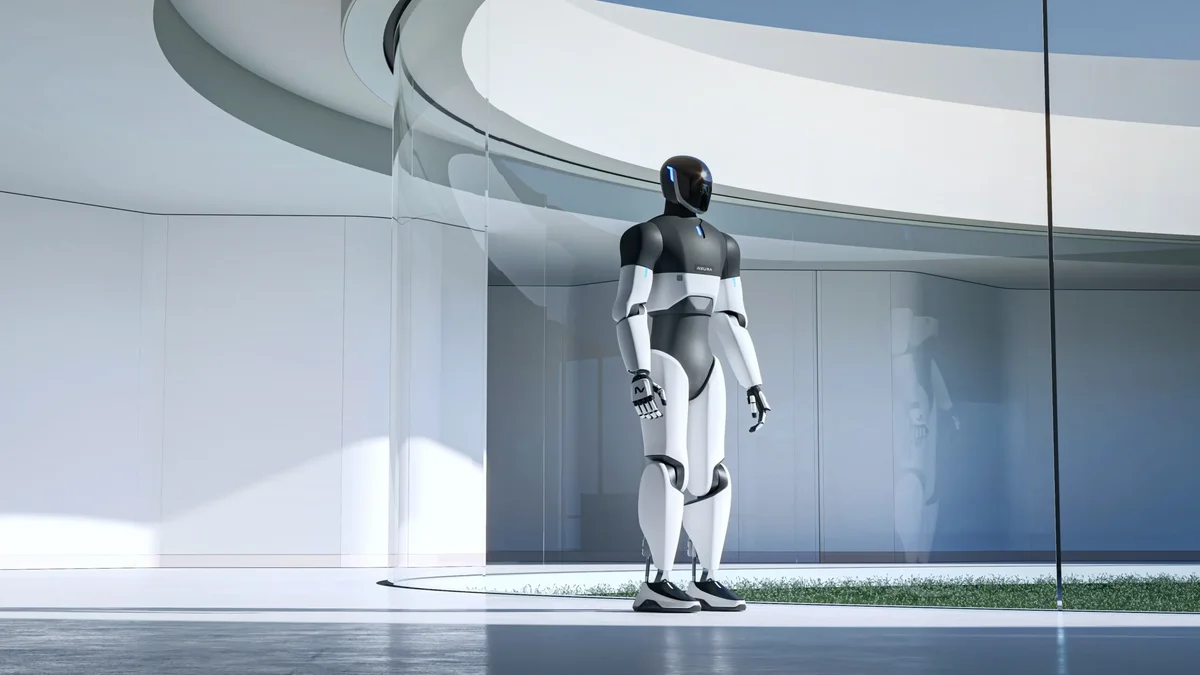
Con sede en Metzingen, Alemania, NEURA Robotics ha presentado oficialmente Neuron AI, su modelo fundacional multimodal para inteligencia artificial física (Physical AI), acompañado de demostraciones autónomas clave sobre su robot humanoide bípedo insignia, el 4NE1. Desarrollado y entrenado en Alemania, Neuron AI supera la visión computacional tradicional integrando visión 3D, piel táctil artificial, detección de fuerza, sonido acústico y telemetría de actuadores con memoria temporal unificada bajo una arquitectura Perception-Language-Action (PLA).
Este lanzamiento sitúa a NEURA Robotics como el principal referente europeo en la carrera global por la IA encarnada, compitiendo directamente con los gigantes de Silicon Valley y los programas chinos. En lugar de procesar cada sensor de manera aislada, Neuron AI proyecta todas las modalidades en un espacio latente compartido, permitiendo al robot razonar sobre el contacto mecánico, piezas ocultas y fricciones que las cámaras no pueden registrar.
Más allá de la visión: piel táctil, audio direccional y permanencia de objetos
Los modelos clásicos Vision-Language-Action (VLA) tropiezan con frecuencia en entornos industriales y domésticos porque la línea de visión se bloquea con facilidad por los propios brazos del robot o la estructura de las máquinas. Los humanos compensan esta falta de visibilidad sintiendo si la rosca de un tornillo ha encajado o escuchando el clic de un conector de seguridad.
Neuron AI incorpora estos mismos circuitos de retroalimentación en su red neuronal. Al procesar lecturas táctiles de alta frecuencia procedentes de la piel artificial del 4NE1, mediciones de par articular en cada eje y señales acústicas, el robot puede realizar tareas de inserción y agarre a ciegas:
- Verificación acústica de procesos: comprobación del encastre de pasadores, fijaciones mecánicas y soldaduras mediante firmas sonoras.
- Sensibilidad táctil en toda la superficie: medición de fricción, microdeslizamientos y presión de contacto en los dedos antes de levantar objetos delicados o deformables.
- Memoria temporal continua: capacidad de permanencia del objeto. Si una pieza se desliza detrás de una máquina fuera del alcance visual, Neuron AI mantiene su posición en memoria y coordina maniobras de recuperación basadas en acciones previas.
Arquitectura de hardware del 4NE1: 55 grados de libertad y seguridad cobótica
La plataforma principal que ejecuta Neuron AI es el 4NE1 (pronunciado “For Anyone”), el humanoide cognitivo de tamaño humano de NEURA. Con una altura de 1,80 metros y un peso operativo de 80 kilogramos, el 4NE1 traslada la rigurosa seguridad de la robótica colaborativa alemana (cobots) a un chasis bípedo:
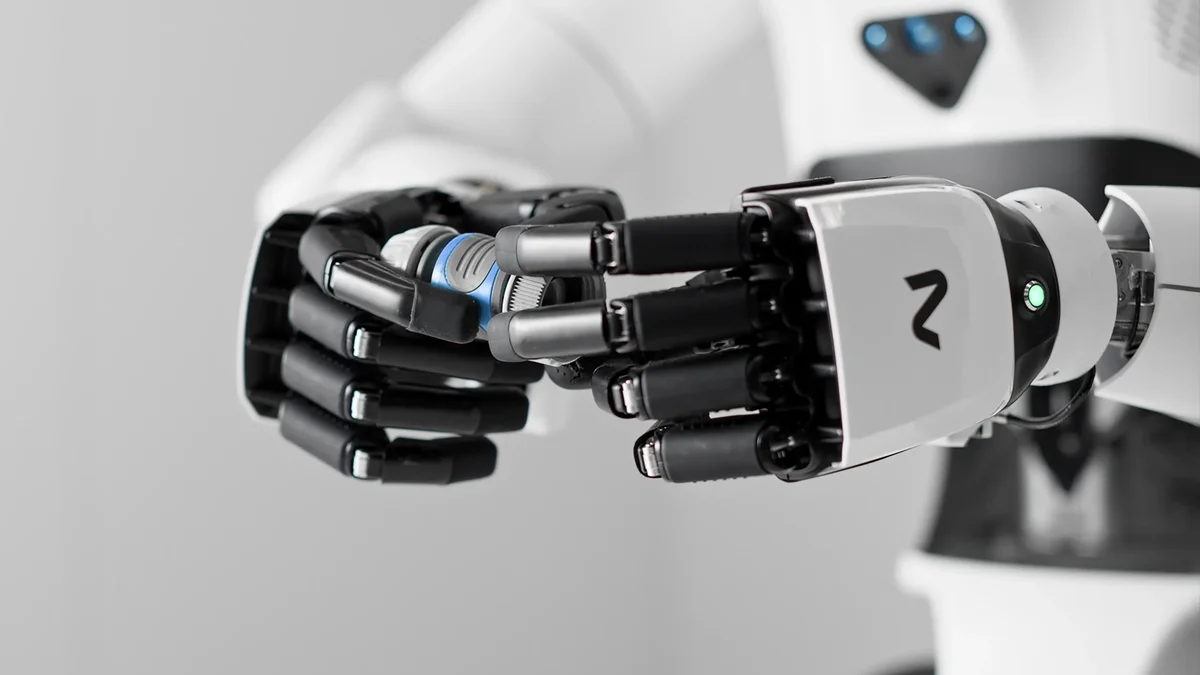
- 55 grados de libertad (GDL): 14 GDL en los brazos (7 GDL por brazo), 12 GDL en las piernas (6 GDL por pierna), 5 GDL en torso y cuello, y 24 GDL en las manos diestras (12 GDL activos en cada mano de 5 dedos).
- Sensores de par articular integrados: cada articulación incorpora reductores armónicos de alta precisión con codificadores absolutos y sensores de par para un control de fuerza elástico.
- Locomoción y autonomía: velocidad de marcha dinámica de hasta 5 km/h y entre 6 y 8 horas de autonomía por carga con baterías intercambiables en caliente para cobertura industrial ininterrumpida 24/7.
- Piel sensorial artificial en todo el cuerpo: revestimiento sensible patentado que detecta la presencia humana sin contacto y detiene el robot en milisegundos ante el más mínimo choque imprevisto, permitiendo el trabajo sin vallas de protección.
- Capacidad de carga útil: manipulación de 10 kg por mano (hasta 20 kg con ambas manos) y soporte de cargas estáticas de hasta 100 kg en posturas de elevación específicas.
Para revisar todas las especificaciones cinemáticas, motores y datos de fábrica, consulta la ficha técnica completa del NEURA 4NE1 en nuestro directorio de robótica, o analiza cómo se compara frente a los líderes norteamericanos en nuestros cara a cara: NEURA 4NE1 frente a Figure 02 y NEURA 4NE1 frente a Tesla Optimus Gen 2.
Tres pilares de datos y el ecosistema de flotas Neuraverse
Los modelos fundacionales de IA física requieren conjuntos de datos de interacción sincronizados que no existen en internet. NEURA Robotics entrena Neuron AI mediante tres fuentes complementarias:
- Datos físicos del mundo real: recopilados en los centros de entrenamiento NEURA Gym en Metzingen y en la universidad RWTH Aachen. Flotas de robots ejecutan secuencias de trabajo registrando visión, fuerzas, tacto, sonido y trayectorias simultáneas. Acuerdos industriales con gigantes como Bosch y Schaeffler aportan tolerancias reales de fábrica.
- Variaciones amplificadas por simulación: el motor Data Amplifier de NEURA genera millones de permutaciones sintéticas que simulan cambios de iluminación, texturas, elasticidad de materiales y obstáculos imprevistos.
- Demostraciones humanas con trajes sensoriales: especialistas equipados con trajes de teleoperación transfieren destreza y coordinación motriz de alta fidelidad.
Una vez validada una habilidad, se despliega mediante Neuraverse, una plataforma en la nube diseñada para actualizar flotas de robots en plantas cliente. La métrica clave es el Time-to-Skill, el tiempo que tarda una flota en aprender y ejecutar un nuevo proceso fabril con precisión industrial.
Demostración en directo: 11 minutos de lavandería autónoma en NVIDIA GTC Berlín
Para demostrar que Neuron AI domina la planificación de horizonte largo frente a acciones cortas programadas, NEURA Robotics realiza una demostración en vivo en NVIDIA GTC Berlín 2026 (Station-Berlin, Stand #3031, del 20 al 22 de octubre).
Durante la prueba, el 4NE1 completa sin ayuda humana un ciclo doméstico continuo de once minutos:
- Identificación y clasificación de prendas variadas desde un cesto.
- Apertura suave de la escotilla de una lavadora mediante el pestillo mecánico.
- Introducción de la ropa en el tambor, dosificación de detergente y cierre hermético de la puerta.
- Ajuste del selector rotativo y pulsación del botón de inicio.
- Vaciado de la ropa húmeda tras el lavado y traslado ordenado a una secadora contigua.
La manipulación de prendas de vestir blandas es un desafío complejo debido a que las telas se deforman de manera impredecible. El éxito depende por completo de la capacidad de Neuron AI para combinar tacto, memoria de objetos y reajuste de agarre sin teleoperación.
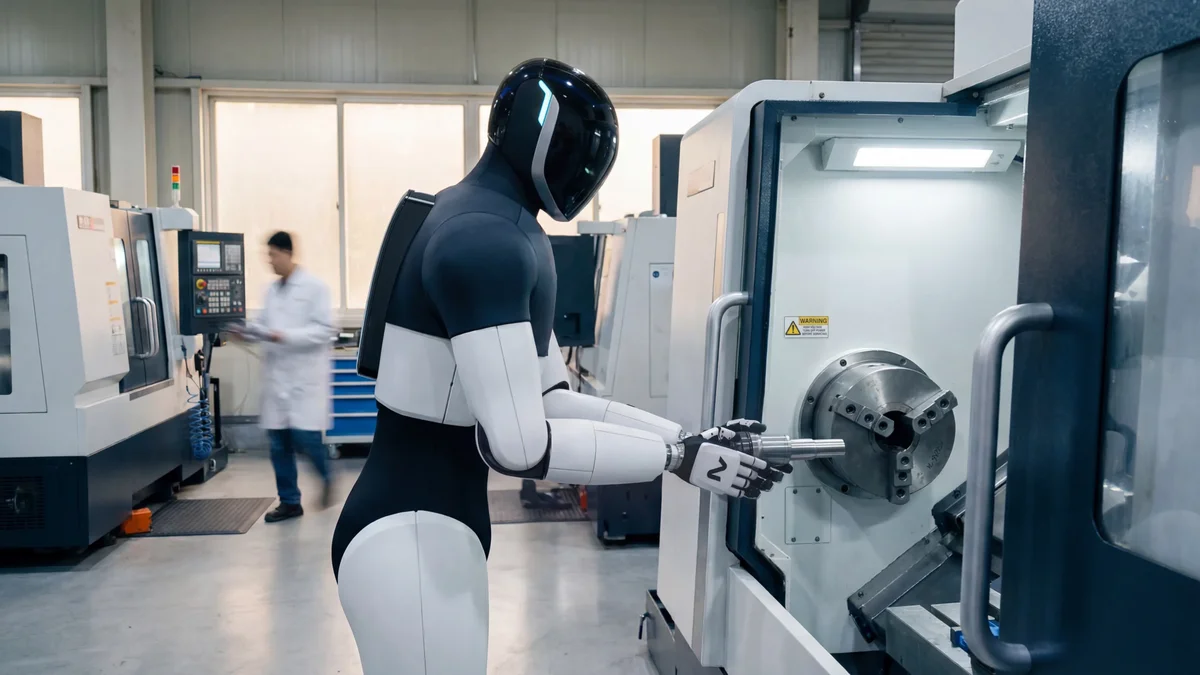
Con los primeros contratos de arrendamiento piloto en marcha en plantas automotrices, talleres de mecanizado y hospitales en Europa, NEURA Robotics confirma que el continente puede liderar el desarrollo de modelos de IA física con rigor de ingeniería mecánica.