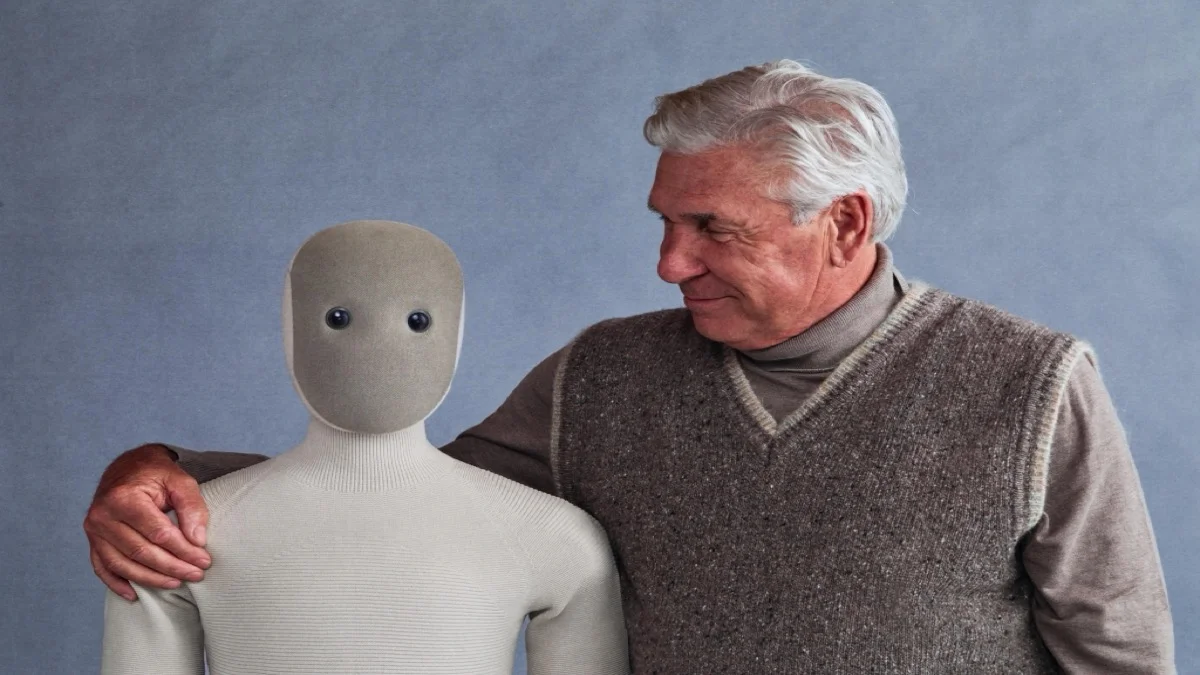
La compañía 1X Technologies ha iniciado formalmente la producción a escala comercial de su robot humanoide bípedo NEO en sus instalaciones de Hayward, California. Respaldada por el fondo de inversión de OpenAI y EQT Ventures, la firma nacida en Noruega traslada la robótica humanoide desde las naves industriales directamente hacia los hogares privados, con las primeras entregas programadas antes de concluir 2026.
Mientras competidores como Tesla, Figure AI o Boston Dynamics centran sus desarrollos en estaciones fabriles con estructuras rígidas de 70 a 90 kg, 1X ha diseñado a NEO bajo una premisa técnica completamente diferente: la seguridad pasiva y la convivencia familiar en espacios cerrados.
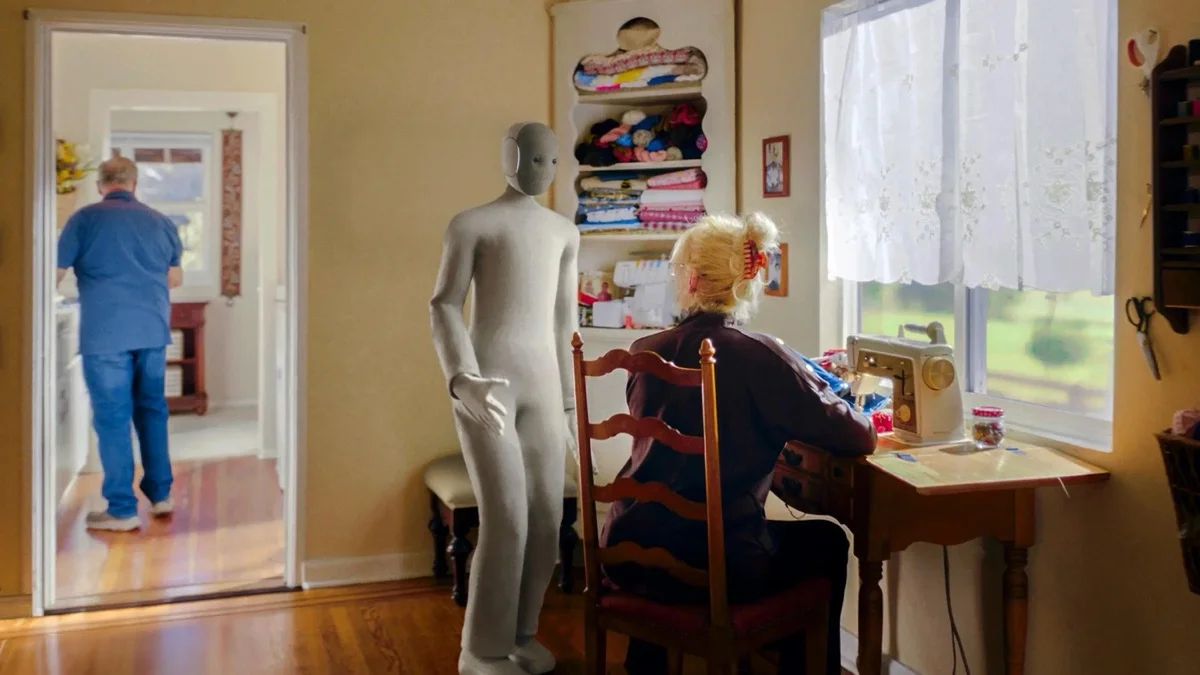
Cinemática flexible por tendones adaptada al hogar
Con 1,65 metros de estatura y apenas 30 kg de peso, NEO pesa aproximadamente la mitad que los humanoides industriales tradicionales. Esta drástica reducción se logra mediante un sistema de articulación biomimético impulsado por cables y tendones, eliminando los voluminosos reductores mecánicos pesados y sustituyéndolos por servomotores de accionamiento directo de baja inercia.
Las especificaciones técnicas más relevantes comprenden:
- Peso y dimensiones: 30 kg de masa total y 1,65 m de altura, recubierto por un traje acolchado de punto textil que neutraliza puntos de pellizco y amortigua cualquier contacto accidental.
- Nivel acústico: Apenas 22 dB en movimiento continuo, lo que lo vuelve prácticamente imperceptible en una sala silenciosa, lejos de los zumbidos característicos de la robótica de fábrica.
- Grados de libertad: 38 grados de libertad activos repartidos por todo el cuerpo, permitiendo un paso bípedo natural, agacharse de forma estable y giros corporales fluidos.
- Batería y autonomía: Un acumulador de 48 V y 0,9 kWh que proporciona hasta 4 horas de trabajo ininterrumpido, con retorno autónomo a una base de recarga plana.
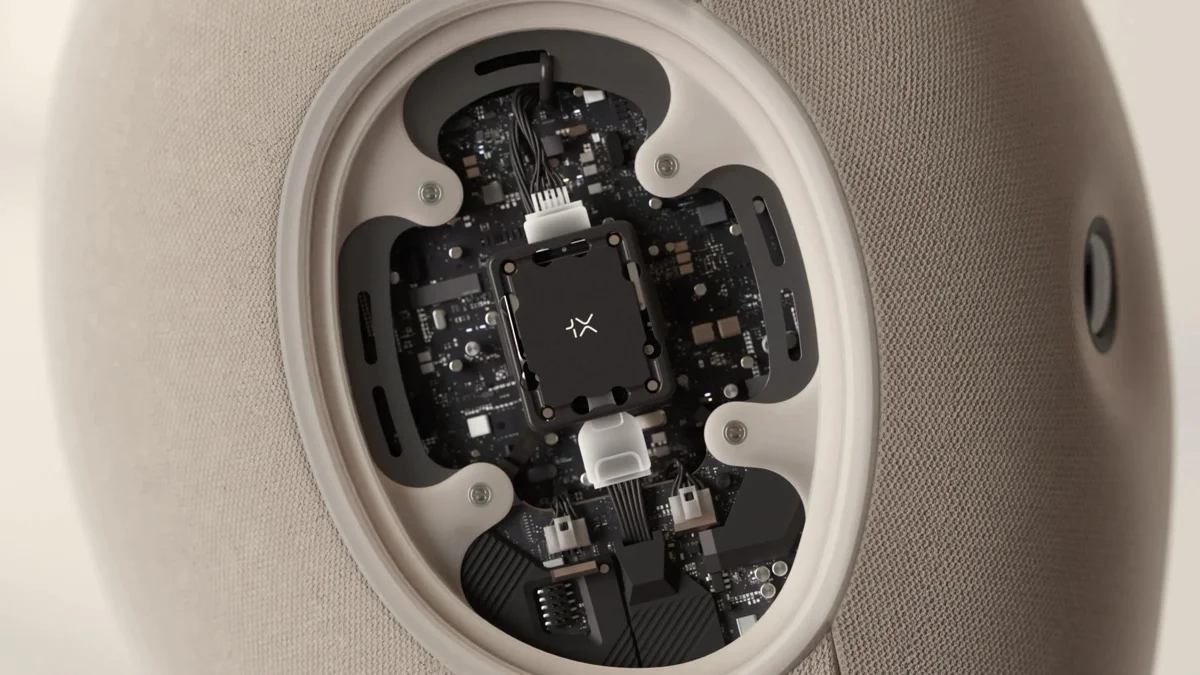
Manos de 25 grados de libertad y control híbrido
Manipular utensilios domésticos cotidianos exige una sensibilidad táctil imposible de alcanzar con pinzas rígidas. NEO incorpora manos de última generación con 25 grados de libertad por mano, complementadas con sensores de presión integrados y recubrimiento sintético de alto agarre.
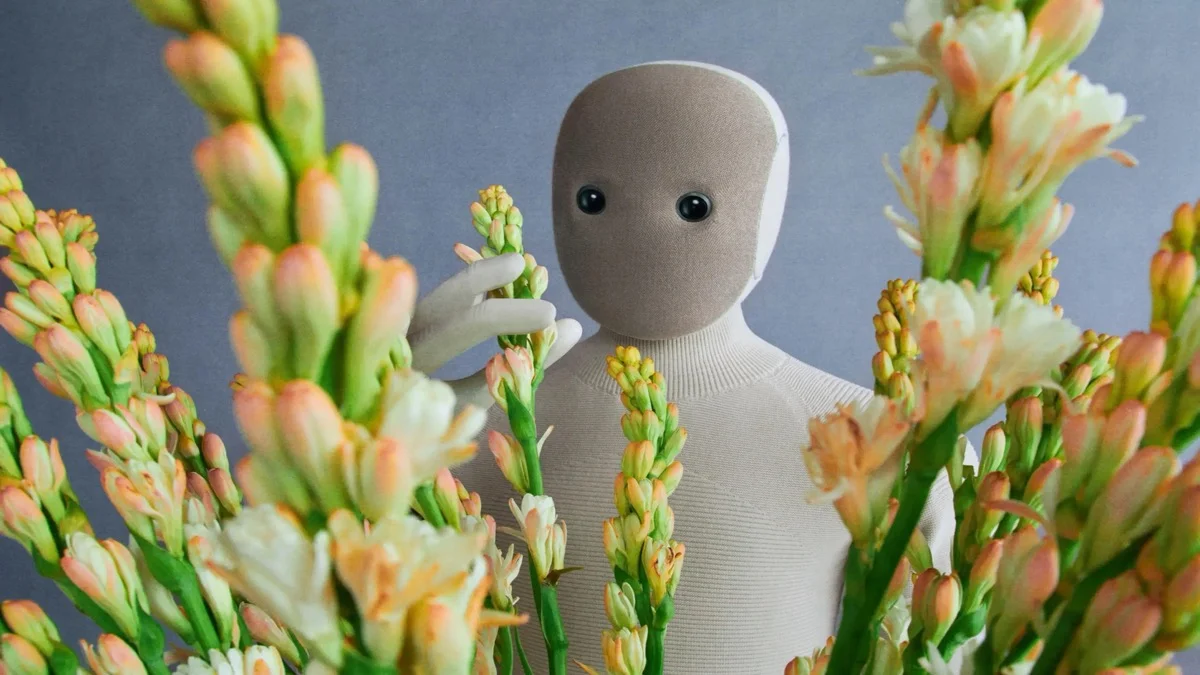
Esta destreza le permite agarrar con precisión copas de cristal, ropa delicada o elementos botánicos frágiles sin aplastarlos ni dejarlos resbalar.
En el apartado de autonomía, 1X combina modelos de inteligencia física local (desarrollados junto a 1X World Model Lab y la tecnología de OpenAI) con un sistema de respaldo remoto denominado Modo Experto. Si el robot afronta una situación imprevista, como una cerradura compleja o un electrodoméstico desconocido, un operador humano cualificado puede asistir temporalmente la maniobra a distancia mediante conexión cifrada. Cada intervención alimenta la base de entrenamiento, mejorando las capacidades autónomas de todos los dispositivos vía actualizaciones remotas.
Dos visiones divergentes: 1X NEO frente a Unitree G1 por debajo de los 20.000 $
El inicio de la producción de 1X NEO marca un contraste directo con la otra referencia humanoide accesible del mercado, el Unitree G1, disponible desde 16.000 dólares. Aunque ambas plataformas compiten en el rango asequible de menos de 20.000 dólares, sus decisiones de ingeniería resultan opuestas:
- Accionamiento y nivel acústico: El Unitree G1 recurre a reductores cicloidales de alto par, ruidosos y de notable rigidez mecánica, pensados primordialmente para laboratorios de robótica e investigación. Por contra, el 1X NEO apuesta por tendones silenciosos de apenas 22 dB y un exterior acolchado de punto textil diseñado para garantizar la seguridad física pasiva ante niños y personas mayores.
- Autonomía y utilidad práctica: Mientras Unitree prioriza la agilidad acrobática y la flexibilidad para desarrolladores, 1X propone un asistente doméstico integrado impulsado por modelos multimodales de OpenAI y asistencia remota cifrada.
Pueden consultar las especificaciones técnicas completas y métricas comparativas en la ficha técnica de 1X NEO y en nuestro directorio de robótica humanoide.