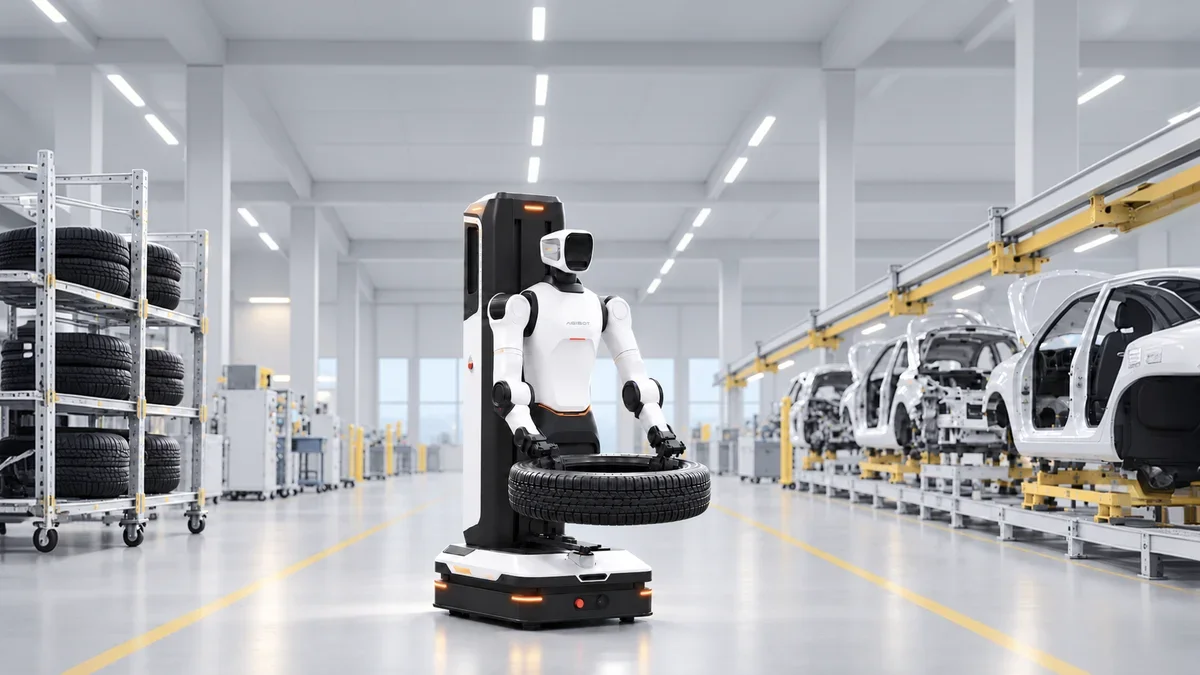
Lors de l’AGIBOT Innovation Day 2026 tenu à Shanghai, le constructeur chinois d’intelligence artificielle incarnée AGIBOT a présenté une feuille de route d’ingénierie majeure visant à faire basculer l’industrie robotique de la course aux prototypes vers la mesure du travail physique utile et autonome. Sous la conduite de Peng Zhihui, cofondateur, président et directeur technique d’AGIBOT, l’entreprise a dévoilé l’architecture matérielle AHA3 (AGIBOT Humanoid Architecture 3), lancé le manipulateur mobile industriel pour charges lourdes G2 Max, introduit le modèle de fondation physique GO-3 Preview, et officialisé le cadre Worken, un indice industriel standardisé conçu pour quantifier les heures effectives de travail robotique.
Fort d’un cap de 20 000 robots commerciaux produits sur ses lignes d’assemblage, AGIBOT a appuyé ses annonces sur des déploiements réels en usines de composants automobiles, ateliers d’électronique et infrastructures de transport, concrétisant la maturité opérationnelle de l’IA incarnée sur le terrain.
Architecture matérielle AHA3 : refroidissement liquide et durcissement IP67
L’une des innovations mécaniques majeures de l’événement réside dans AHA3, la troisième génération de plateforme matérielle commerciale d’AGIBOT. Conçue selon le principe des « Trois intelligences en une », AHA3 intègre au sein d’un même châssis les fondations requises pour l’intelligence de locomotion, l’intelligence d’interaction et l’intelligence de manipulation.
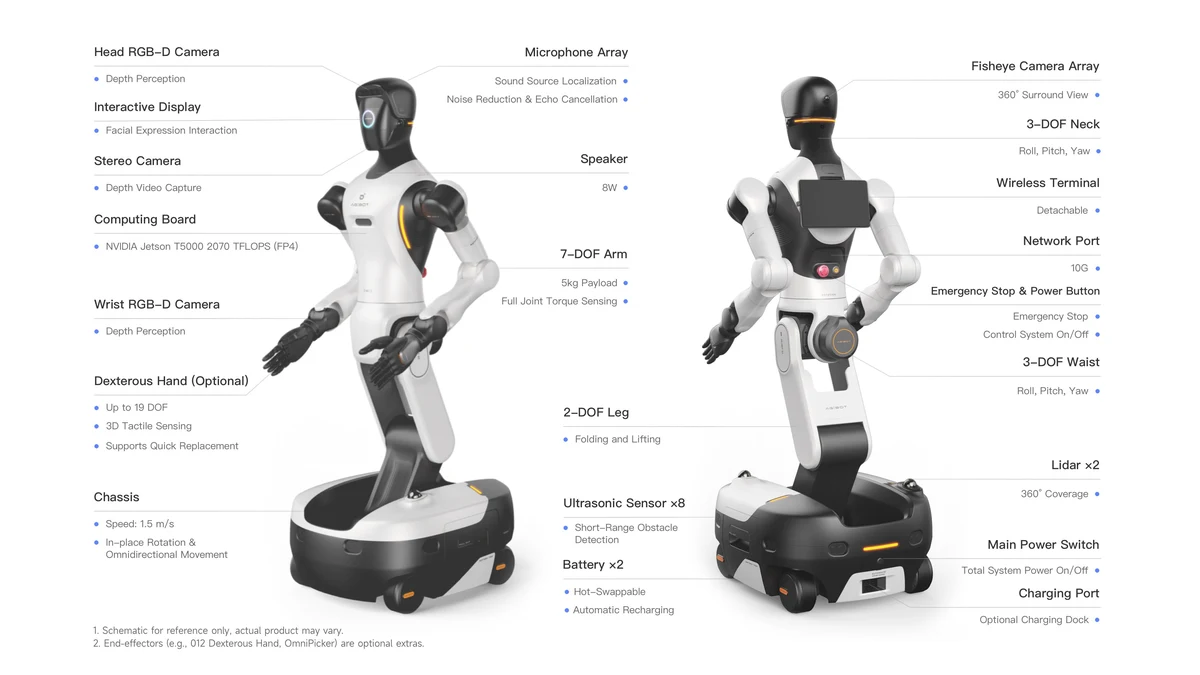
Pour surmonter l’échauffement thermique qui provoque des baisses de couple lors d’efforts prolongés en usine, AHA3 introduit un système de refroidissement liquide des articulations. Couplé à des carters étanches certifiés IP67, ce dispositif protège les réducteurs harmoniques et planétaires contre la surchauffe continue, les poussières abrasives et les projections de fluides d’usinage.
AHA3 généralise également la connectivité native en Wi-Fi 6 et 5G pour la synchronisation de flotte, et s’accompagne d’une gamme d’effecteurs mise à jour : les mains articulées OmniHand 3 Lite, OmniHand 3, OmniHand 3 Ultra, ainsi que la pince tactile OmniPicker 3 dédiée aux cadences logistiques soutenues.
G2 Max : manipulateur mobile industriel pour charges de 50 kg
Destiné à la manutention industrielle lourde, à la dépalettisation et au chargement de machines-outils CNC, AGIBOT a formalisé le lancement du G2 Max. Associant une base omnidirectionnelle à quatre roues directrices à un torse bimanuel humanoïde robuste, la plateforme offre une cadence de préhension élevée au cœur des lignes d’assemblage.
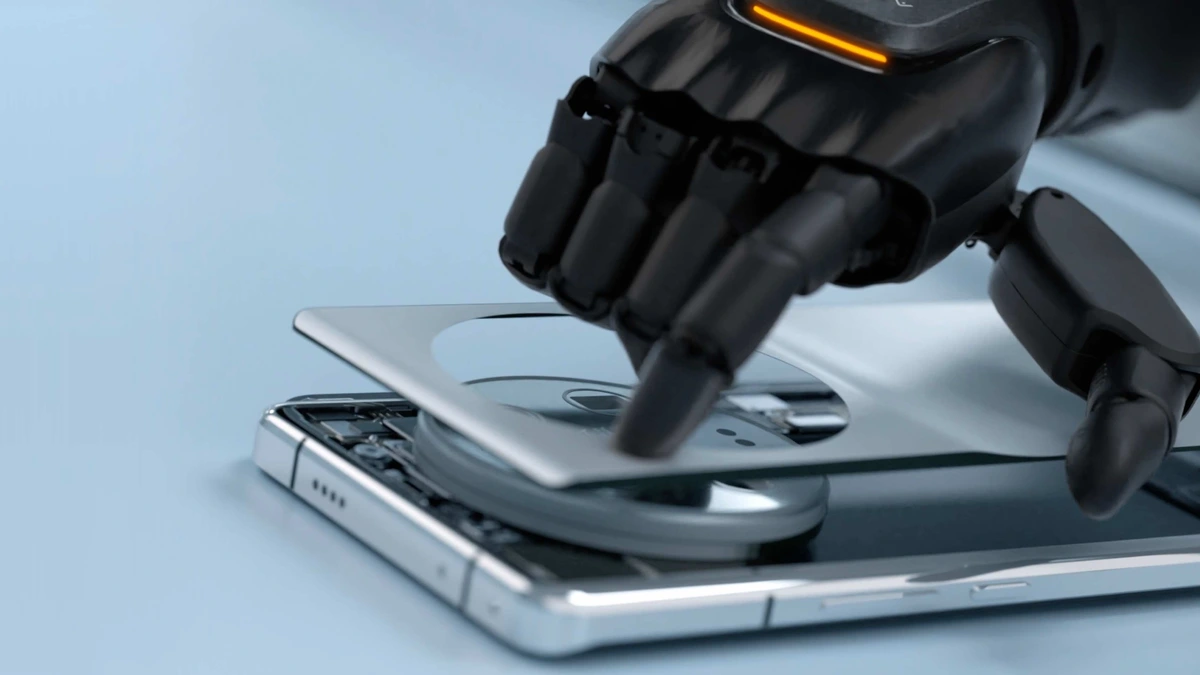
Les spécifications d’ingénierie du G2 Max le placent parmi les manipulateurs mobiles les plus performants du marché industriel :
- Double pile de calcul embarquée : L’inférence locale des modèles Vision-Langage-Action (VLA) est confiée au module NVIDIA Jetson Thor (T5000) délivrant 2 070 TFLOPS en précision FP4 avec une latence inférieure à 10 ms, secondé par un processeur de contrôle Rhino R1 (500 TOPS) dédié à la cinématique temps réel des bras, à l’odométrie et à l’évitement d’obstacles.
- Capacité d’emport élevée : Capacité continue de 40 kg sur les deux bras (20 kg par bras), avec un mode crête instantané atteignant 50 kg.
- Enveloppe de travail verticale : Une amplitude de saisie s’étendant de 0,1 m à 2,5 m de hauteur, permettant de saisir des bacs au sol sur une palette jusqu’aux étagères supérieures de rayonnages industriels.
- Précision et motricité : Répétabilité de positionnement des bras de ±0,5 mm, couplée à une direction en crabe à quatre roues permettant des rotations sur place à rayon nul dans des allées étroites à des vitesses atteignant 1,5 m/s.
- Disponibilité continue 24/7 : Deux packs de batteries interchangeables à chaud complétés par un système de recharge par induction automatique sur la base mobile.
Modèles de fondation GO-3 Preview et WITA-Omni
Sur le plan logiciel, AGIBOT a introduit GO-3 Preview, son modèle de fondation physique bâti sur l’architecture propriétaire WRAM (World Reasoning Action Model). Contrairement aux modèles de langage purement cognitifs, WRAM unifie la compréhension des tâches, la prédiction d’états physiques futurs et la génération d’actions motrices.
L’architecture WRAM repose sur trois mécanismes algorithmiques clés :
- CoAE (Control-Oriented Autoencoder) : Préserve la géométrie spatiale, les correspondances repère-caméra et les cartes de profondeur des objets.
- SVP (Single-step Virtual Prediction) : Génère une projection prédictive à un pas de temps pour anticiper les modifications environnementales avant d’engager le mouvement.
- KASO (Kinematically Aligned Selected Outcomes) : Élimine les branches de trajectoires non conformes à la physique pour respecter les limites de couple articulaire.
Lors des bancs d’essai comparatifs, GO-3 Preview s’est hissé à la première place sur trois benchmarks de référence en IA incarnée : RoboDojo, RoboTwin et RoboColiseum. AGIBOT s’est engagé à publier les poids du modèle en open source d’ici fin 2026 avec le système d’exploitation Link-U OS 1.0, confié à la fondation OpenAtom. Pour les interactions vocales, le modèle WITA-Omni 1.0 gère un dialogue bidirectionnel en temps réel sans temps mort, acceptant les interruptions de l’opérateur avec des expressions faciales synchronisées.
L’indice Worken : redéfinir la productivité de l’IA physique
Afin d’offrir une métrique économique rigoureuse aux gestionnaires d’usines, AGIBOT a introduit Worken (contraction de « Work » et « Token »). Plutôt que de comptabiliser le volume brut de machines déployées, Worken évalue le volume d’heures de travail intelligent effectif selon une formule explicite :
Worken = Nombre de robots actifs × Heures de travail autonome × Ratio d'efficacité de productionEn excluant le temps d’attente sous tension et en pondérant la production par rapport à une tâche humaine standardisée, Worken fournit aux directions industrielles une base auditable pour mesurer le retour sur investissement et la rentabilité opérationnelle.
Validée par des déploiements en ateliers chez Longcheer, dans le métro de Canton et au complexe touristique de Chimelong, cette nouvelle génération d’architectures matérielles et logicielles marque la transition de l’IA incarnée vers un travail industriel continu, mesurable et reproductible.
Pour les ingénieurs comparant la manipulation sur base mobile à roues aux solutions logistiques bipèdes, découvrez notre duel technique entre l’Agibot G2 Max et l’Agility Digit 5, explorez l’humanoïde bipède Agibot A3, ou consultez le Dossier technique complet de l’Agibot G2 Max.