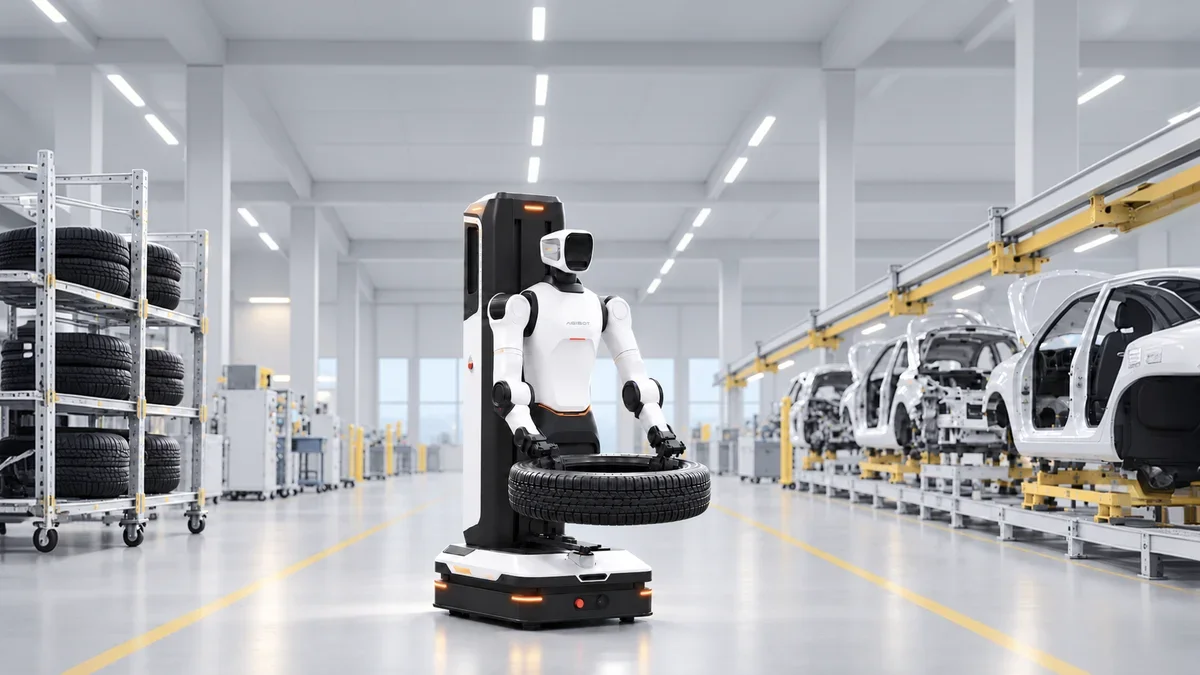
Durante el AGIBOT Innovation Day 2026 celebrado en Shanghái, el fabricante de inteligencia artificial física AGIBOT presentó una hoja de ruta técnica diseñada para orientar la robótica humanoide hacia el trabajo físico útil, autónomo y cuantificable en entornos industriales reales. Encabezada por Peng Zhihui, cofundador, presidente y director técnico de la compañía, la firma desveló la arquitectura de hardware AHA3 (AGIBOT Humanoid Architecture 3), lanzó el manipulador móvil industrial para cargas pesadas G2 Max, presentó el modelo fundacional GO-3 Preview y formalizó el marco Worken, una unidad de medida estándar concebida para calcular las horas de trabajo inteligente efectivas de una flota de robots.
Tras haber superado la cota de 20.000 robots comerciales fabricados en serie, AGIBOT respaldó estas novedades con datos de despliegues activos en plantas de automoción, centros de ensamblaje electrónico e infraestructuras de transporte público, consolidando el paso de la IA encarnada a la fase de producción continua.
Arquitectura de hardware AHA3: refrigeración líquida y protección IP67
Una de las aportaciones técnicas más relevantes del evento fue AHA3, la tercera generación de arquitectura comercial de AGIBOT. Desarrollada bajo la filosofía de «Tres inteligencias en una», AHA3 unifica en un único chasis los subsistemas electrónicos y mecánicos necesarios para coordinar la inteligencia de locomoción, la de interacción social y la de manipulación diestra.
Para eliminar los problemas de degradación térmica que limitan el par motor durante ciclos continuos de trabajo severo, AHA3 incorpora un sistema de refrigeración líquida integrado en las articulaciones. Combinado con sellados estancos con certificación IP67, el mecanismo aísla los reductores armónicos y transmisiones planetarias frente al sobrecalentamiento, el polvo de fábrica y los fluidos de mecanizado.
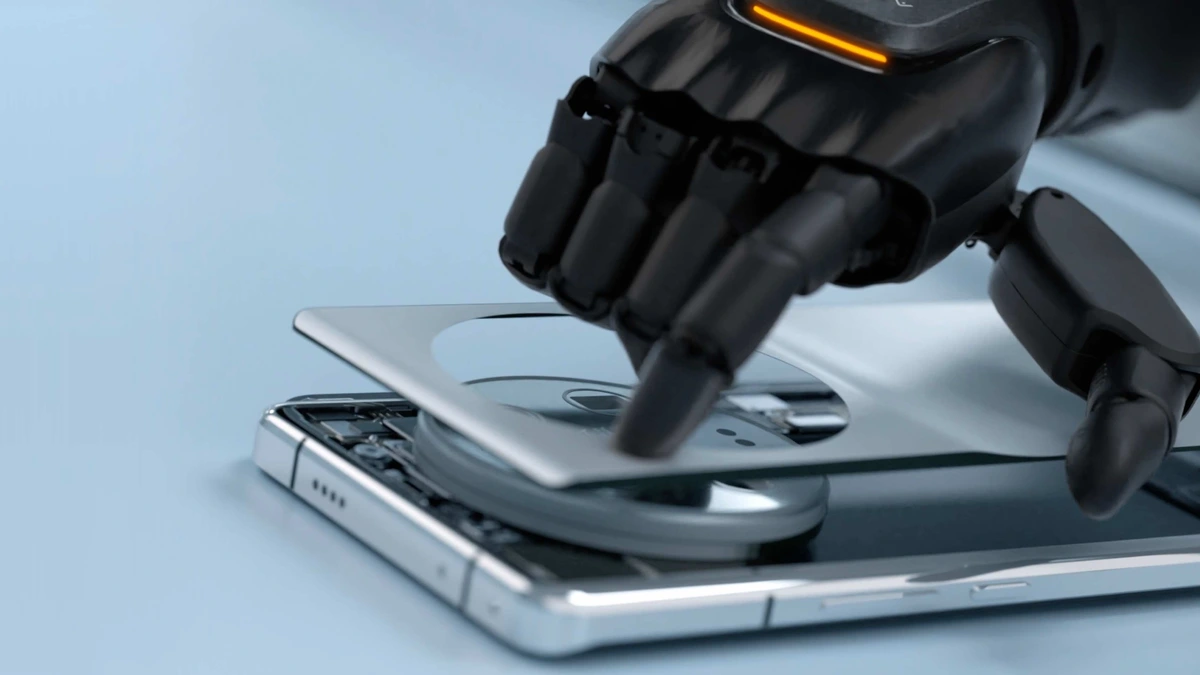
AHA3 incluye además conectividad nativa mediante Wi-Fi 6 y módulos 5G para la sincronización de flotas en la nube, y amplía el catálogo de efectores terminales con las manos articuladas OmniHand 3 Lite, OmniHand 3, OmniHand 3 Ultra y la pinza táctil OmniPicker 3 para líneas logísticas de alta velocidad.
G2 Max: manipulador móvil industrial para cargas de hasta 50 kg
Diseñado para la manipulación pesada en naves de fabricación, la despaletización y la alimentación de centros de mecanizado CNC, AGIBOT formalizó el lanzamiento del G2 Max. Al combinar una base móvil omnidireccional con cuatro ruedas directrices y un torso bimanual humanoide reforzado, el robot ofrece una alta cadencia de trabajo en plantas industriales.
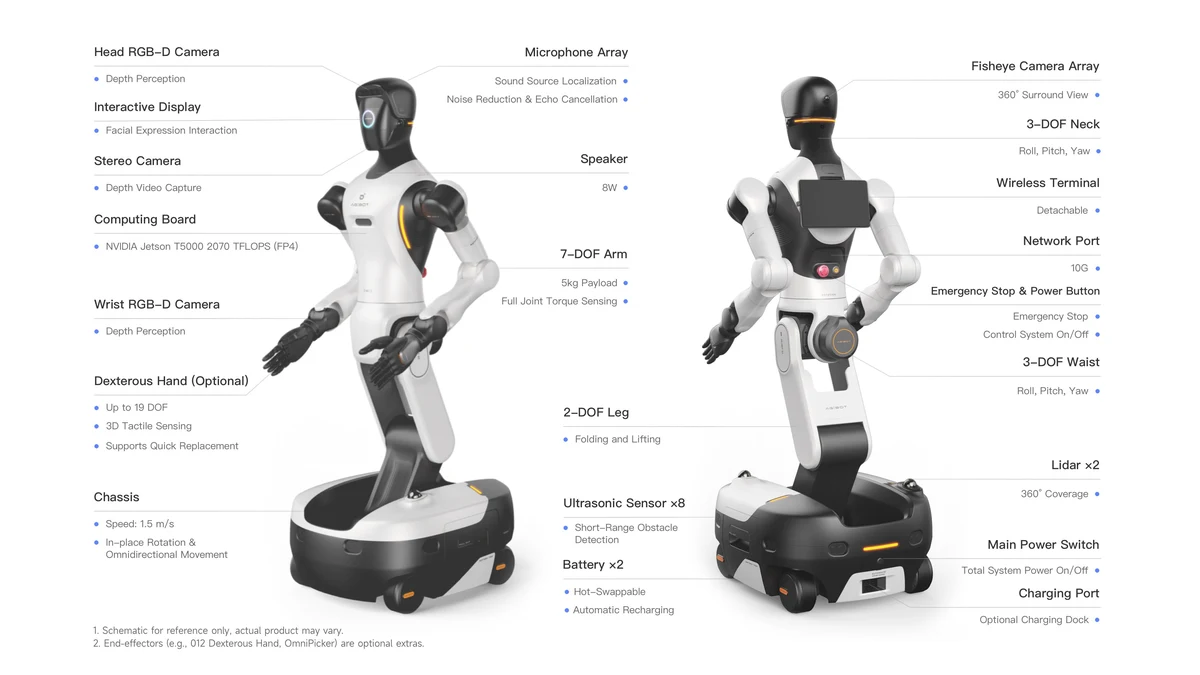
Las características técnicas del G2 Max lo sitúan a la vanguardia de los manipuladores móviles comerciales:
- Arquitectura de computación dual: La inferencia local de los modelos de Visión-Lenguaje-Acción (VLA) está a cargo del módulo NVIDIA Jetson Thor (T5000) con 2.070 TFLOPS en formato FP4 y latencia inferior a 10 ms, complementado por un procesador Rhino R1 (500 TOPS) asignado al control cinemático en tiempo real, odometría y navegación.
- Capacidad de carga útil: Soporta 40 kg de carga continua con ambos brazos (20 kg por extremidad), con un modo de potencia puntual que alcanza los 50 kg.
- Amplitud vertical de trabajo: Rango de alcance vertical comprendido entre 0,1 m y 2,5 m, lo que permite tomar cajas directamente del suelo en palés o acceder a los niveles altos de estanterías industriales.
- Precisión cinemática y maniobra: Repetibilidad de posicionamiento de ±0,5 mm, junto a un sistema de dirección en cangrejo de cuatro ruedas que permite rotaciones sobre el propio eje en pasillos estrechos a velocidades de hasta 1,5 m/s.
- Operación continua 24/7: Dos módulos de batería intercambiables en caliente y recarga automática por inducción en la estación base.
Modelos de fundación GO-3 Preview y WITA-Omni
En la capa de software, AGIBOT introdujo GO-3 Preview, un modelo fundacional encarnado basado en la arquitectura WRAM (World Reasoning Action Model). A diferencia de los modelos de lenguaje convencionales, WRAM conecta la comprensión de instrucciones, la predicción de estados físicos futuros y la ejecución motora inmediata.
La arquitectura WRAM se estructura sobre tres pilares matemáticos:
- CoAE (Control-Oriented Autoencoder): Conserva las relaciones espaciales tridimensionales y los mapas de profundidad del entorno.
- SVP (Single-step Virtual Prediction): Formula predicciones del estado físico siguiente para anticipar variaciones antes de iniciar la trayectoria.
- KASO (Kinematically Aligned Selected Outcomes): Descarta trayectorias incompatibles con la física del robot para respetar los límites de par articular.
En evaluaciones comparativas, GO-3 Preview obtuvo la primera posición en tres de los principales bancos de pruebas del sector: RoboDojo, RoboTwin y RoboColiseum. AGIBOT liberará el código del modelo y sus pesos a finales de 2026 junto al sistema operativo Link-U OS 1.0, donado a la Fundación OpenAtom. En interacción oral, el modelo WITA-Omni 1.0 proporciona diálogo continuo sin pausas artificiales, asumiendo interrupciones del usuario y sincronizando gestos faciales expresivos.
El marco Worken: cuantificar la productividad del trabajo autónomo
Para dotar a los responsables de planta de un indicador financiero riguroso, AGIBOT introdujo Worken (unión de «Work» y «Token»). En lugar de contabilizar únicamente las unidades desplegadas, Worken calcula las horas de trabajo inteligente efectivo mediante una fórmula estándar:
Worken = Número de robots activos × Horas de trabajo autónomo × Ratio de eficiencia de producciónAl excluir el tiempo de reposo encendido y ponderar el rendimiento frente a tareas humanas de referencia, Worken permite a las industrias justificar inversiones de capital basándose en productividad demostrada.
Respaldada por despliegues prácticos en líneas de fabricación de Longcheer, estaciones del metro de Cantón y recintos de Chimelong, esta nueva generación de hardware y software confirma que la robótica humanoide e industrial de finales de 2026 avanza decididamente hacia la ejecución fabril continua y verificable.
Para los ingenieros que evalúan la manipulación sobre base móvil de ruedas frente a plataformas logísticas bípedas, descubran nuestra comparativa técnica entre el Agibot G2 Max frente al Agility Digit 5, exploren el modelo bípedo Agibot A3, o consulten el Dossier técnico completo del Agibot G2 Max.