 Prototipo / Pre-semillaDE • 2026
Roger
Minerva Humanoids • Germany
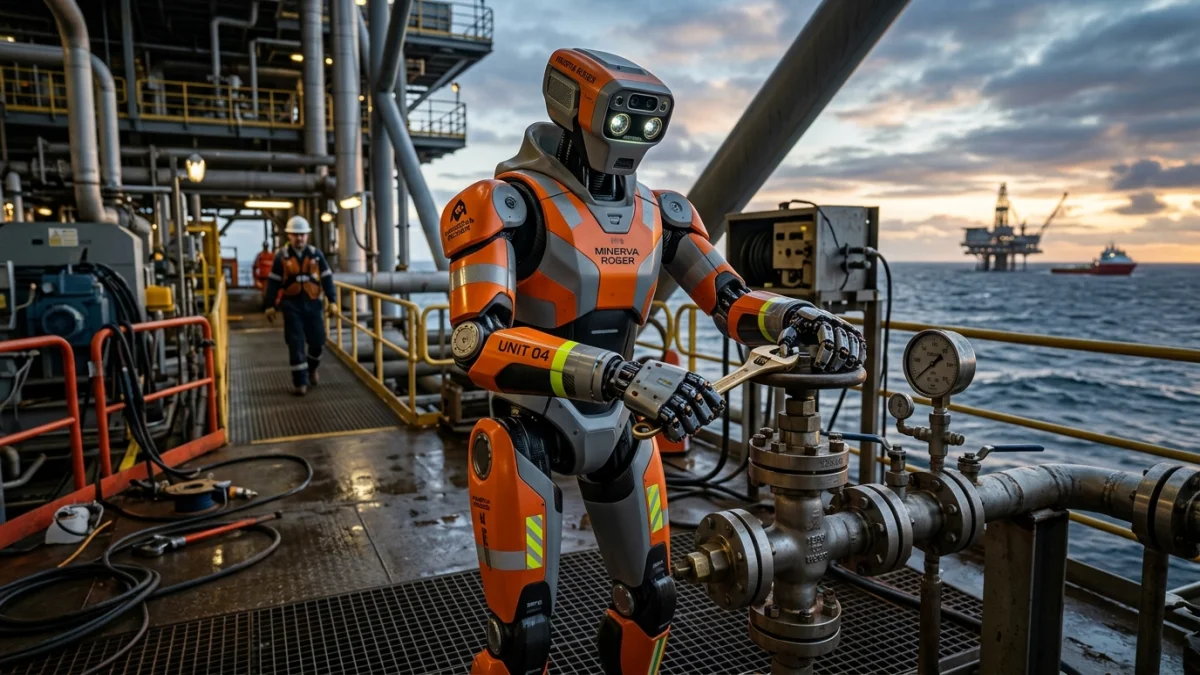
« Un humanoide semiautónomo para los trabajos más peligrosos del mundo. »
¿Para quién está pensado este robot? (Dictamen)
Notre analyse indépendante basée sur les retours d'ingénieurs terrain, les tests en conditions réelles et les contraintes d'infrastructure.
Perfil Ideal y Casos de Uso Recomendados
- ✓Eliminación de explosivos
- ✓Mantenimiento de plataformas offshore
- ✓Inspección de materiales peligrosos
Contraindicaciones y Quién Debería Evitarlo
- ✕Operaciones totalmente autónomas
- ✕Tareas domésticas
- ✕Logística de alta velocidad
Modalidades de Compra y Disponibilidad Real : Comment l'obtenir concrètement ?
Contacto directo
Realidad Operativa: Autonomía IA vs Teleoperación
Evaluación del grado de independencia en entornos reales de trabajo.
💡 Synthèse SpecsLib : Fuerte dependencia de la teleoperación humana, la IA solo maneja la locomoción básica
Funciones 100% Autónomas Confirmadas
- ✓Equilibrio dinámico
- ✓Recuperación de caídas
- ✓Navegación básica
Operaciones que Requieren Teleoperación
- ⚠Manipulación fina
- ⚠Uso de herramientas complejas
- ⚠Manejo de materiales peligrosos
Cinématique & Moteurs
Desglose de grados de libertad (DoF) y potencia de actuadores.
- DoF Total
- 35 DoF
- Manos y Dedos
- 12 DoF
- Brazos
- 7 DoF
- Piernas
- 12 DoF
- Torso y Cuello
- 4 DoF
- Tipo de Actuadores
- Electric
Capteurs & Calculateurs
Cámaras de percepción, chips de cálculo embarcados y arquitectura de batería.
- Sensores de Visión
- VR-enabled stereoscopic cameras
- Sensor LiDAR
- Non (Pure Vision)
- Plataforma de Cálculo
- Minerva Intelligence
- Modelo IA Embarcado
- Shared Autonomy (Human-in-the-loop)
Énergie & Charge
Capacité du pack lithium et charge utile admissible.
- Capacidad Batería
- N/A
- Autonomía Estimada
- ~4 h
- Carga Total
- 15 kg
- Carga por Mano
- N/A
- Método de Recarga
- Unknown
Preguntas Frecuentes y Respuestas de Expertos : Roger
Todo lo que necesita saber antes de evaluar o adquirir este humanoide.
1¿Es Roger totalmente autónomo?
No, Roger utiliza autonomía compartida. Un operador humano controla los movimientos finos mediante RV, mientras que el robot maneja el equilibrio y la navegación básica.