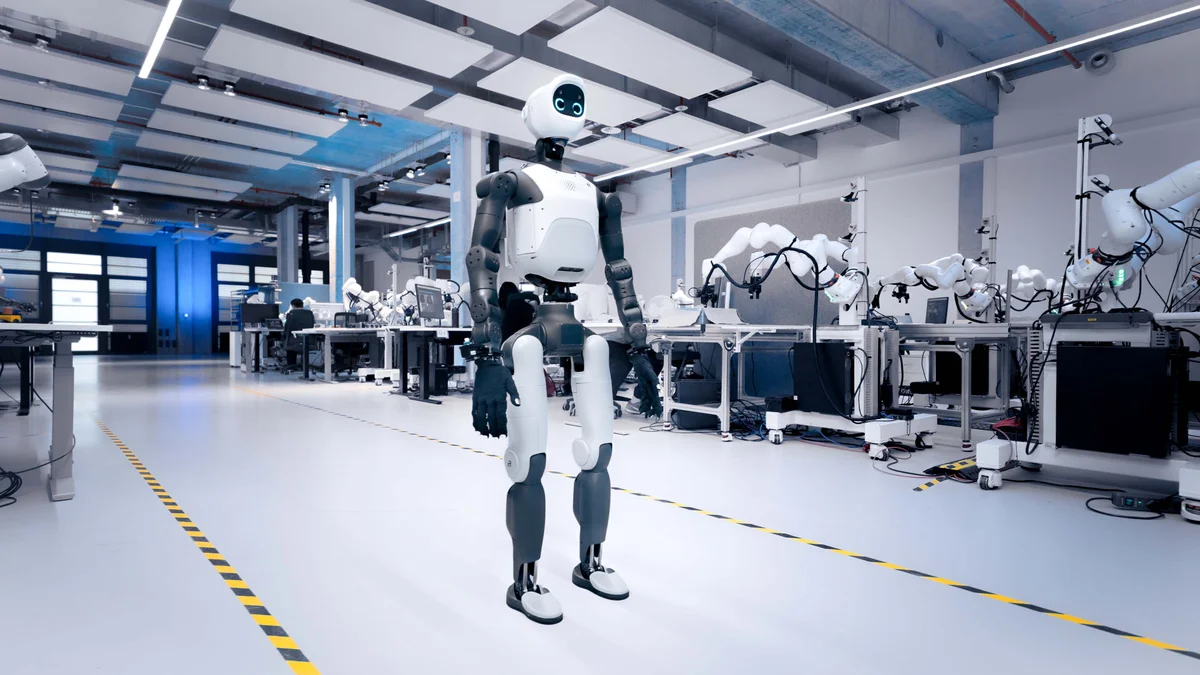
Lors du salon NVIDIA GTC Berlin le 21 octobre 2026, le constructeur de robotique allemand Agile Robots SE et NVIDIA ont officiellement présenté l’Agile ONE SN, une plateforme humanoïde de référence ouverte conçue pour la recherche en intelligence artificielle physique et l’accélération des déploiements industriels. En parallèle du discours d’ouverture de Jensen Huang consacré aux avancées de la suite logicielle NVIDIA Isaac, l’entreprise munichoise a levé le voile sur les spécifications techniques de sa machine tout en dévoilant les résultats d’un pilote opérationnel mené en conditions réelles avec Audi et Dassault Systèmes dans l’usine automobile Audi d’Ingolstadt.
Fondé en 2018 par le Dr. Zhaopeng Chen à partir de travaux de recherche issus de l’Institut de robotique et de mécatronique du Centre aérospatial allemand (DLR), Agile Robots met à profit son savoir-faire en contrôle d’impédance et capteurs d’effort articulaires. En y associant les puces de calcul en périphérie d’architecture Blackwell de NVIDIA, l’Agile ONE SN vise à lever le goulet d’étranglement historique du secteur : transférer sans rupture les politiques motrices entraînées en simulation sur Isaac Lab directement vers les ateliers de fabrication physique.
Architecture mécanique : 71 degrés de liberté et contrôle de couple DLR
La plateforme repose sur la structure Agile ONE S, affichant un gabarit compact spécialement calibré pour travailler sans danger à proximité immédiate des opérateurs et des chercheurs. Mesurant 1,40 mètre pour une masse totale en ordre de marche de 43 kilogrammes, le robot écarte l’inertie massive et les risques de basculement inhérents aux prototypes industriels de 70 à 80 kg :
- Cinématique corporelle : 31 degrés de liberté actifs répartis entre les membres inférieurs, deux bras à 7 axes, le buste et l’ensemble cou-tête.
- Actionnement et dynamique : Actionneurs rotatifs électriques propriétaires dérivés des bras robotiques d’impédance du DLR, délivrant un couple crête de 140 Nm par articulation.
- Capacité de charge : 3,0 kg de charge utile manipulable en continu par bras sur l’ensemble de l’enveloppe de travail.
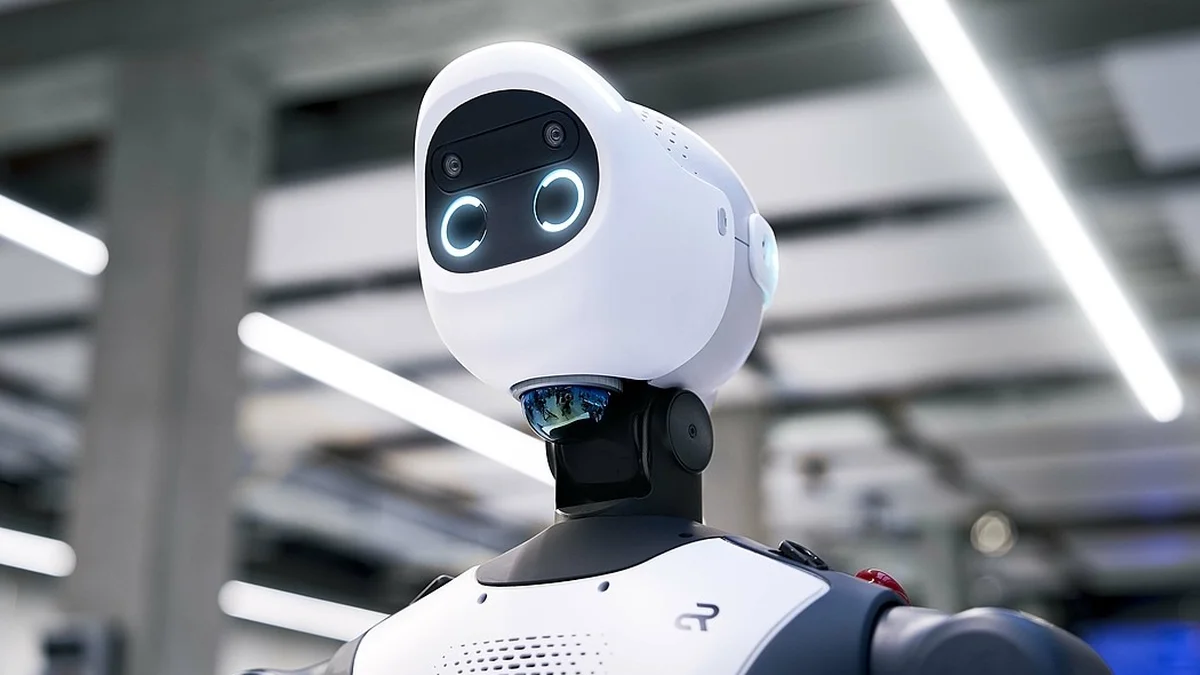
- Suite de perception : Caméras stéréoscopiques RGB-D en tête pour la cartographie spatiale 3D, capteurs optiques de poignet pour le guidage fin à courte distance, LiDAR 3D à semi-conducteurs pour la détection périphérique et centrales inertielles (IMU).
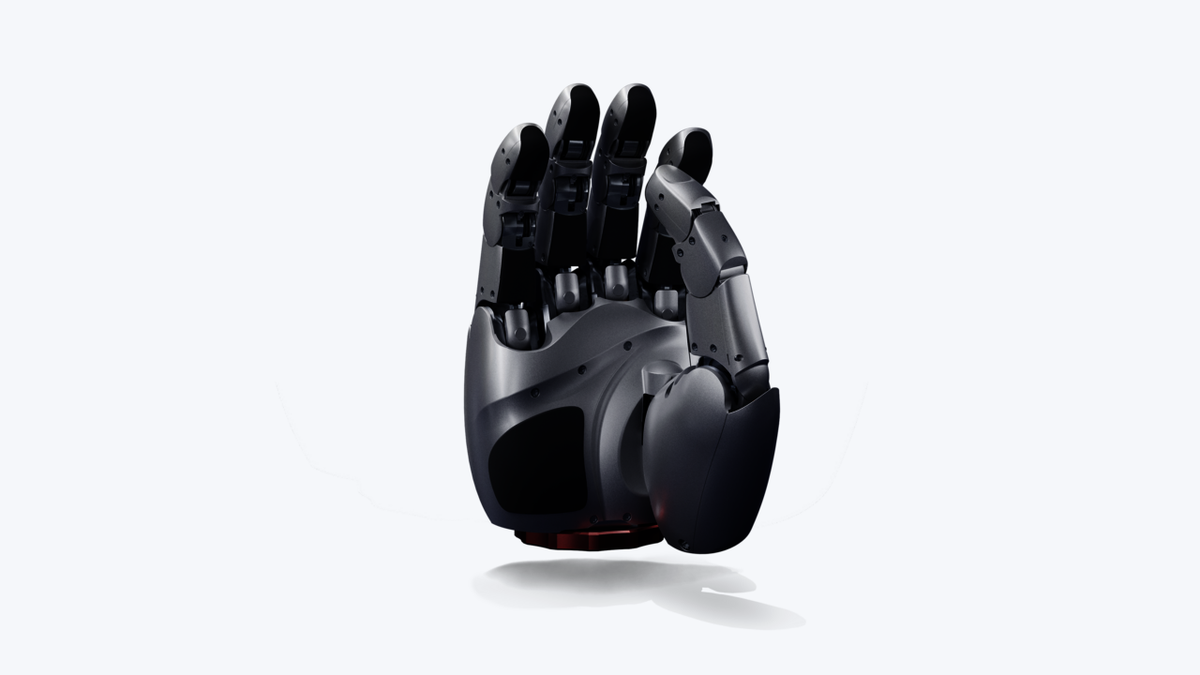
Alors que la majorité des humanoïdes de recherche recourent à des pinces parallèles simples ou à des mains sous-actionnées, Agile Robots dote l’Agile ONE SN de deux mains anthropomorphes à cinq doigts WUJI Hand 2. Chaque main totalise 20 degrés de liberté motorisés, un revêtement tactile haute densité sur la paume et les phalanges, ainsi qu’une boucle de contrôle d’effort rafraîchie à 1 000 Hz. Avec les 31 articulations du corps, la machine offre un total de 71 degrés de liberté, autorisant la manipulation bimanuelle d’objets déformables, semi-rigides ou délicats.
Calcul embarqué NVIDIA Jetson Thor et suite logicielle Isaac GR00T 1.7
Au niveau cognitif, l’Agile ONE SN intègre directement dans son torse le supercalculateur de bord NVIDIA Jetson Thor. Conçu sur l’architecture GPU Blackwell, Jetson Thor délivre 2 070 TFLOPS FP4 de puissance d’inférence assistés par 128 Go de mémoire unifiée à large bande passante. Cette configuration permet d’exécuter localement des modèles de raisonnement multimodaux et l’asservissement corps complet à haute fréquence sans dépendre d’une connexion réseau externe :
- Modèle de fondation intégré : Préconfiguré d’usine avec NVIDIA Isaac GR00T 1.7, un modèle Vision-Langage-Action (VLA) ouvert entraîné sur de vastes corpus de données physiques.
- Chaîne de développement complète : Capture de démonstrations humaines en réalité virtuelle, génération d’environnements synthétiques sous Isaac Sim et Isaac Lab 3.0, et déploiement direct sans réétalonnage.
- Sécurité fonctionnelle : Compatibilité native avec la pile NVIDIA Halos pour définir des périmètres de sécurité dynamiques en temps réel en complément de l’arrêt d’urgence matériel.
Grâce aux représentations numériques standards USD (Universal Scene Description) et URDF, les laboratoires universitaires comme Stanford ou l’ETH Zurich peuvent modéliser leurs scénarios d’apprentissage par renforcement sur des grappes de calcul avant d’injecter instantanément les pondérations sur la machine physique.
Validation industrielle : le pilote logistique dans l’usine Audi d’Ingolstadt
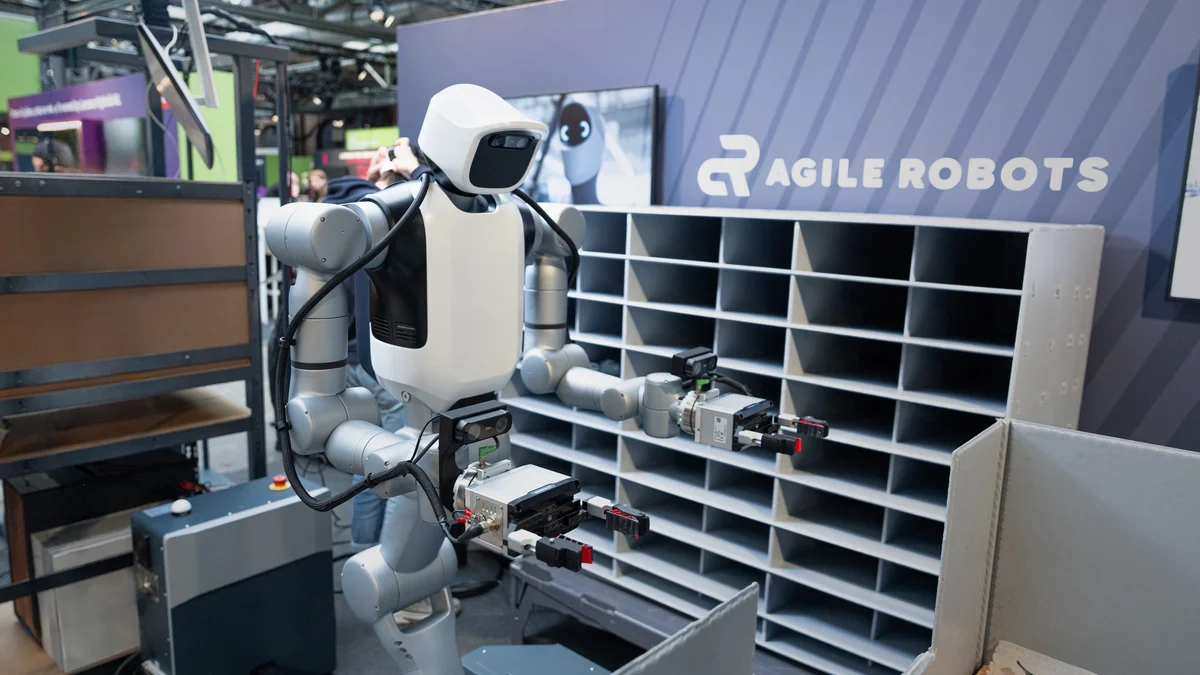
Contrairement aux présentations théoriques courantes dans le secteur, Agile Robots, Audi, Dassault Systèmes et NVIDIA ont partagé des données concrètes issues du Production Lab d’Audi à Ingolstadt. La logistique d’approvisionnement automobile impose chaque jour environ un million d’opérations de tri pour acheminer les pièces de garnissage, les faisceaux et les clips aux postes de montage dans l’ordre exact du flux synchrone.
La manipulation d’éléments d’habillage souples ou semi-rigides posait jusqu’ici un défi insoluble aux automates industriels rigides :
- Jumeau virtuel d’ingénierie : En amont du déploiement physique, Dassault Systèmes a modélisé l’environnement logistique d’Ingolstadt sous l’application DELMIA de la plateforme 3DEXPERIENCE, couplée aux bibliothèques de physique temps réel de NVIDIA Omniverse.
- Accélération de la mise en service : La validation préalable des trajectoires, des cadences et de l’ergonomie en milieu virtuel a permis de ramener la phase d’intégration de plusieurs mois à seulement quelques jours.
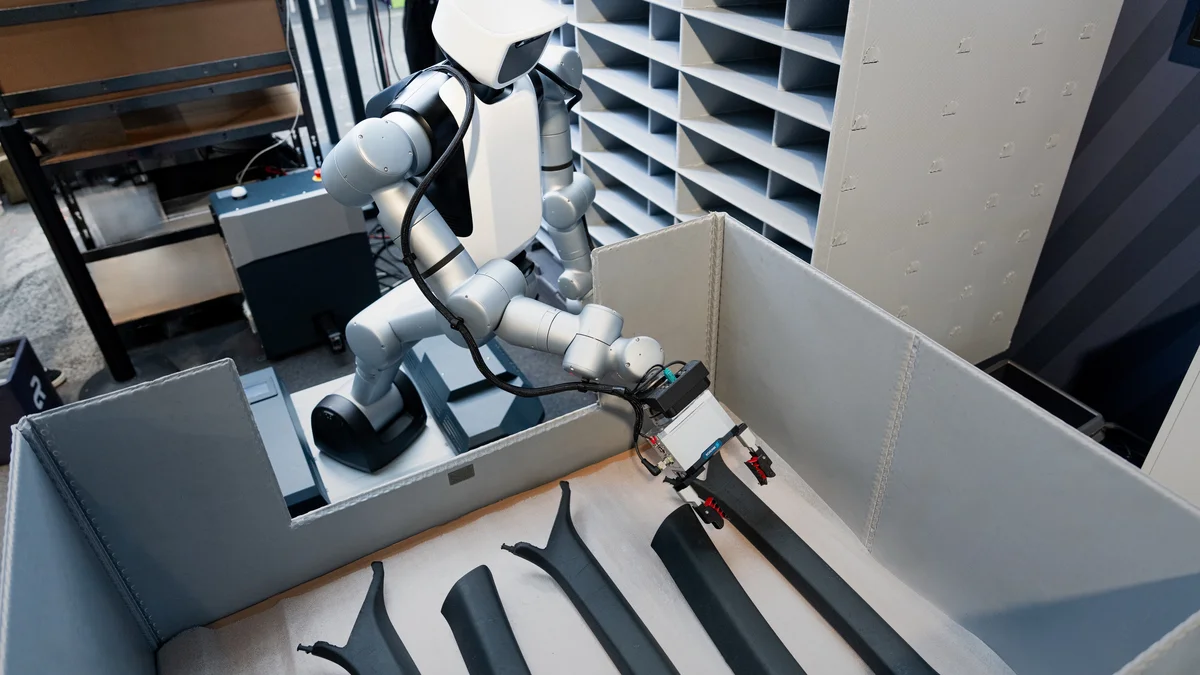
- Prélèvement autonome en bacs : En atelier, l’humanoïde identifie les pièces d’habillage intérieur rangées en vrac dans des conteneurs, adapte sa force de préhension sans rayer les surfaces et dépose chaque composant dans les chariots de séquence de la chaîne de montage.
Positionnement stratégique et calendrier de production 2027
Agile Robots a confirmé que les livraisons commerciales de l’Agile ONE SN débuteront au tout début de l’année 2027, avec un premier lot de production planifié entre 1 000 et 2 000 unités destiné aux centres de R&D, aux facultés de robotique et aux pilotes industriels automobiles.
L’Agile ONE SN constitue la déclinaison compacte d’ingénierie de l’Agile ONE industriel de taille adulte (1,74 m, 69 kg). Les compétences motrices, les primitives d’assemblage et les réseaux de neurones validés sur le ONE SN pourront être transférés sans réapprentissage sur la machine industrielle lourde au moment du passage à l’échelle en usine.
Dans l’écosystème européen, cette annonce conforte l’Allemagne face aux projets de NEURA Robotics 4NE-1. Sur la scène internationale, son architecture logicielle standardisée NVIDIA en fait un concurrent direct des robots de recherche comme l’Unitree G1 et des humanoïdes de manufacture comme le Figure 02.
Retrouvez notre analyse comparative détaillée pour comparer l’Agile ONE SN et le NEURA 4NE-1 ou analysez le rapport de force cinématique dans notre duel entre l’Agile ONE SN et l’Unitree G1.
Pour consulter les abaques de couple articulaire, les dimensions cotées et l’inventaire complet des capteurs, accédez à la fiche technique de l’Agile ONE SN ou parcourez notre Base de données des Robots Humanoïdes.