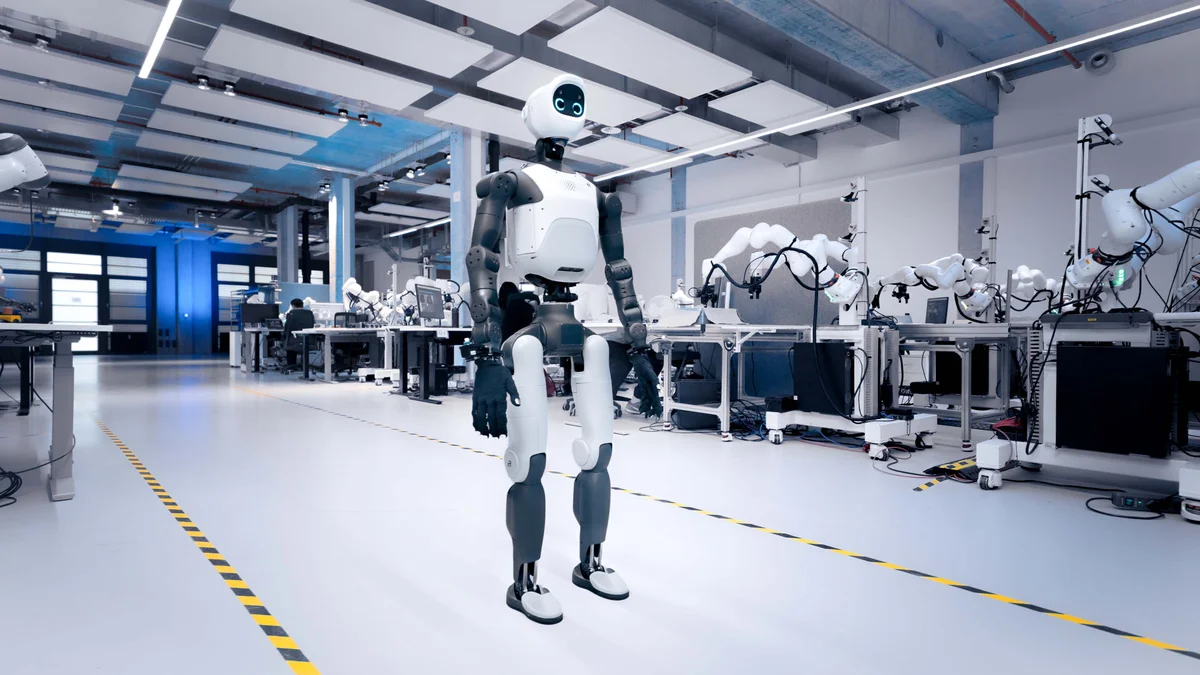
En la conferencia NVIDIA GTC Berlín celebrada el 21 de octubre de 2026, el fabricante alemán Agile Robots SE y NVIDIA presentaron oficialmente el Agile ONE SN, una plataforma humanoide de referencia abierta diseñada para acelerar la investigación en inteligencia artificial física y el despliegue industrial. Coincidiendo con la ponencia de Jensen Huang sobre la ampliación de la plataforma de robótica NVIDIA Isaac, la compañía con sede en Múnich dio a conocer las características de hardware de su robot y desveló los resultados de un piloto conjunto con Audi y Dassault Systèmes en la planta de ensamblaje de Audi en Ingolstadt.
Fundada en 2018 por el Dr. Zhaopeng Chen como empresa derivada del Instituto de Robótica y Mecatrónica del Centro Aeroespacial Alemán (DLR), Agile Robots traslada el control de impedancia y la medición de par articular a la robótica bípeda. Al incorporar los procesadores de borde de arquitectura Blackwell de NVIDIA, el Agile ONE SN aborda el principal obstáculo del sector: la transición fluida de políticas motrices desde la simulación en Isaac Lab hasta su ejecución física en fábricas.
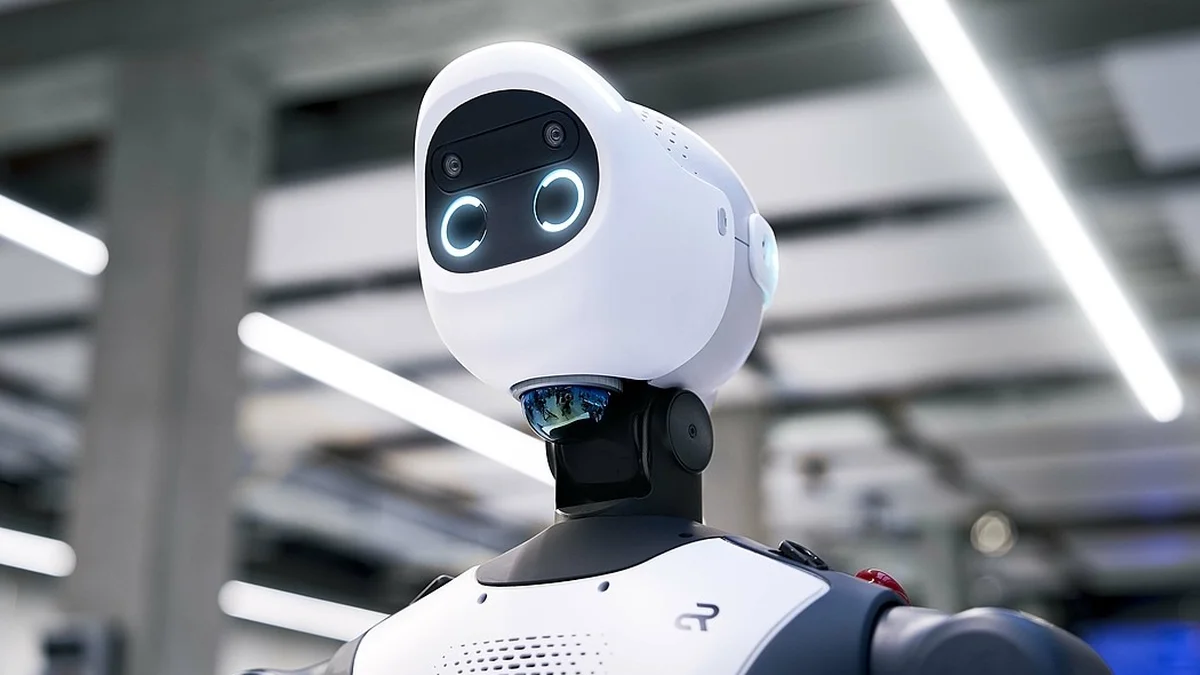
Arquitectura física: 71 grados de libertad y control de par del DLR
El sistema toma como base el chasis Agile ONE S, con un formato compacto ideado para operar de forma segura en laboratorios de investigación y estaciones de trabajo compartidas con personas. Con una altura de 1,40 metros y una masa total de 43 kilogramos, el robot prescinde de las inercias elevadas y los riesgos de caída habituales en plataformas industriales pesadas de más de 70 kg:
- Cinemática corporal: 31 grados de libertad activos repartidos entre las piernas bípedas, dos brazos con 7 articulaciones, el torso y el ensamblaje de cuello.
- Accionamiento y par: Actuadores eléctricos rotativos desarrollados a partir de los brazos articulados con control de impedancia del DLR, con un par máximo de 140 Nm por articulación.
- Carga útil operativa: 3,0 kg de capacidad de elevación y manipulación continua por brazo en toda el área de alcance.
- Conjunto sensorial: Cámaras estereoscópicas RGB-D en la cabeza para mapeo tridimensional, cámaras ópticas en las muñecas para alineación de precisión, LiDAR 3D de estado sólido para detección perimetral de obstáculos y unidades de medición inercial (IMU).
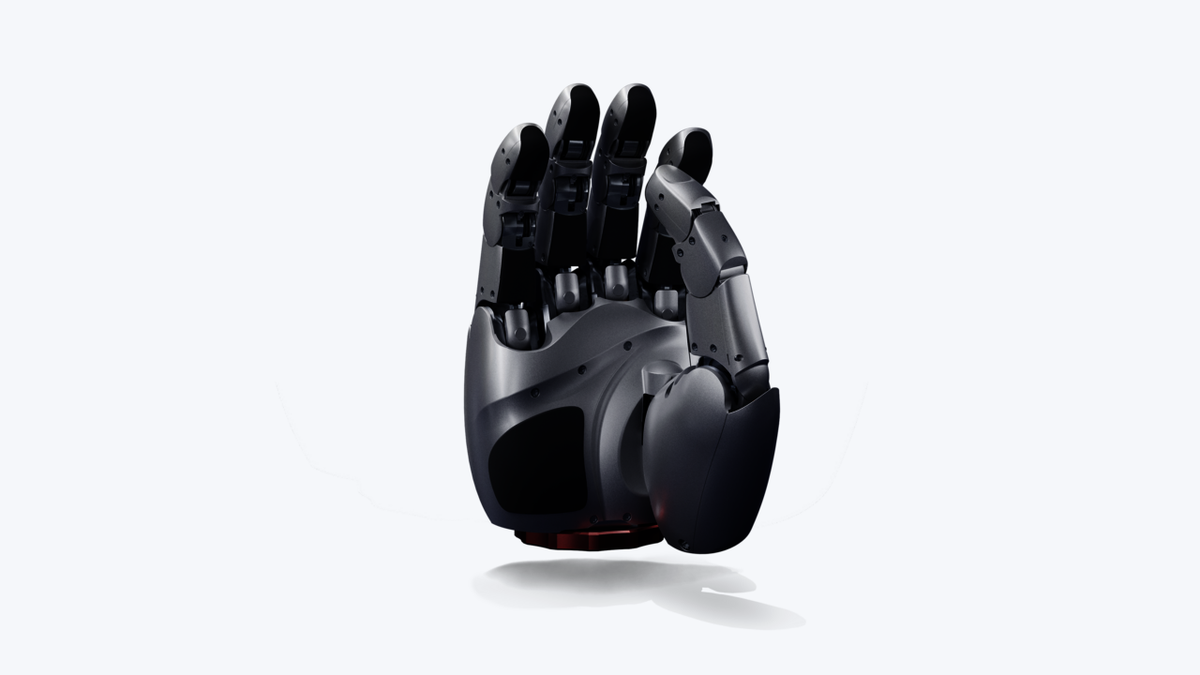
Frente a soluciones que integran pinzas paralelas convencionales o manos simplificadas, Agile Robots equipa el Agile ONE SN con dos manos diestras de cinco dedos WUJI Hand 2. Cada mano dispone de 20 grados de libertad motorizados, sensores táctiles de alta resolución en yemas y palmas, y un ciclo de control de fuerza cerrado que opera a 1.000 Hz. Con las 31 articulaciones del chasis, la plataforma alcanza 71 grados de libertad totales, lo que posibilita la manipulación bimanual de componentes flexibles, deformables o frágiles.
Computación de borde NVIDIA Jetson Thor y plataforma Isaac GR00T 1.7
En el apartado computacional, el Agile ONE SN aloja en su torso el supercomputador integrado NVIDIA Jetson Thor. Basado en la microarquitectura GPU Blackwell, Jetson Thor ofrece 2.070 TFLOPS FP4 de potencia de cálculo respaldados por 128 GB de memoria unificada de alta velocidad. Esta configuración ejecuta modelos de razonamiento multimodal y algoritmos de control de cuerpo completo sin depender de servidores en la nube ni tolerar retardos de red:
- Modelo de fundación preconfigurado: Incluye de serie NVIDIA Isaac GR00T 1.7, un modelo abierto de Visión-Lenguaje-Acción (VLA) entrenado con conjuntos masivos de interacciones físicas.
- Flujo de trabajo unificado: Abarca la captura de teleoperación humana con visores de realidad virtual, la generación sintética de datos en Isaac Sim e Isaac Lab 3.0 y el despliegue directo sobre el robot físico.
- Seguridad funcional: Integración prevista con la plataforma NVIDIA Halos para definir zonas de protección dinámicas en tiempo real junto con el pulsador de parada de emergencia físico.
Al emplear estándares abiertos como USD (Universal Scene Description) y descripciones URDF, equipos de investigación en centros como la Universidad de Stanford o el ETH Zúrich pueden modelar políticas de marcha y manipulación en clústeres GPU antes de transferir los pesos al computador Jetson Thor de la máquina física.
Validación en automoción: piloto de logística en la fábrica de Audi en Ingolstadt
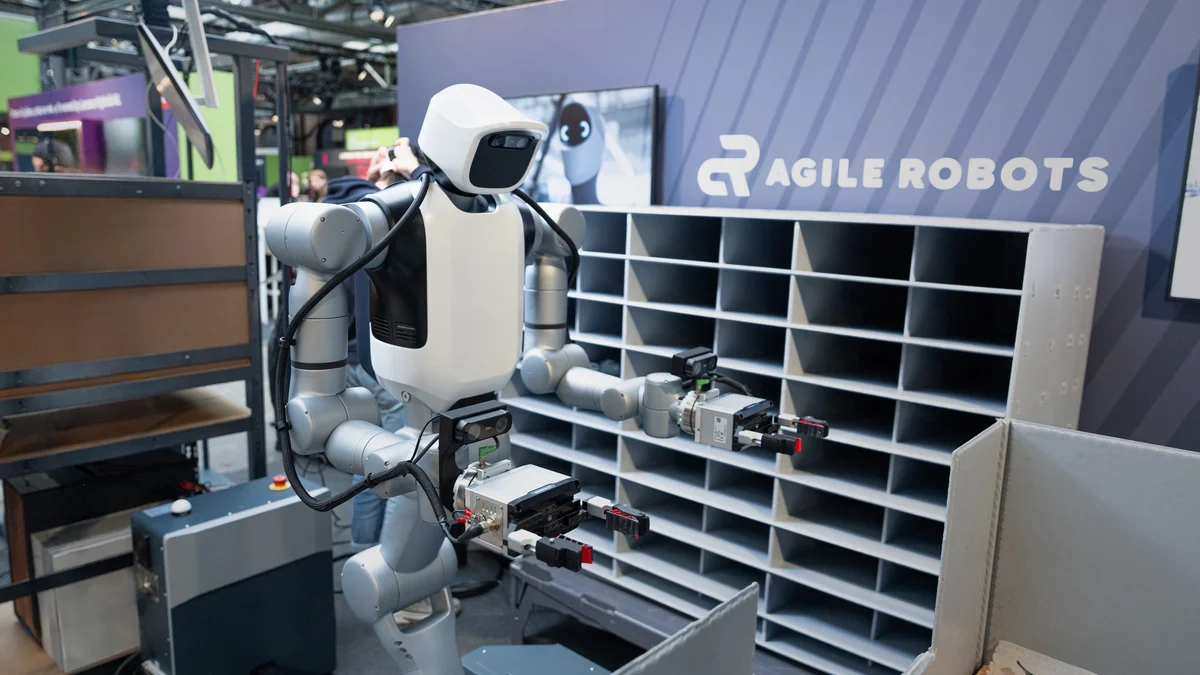
A diferencia de los prototipos limitados a entornos de prueba cerrados, Agile Robots, Audi, Dassault Systèmes y NVIDIA presentaron resultados de producción reales en el Production Lab de Audi en Ingolstadt. La cadena de suministro del fabricante alemán gestiona cerca de un millón de recogidas diarias de piezas para coordinar molduras, grapas y módulos interiores en el orden exacto de ensamblaje.
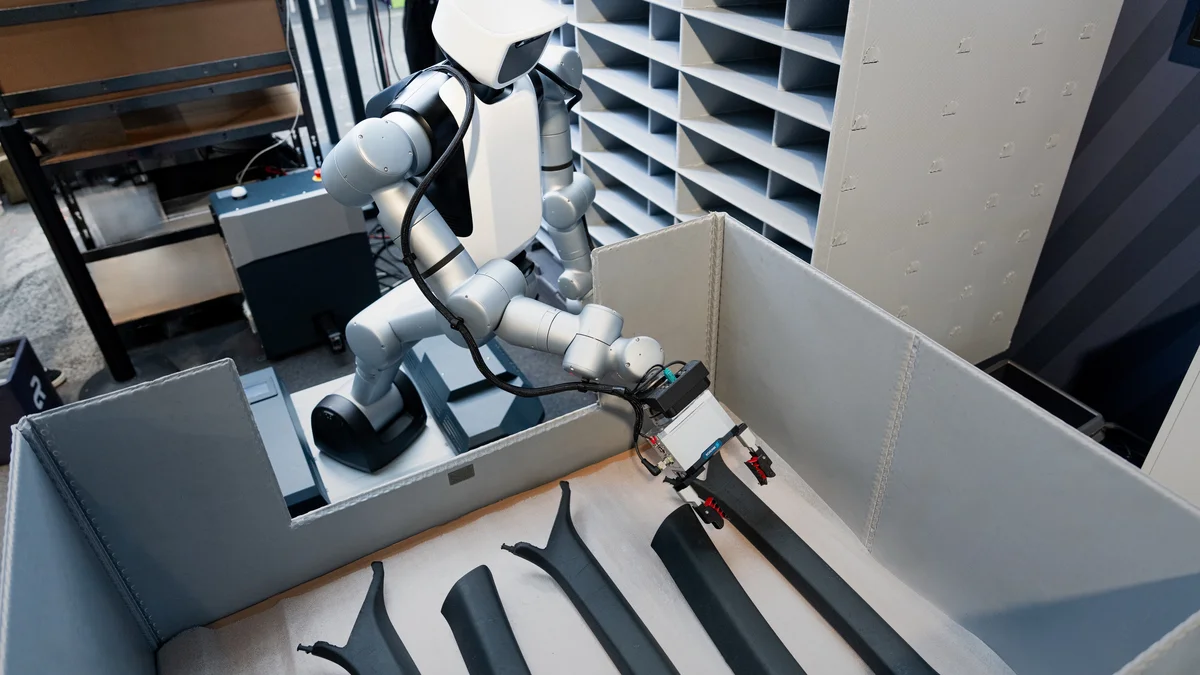
La manipulación de molduras interiores semirrígidas constituía un reto no resuelto para la automatización clásica por la variabilidad en los contenedores y la flexibilidad de los materiales:
- Gemelo virtual de ingeniería: Antes de la entrada en planta, Dassault Systèmes diseñó un gemelo virtual de la nave logística mediante DELMIA sobre la plataforma 3DEXPERIENCE, acelerado con las bibliotecas de física en tiempo real de NVIDIA Omniverse.
- Reducción de tiempos de puesta en marcha: La simulación previa de cinemática, alcances ergonómicos y tiempos de ciclo redujo el periodo de implantación técnica de varios meses a unos pocos días.
- Preparación de piezas en contenedores: Los humanoides móviles desplegados en el Production Lab identifican componentes desordenados en cajas, ajustan el agarre de sus brazos articulados para evitar daños estéticos y depositan las molduras en los carros de montaje con estricto orden secuencial.
Posicionamiento en el sector y fabricación en serie para 2027
Agile Robots confirmó que las entregas comerciales del Agile ONE SN comenzarán a principios de 2027, con un objetivo de producción de entre 1.000 y 2.000 unidades enfocado a laboratorios universitarios, centros de investigación y proyectos piloto en la industria del automóvil.
El Agile ONE SN es la versión compacta de investigación complementaria al robot industrial de tamaño adulto Agile ONE (1,74 m, 69 kg). Las rutinas motrices y las políticas de manipulación validadas en el ONE SN podrán trasladarse de forma directa al modelo industrial de mayor escala cuando las plantas pasen de fases piloto a líneas continuas de gran volumen.
En el mercado europeo, este desarrollo sitúa a la industria alemana en primera línea frente a iniciativas como el NEURA Robotics 4NE-1. En el panorama global, la compatibilidad con el entorno NVIDIA posiciona al Agile ONE SN en competencia directa con robots de desarrollo como el Unitree G1 y humanoides industriales como el Figure 02.
Puedes consultar nuestro análisis detallado para comparar el Agile ONE SN y el NEURA 4NE-1 o revisar el rendimiento cinemático en nuestro duelo entre el Agile ONE SN y el Unitree G1.
Para conocer los valores exactos de par articular, planos dimensionales y la dotación de sensores al completo, visita la ficha técnica del Agile ONE SN o explora nuestra Base de datos de Robots Humanoides.